เลขที่ 8 ถนน Duxiu San เมือง Ganlin เมือง Shengzhou เมือง Shaoxing จังหวัดเจ้อเจียงประเทศจีน
หมวดข่าว
หมวดหมู่สินค้า
วิธีการออกแบบมอเตอร์ BLDC: คู่มือทางวิศวกรรมทีละขั้นตอนฉบับสมบูรณ์สำหรับปี 2026
การออกแบบมอเตอร์ DC แบบไร้แปรงถ่าน (BLDC) เป็นกระบวนการทางวิศวกรรมที่เป็นระบบซึ่งเริ่มต้นด้วยข้อกำหนดเกี่ยวกับโหลด ไม่ใช่เกรดแม่เหล็กหรือจำนวนขดลวด รับข้อมูลจำเพาะที่ถูกต้อง และทุกขั้นตอนต่อไปนี้จะกลายเป็นการแลกเปลี่ยนอย่างมีโครงสร้าง ถ้าทำผิด และไม่มีการปรับแต่งแบบแม่เหล็กหรือแบบอิเล็กทรอนิกส์สักเท่าไรที่จะกู้คืนเวลาในการพัฒนาที่เสียไปได้ จากประสบการณ์ของ Shengzhou Jiangxin Motor Technology ผู้ผลิตมอเตอร์มืออาชีพที่มีการผลิตในเมืองเฉิงโจว เจ้อเจียง โครงการ BLDC ที่ไม่ประสบความสำเร็จส่วนใหญ่ย้อนกลับไปที่ข้อกำหนดที่ไม่สมบูรณ์ ข้อจำกัดด้านสิ่งแวดล้อมที่ไม่ได้ระบุไว้ หรือเป้าหมายด้านประสิทธิภาพที่ไม่สามารถทำได้ภายในขอบเขตที่เลือก บทความนี้จะอธิบายขั้นตอนการออกแบบที่สมบูรณ์สำหรับมอเตอร์ BLDC สามเฟส: การกำหนดข้อกำหนด การเลือกโทโพโลยี การออกแบบวงจรแม่เหล็ก การคำนวณขดลวด การระบุอุปกรณ์อิเล็กทรอนิกส์สับเปลี่ยน การจัดการความร้อน การตรวจสอบความถูกต้องของต้นแบบ และการเตรียมการผลิต เป้าหมายคือเพื่อให้วิศวกรออกแบบและทีมจัดซื้อด้านเทคนิคมีกรอบการปฏิบัติที่สามารถนำมาใช้ได้ก่อนที่จะสั่งแม่เหล็กตัวแรก
ทำความเข้าใจกับมอเตอร์ BLDC ก่อนที่คุณจะออกแบบ
มอเตอร์ BLDC เป็นเครื่องซิงโครนัสแม่เหล็กถาวรที่ขับเคลื่อนโดยอินเวอร์เตอร์อิเล็กทรอนิกส์ โรเตอร์มีแม่เหล็กถาวร สเตเตอร์มีขดลวดสามเฟส และตัวควบคุมจะสร้างสนามสเตเตอร์ที่อยู่ข้างหน้าโรเตอร์อย่างต่อเนื่อง เพื่อให้เกิดแรงบิดโดยไม่มีการสัมผัสทางกลไกใดๆ เนื่องจากตัวสับเปลี่ยนและแปรงของมอเตอร์ DC แบบมีแปรงถ่านถูกแทนที่ด้วยสวิตช์อิเล็กทรอนิกส์ จึงไม่มีการสูญเสียแปรง ไม่มีฝุ่นคาร์บอน และไม่มีประกายไฟ สำหรับนักออกแบบ สิ่งนี้จะเปลี่ยนพื้นที่การปรับให้เหมาะสมทั้งหมด: ประสิทธิภาพเพิ่มขึ้น 10 ถึง 20 เปอร์เซ็นต์ด้วยกำลังที่เทียบเคียง อายุการใช้งานถูกควบคุมโดยตลับลูกปืนและฉนวนแทนการสึกหรอของแปรง และพฤติกรรมของมอเตอร์สามารถปรับได้โดยการเปลี่ยนอัลกอริธึมการควบคุมตลอดจนรูปทรงเรขาคณิต
ตระกูลสับเปลี่ยนสองตระกูลมีอิทธิพลเหนือแนวปฏิบัติด้านการออกแบบ การเปลี่ยนรูปสี่เหลี่ยมคางหมูหกขั้นตอนจะจ่ายพลังงานให้กับมอเตอร์สองเฟสในแต่ละครั้ง และจะสลับชุดที่ได้รับพลังงานด้วยระบบอิเล็กทรอนิกส์ทุกๆ 60 องศาไฟฟ้า เป็นแบบเรียบง่าย ต้นทุนต่ำ และเหมาะสมอย่างยิ่งสำหรับพัดลม คอมเพรสเซอร์ และปั๊มที่มีความเร็วคงที่หรือควบคุมน้อย การสับเปลี่ยนแบบไซนูซอยด์ โดยปกติจะใช้เป็นการควบคุมแบบภาคสนาม จะใช้กระแสที่แปรผันตามเวลาที่มีโปรไฟล์ไซน์กับทั้งสามเฟส มันสร้างแรงบิดที่นุ่มนวลขึ้น เสียงรบกวนน้อยลง และประสิทธิภาพการโหลดบางส่วนที่ดีขึ้น ซึ่งเป็นเหตุผลว่าทำไมมอเตอร์พัดลม EC และมอเตอร์ระบายความร้อนด้วยอากาศสมัยใหม่แทบทั้งหมดจึงใช้การควบคุมแบบไซน์ซอยด์ คำว่า "มอเตอร์ EC" นั้นหมายถึงมอเตอร์กระแสตรงไร้แปรงถ่านที่มีระบบอิเล็กทรอนิกส์รวมอยู่ในตัวเรือนมอเตอร์ คุณจะได้ยินคำว่า "BLDC" และ "EC" ใช้แทนกันได้ โดยความแตกต่างอยู่ที่การเน้นมากกว่าฮาร์ดแวร์
| เทคโนโลยีมอเตอร์ | การแลกเปลี่ยน | ประสิทธิภาพสัมพัทธ์ | การบำรุงรักษา | ควบคุมความซับซ้อน | การใช้งานทั่วไป |
|---|---|---|---|---|---|
| แปรง DC | แปรงกล | ปานกลาง | การเปลี่ยนแปรง | ง่ายมาก | เครื่องมือไฟฟ้า มอเตอร์สตาร์ท |
| การเหนี่ยวนำไฟฟ้ากระแสสลับ | สลิปความถี่หลัก | ปานกลาง-low at partial load | ต่ำ | ง่ายสำหรับความเร็วคงที่ | ปั๊ม พัดลม คอมเพรสเซอร์ |
| บีแอลดีซี/อีซี | อินเวอร์เตอร์อิเล็กทรอนิกส์ | สูงตลอดช่วงโหลด | ต่ำมาก | ต้องใช้ตัวควบคุม | มอเตอร์พัดลม, เครื่องทำความเย็นด้วยลม, อุปกรณ์เสริม EV, ระบบขับเคลื่อนที่มีความแม่นยำ |
การเปรียบเทียบนี้มีความสำคัญเนื่องจากอุปกรณ์อิเล็กทรอนิกส์ควบคุมที่ใช้สำหรับมอเตอร์ BLDC ไม่ใช่อุปกรณ์เสริมที่ถูกยึดในภายหลัง โดยจะกำหนดค่าความเค้นแรงดันไฟฟ้าบนฉนวนของขดลวด รูปคลื่นของกระแสที่ทำให้ทองแดงร้อน แรงบิดกระเพื่อมที่ไปถึงโหลด และโหมดความล้มเหลวที่มอเตอร์ต้องคงอยู่ ดังนั้นการออกแบบมอเตอร์และการออกแบบไดรฟ์จึงต้องได้รับการพัฒนาร่วมกัน มอเตอร์ที่ได้รับการปรับให้เหมาะสมสำหรับการทำงานหกขั้นตอนจะมีรูปทรง EMF ด้านหลังรูปสี่เหลี่ยมคางหมู มอเตอร์ที่มีไว้สำหรับการควบคุมแบบภาคสนามควรมีรูปร่าง EMF ด้านหลังแบบไซน์ ซึ่งกำหนดโดยความกว้างส่วนโค้งของแม่เหล็กและรูปแบบการทำให้เป็นแม่เหล็ก การพยายามบังคับการออกแบบการม้วนเดียวเพื่อรองรับทั้งสองกลยุทธ์จบลงด้วยเสียงรบกวน การสั่นสะเทือน หรือการสูญเสียพลังงานโดยไม่จำเป็น
กำหนดข้อกำหนดและข้อกำหนดการออกแบบ
การออกแบบครั้งแรกไม่ใช่แบบจำลองสามมิติ มันเป็นข้อกำหนดที่เป็นลายลักษณ์อักษร ข้อมูลจำเพาะที่สมบูรณ์จะแก้ไขช่วงเวลาการทำงานได้แน่นหนาเพียงพอที่ผู้ผลิตมอเตอร์สามารถเสนอราคาการศึกษาความเป็นไปได้ เสนอการรวมสล็อตและขั้ว และประเมินต้นทุนโดยไม่ต้องถามคำถามชี้แจงเก้าข้อกับลูกค้า ในการทบทวนทางวิศวกรรมที่ดำเนินการที่ Jiangxin Motor โครงการที่เคลื่อนที่เร็วที่สุดคือโครงการที่มาพร้อมกับเอกสารข้อมูลจำเพาะที่สั้นแต่ครบถ้วน ได้แก่ แรงดันไฟฟ้า ช่วงความเร็ว แรงบิด รอบการทำงาน อุณหภูมิโดยรอบ เป้าหมายเสียง และประสิทธิภาพของเป้าหมาย
- พิกัดแรงดันไฟฟ้าและความคลาดเคลื่อน: ระบบแบตเตอรี่มีช่วงกว้าง (เช่น 10.5 V ถึง 13.8 V สำหรับ 12 V ที่ระบุ) ในขณะที่แหล่งจ่ายไฟหลักแบบเรียงกระแสมีแถบความถี่แคบกว่า ขดลวดและตัวควบคุมต้องรอดจากขีดจำกัดบนทั้งคู่
- กำลังเอาท์พุตที่กำหนดหรือแรงบิดและความเร็วต่อเนื่อง: ระบุว่าอันใดได้รับการแก้ไขที่จุดออกแบบ เนื่องจากพัดลมที่กำหนดตามกำลังมีพฤติกรรมแตกต่างไปจากสายพานลำเลียงที่กำหนดตามแรงบิดโดยสิ้นเชิง
- ช่วงความเร็ว: พัดลมอาจต้องมีการควบคุมความเร็ว 30% ถึง 100% ซึ่งจะเปลี่ยน back-EMF ขั้นต่ำที่ตัวควบคุมแบบไร้เซ็นเซอร์สามารถวัดได้
- รอบการทำงาน: การปฏิบัติหน้าที่ต่อเนื่อง (S1) เป็นค่าเริ่มต้นสำหรับพัดลม แอคชูเอเตอร์หรือเครื่องบดกาแฟอาจทำงานไม่ต่อเนื่อง (S2 หรือ S3) และสามารถทนต่อความหนาแน่นกระแสที่สูงขึ้นมาก
- ส่วนต่อประสานกลไกซองและเพลา: เส้นผ่านศูนย์กลางสูงสุด ความยาวปึก ส่วนต่อขยายเพลา การสวมอัดหรือร่องสลัก และรูปแบบรูยึด
- สภาพแวดล้อมโดยรอบ: อุณหภูมิ ความชื้น ฝุ่น และก๊าซที่มีฤทธิ์กัดกร่อน มอเตอร์พัดลมในโรงเลี้ยงโคต้องเผชิญกับแอมโมเนียและการชะล้างบ่อยครั้ง ในขณะที่เครื่องทำความเย็นแบบระเหยต้องเผชิญกับความชื้นสูงและน้ำควบแน่น
- ขีดจำกัดเสียงรบกวนในหน่วย dB(A) ที่หนึ่งเมตร วัดจากท่อหรือตัวเครื่องจริง
- เป้าหมายด้านประสิทธิภาพที่จุดพิกัด และสำหรับผลิตภัณฑ์ที่มีความเร็วหลายระดับ ที่จุดโหลดบางส่วนที่เป็นตัวแทน
- อายุการใช้งานและความน่าเชื่อถือที่คาดหวัง โดยปกติจะแสดงเป็นชั่วโมงการทำงาน (10,000 ชั่วโมง, 20,000 ชั่วโมง) หรือจำนวนครั้งที่สตาร์ท
- มาตรฐานที่ใช้บังคับ: ความปลอดภัยของผลิตภัณฑ์, EMC, ระดับฉนวน และเกณฑ์การอนุมัติภายในของลูกค้า
| พารามิเตอร์ | ค่าเป้าหมาย | หมายเหตุการออกแบบ |
|---|---|---|
| แรงดันไฟฟ้าที่ได้รับการจัดอันดับ | 220 V AC เรียงกระแส, ประมาณ 310 V DC | แรงดันไฟฟ้าของบัสจะขับเคลื่อนจำนวนเทิร์น |
| กำลังขับที่ได้รับการจัดอันดับ | 150 W | ด้วยความเร็วตามหลักอากาศพลศาสตร์ |
| ความเร็วที่กำหนด | 1,350 รอบ/นาที | ปรับได้ตั้งแต่ 400 ถึง 1,400 รอบ/นาที |
| แรงบิดต่อเนื่อง | 1.0 นิวตันเมตร | สอดคล้องกับ 150 วัตต์ที่ 1,350 รอบ/นาที |
| แรงบิดสูงสุด | 1.5 N·m เป็นเวลา 10 วินาที | สำหรับการกู้คืนกริดและแผงลอย |
| ประสิทธิภาพ | ขั้นต่ำ 82% ที่จุดพิกัด | วัดมอเตอร์พร้อมตัวควบคุม |
| ชั้นฉนวน | คลาส B, 130 °C | อุณหภูมิโดยรอบ 40 °C เพิ่มขึ้น 90 K |
| เสียงรบกวน | สูงสุด 55 dB(A) ที่ระยะ 1 ม | ในท่ออากาศฟรี |
| ระดับการป้องกัน | IP44 | หยดน้ำและอนุภาค |
ประเภทโหลดจะกำหนดขอบเขตแรงบิดเป็นหลัก พัดลมแบบแรงเหวี่ยงเป็นไปตามกฎความสัมพันธ์: การไหลเป็นสัดส่วนกับความเร็ว ความดันต่อความเร็วยกกำลังสอง และกำลังของเพลาต่อความเร็วทรงลูกบาศก์ ความต้องการแรงบิดของมอเตอร์จึงเพิ่มขึ้นตามกำลังสองของความเร็ว ที่ความเร็วเพียงครึ่งเดียว พัดลมต้องใช้แรงบิดเพียงประมาณหนึ่งในสี่เท่านั้น ที่ความเร็วสูง แรงบิดโหลดจะอยู่ที่ระดับสูงสุด ในทางตรงกันข้าม ปั๊มแบบเปลี่ยนตำแหน่งเชิงบวกหรือสายพานลำเลียง ต้องการแรงบิดคงที่ตลอดช่วงความเร็ว ดังนั้นมอเตอร์จะต้องได้รับการออกแบบสำหรับกระแสสูงที่ความเร็วต่ำ ความแตกต่างประการเดียวนี้เปลี่ยนแปลงการออกแบบการระบายความร้อน ปริมาตรแม่เหล็ก และกลยุทธ์การควบคุม
เขียนข้อกำหนดก่อนไฟล์ CAD ไฟล์แรก และล็อคด้วยลายเซ็น ในขั้นตอนการพัฒนาผลิตภัณฑ์ของ Jiangxin Motor ทุกคำสั่งตัวอย่าง BLDC จะถูกตรวจสอบกับแบบฟอร์มข้อกำหนดก่อนที่จะเผยแพร่กำหนดการการม้วน หากไม่มีพารามิเตอร์ เช่น อุณหภูมิโดยรอบ ตัวอย่างจะถูกสร้างขึ้นภายใต้สมมติฐานที่กำหนดเอง และการทดสอบคุณสมบัติจะล้มเหลวในภายหลัง
เลือกโทโพโลยีมอเตอร์
การตัดสินใจทางสถาปัตยกรรมครั้งแรกคือระหว่างการจัดเรียงโรเตอร์ภายในและการจัดเรียงโรเตอร์ภายนอก ข้อสรุปจากการพัฒนามอเตอร์เครื่องใช้ไฟฟ้ามานานหลายทศวรรษมีความชัดเจน: สำหรับพัดลมที่ขับเคลื่อนโดยตรง เครื่องทำความเย็นด้วยอากาศ และโบลเวอร์ มอเตอร์ BLDC แบบโรเตอร์ภายนอกมักเป็นตัวเลือกที่ดีกว่าเสมอ สำหรับโหลดแบบต่อเพลาที่ทำงานด้วยความเร็วสูงหรือต้องการความเฉื่อยของโรเตอร์ต่ำ มอเตอร์โรเตอร์ภายในยังคงเป็นตัวเลือกที่เหมาะสม
มอเตอร์โรเตอร์ภายนอกมีสเตเตอร์อยู่ตรงกลางและมีแม่เหล็กถาวรติดอยู่หรือติดตั้งที่ด้านในของโรเตอร์รูปถ้วยที่หมุนรอบสเตเตอร์ ถ้วยสามารถขยายออกในแนวแกนเพื่อส่งใบพัดลมได้โดยตรง โดยไม่จำเป็นต้องใช้สายพาน รอก และกระปุกเกียร์ เส้นผ่านศูนย์กลางของโรเตอร์ที่ใหญ่ขึ้นจะเพิ่มแขนคันโยกซึ่งแรงเฉือนทางแม่เหล็กไฟฟ้าทำหน้าที่ ดังนั้นแรงบิดที่กำหนดจึงทำได้โดยใช้ปริมาตรแม่เหล็กน้อยลงและภาระแม่เหล็กลดลง เนื่องจากมวลที่หมุนอยู่ด้านนอก มอเตอร์จึงมีพฤติกรรมเหมือนมู่เล่ตามธรรมชาติ ซึ่งจะทำให้แรงบิดของโหลดของพัดลมมีความราบรื่น แทนที่จะขยายกำลัง
- ข้อดีของโรเตอร์ภายนอก: การรวมฮับพัดลมขับเคลื่อนโดยตรง ความหนาแน่นของแรงบิดสูงที่ความเร็วต่ำ ความยาวแกนสั้น และการเคลื่อนที่ของอากาศตามธรรมชาติของพื้นผิวโรเตอร์
- ข้อจำกัดของโรเตอร์ภายนอก: โมเมนต์ความเฉื่อยที่สูงขึ้น การระบายความร้อนของสเตเตอร์ผ่านเพลาที่สะดวกน้อยลง และขั้นตอนการปรับสมดุลที่เกี่ยวข้องมากขึ้นสำหรับเส้นผ่านศูนย์กลางขนาดใหญ่
- ข้อดีของโรเตอร์ภายใน: ความเฉื่อยของโรเตอร์ขนาดเล็ก การเชื่อมต่อกับสปินเดิลหรือสายพานได้ง่าย และการซีลรอบเพลาขนาดเล็กที่ง่ายกว่า
- ข้อจำกัดของโรเตอร์ภายใน: ต้องใช้กระปุกเกียร์หรือสายพานสำหรับโหลดพัดลมความเร็วต่ำ และชุดแกนที่ยาวขึ้นเพื่อให้ได้แรงบิดเท่ากัน
เมื่อโทโพโลยีได้รับการแก้ไขแล้ว การผสมผสานระหว่างสล็อตและโพลจะเป็นตัวเลือกพื้นฐานอันดับสอง สำหรับมอเตอร์ BLDC แบบโรเตอร์ภายนอกขนาดเล็ก สเตเตอร์สามเฟสที่มีขดลวดเข้มข้นจะมีบทบาทสำคัญ: ฟันสเตเตอร์แต่ละซี่มีขดลวดหนึ่งขดลวด ไม่มีการพันส่วนที่ยื่นออกมาระหว่างขั้ว และสามารถพันขดลวดบนไส้กระสวยได้โดยใช้เครื่องจักรอัตโนมัติ ชุดค่าผสมที่ใช้กันอย่างแพร่หลายสองชุดคือ 12 ช่องพร้อมเสาโรเตอร์ 10 อัน (12S10P) และ 12 ช่องพร้อมเสาโรเตอร์ 14 อัน (12S14P) ทั้งสองสร้างรูปคลื่นที่อุดมด้วยฮาร์โมนิคซึ่งเหมาะกับการควบคุมหกขั้นตอนหรือแบบเน้นภาคสนาม และทั้งคู่ให้ค่าพหุคูณร่วมที่น้อยที่สุดระหว่างสล็อตและโพล ซึ่งแบ่งแรงบิดฟันเฟืองออกเป็นเหตุการณ์เล็กๆ มากมาย แทนที่จะเป็นเหตุการณ์ใหญ่เพียงครั้งเดียว การผสมแบบ 9 ช่อง 6 ขั้วนั้นใช้สำหรับมอเตอร์ขนาดเล็กมากเป็นครั้งคราว เนื่องจากต้องการทองแดงน้อยกว่า แต่มีแรงดึงแม่เหล็กที่ไม่สมดุลสูงกว่า และชดเชยความไม่สมดุลในการผลิตได้น้อยกว่า
สำหรับพัดลม ให้เลือกจำนวนขั้วที่จะรักษาความถี่ไฟฟ้าให้อยู่ในช่วงที่สะดวกสบาย ที่ 1,400 รอบ/นาที มอเตอร์ 10 ขั้วมีความถี่ไฟฟ้าประมาณ 117 เฮิรตซ์; มอเตอร์ 14 ขั้วประมาณ 163 Hz ความถี่ไฟฟ้าที่สูงขึ้นหมายถึงการสูญเสียแกนที่มากขึ้นในการเคลือบสเตเตอร์และเหตุการณ์การสลับต่อการปฏิวัติในคอนโทรลเลอร์มากขึ้น ดังนั้นควรหลีกเลี่ยงการนับจำนวนขั้วที่สูงมากสำหรับการออกแบบความเร็วสูง ในทางกลับกัน มีเสาน้อยเกินไปที่จะบังคับให้เหล็กด้านหลังหนาขึ้นเพื่อส่งฟลักซ์ของโรเตอร์
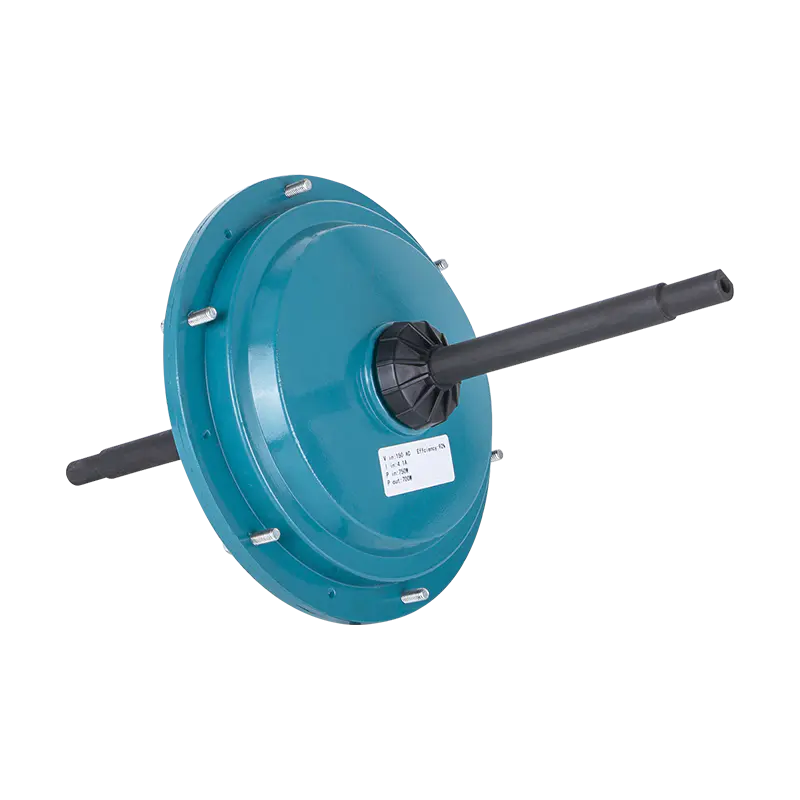
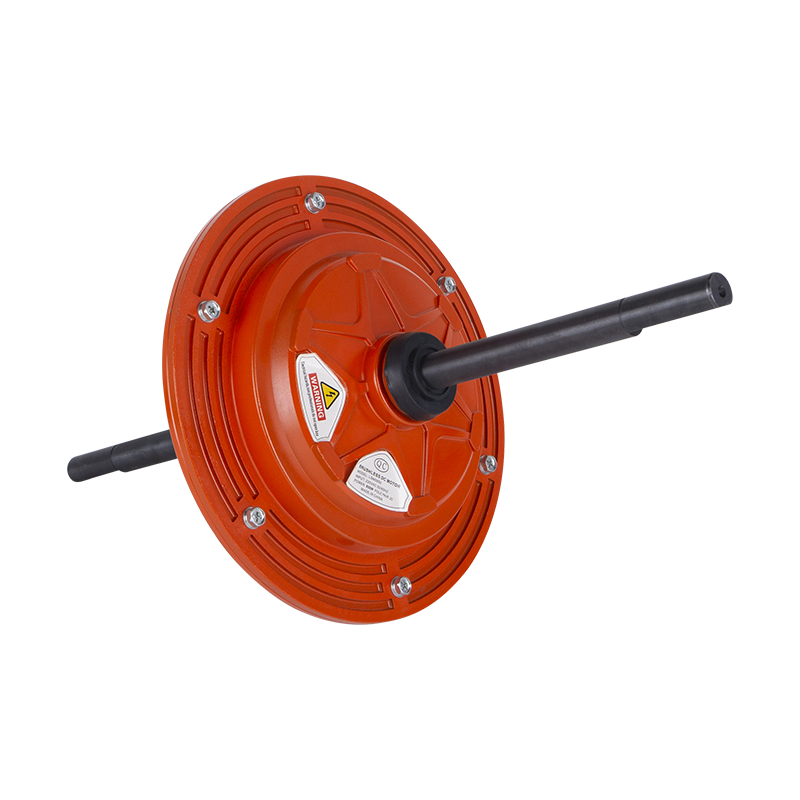
ตัวอย่างของแนวทางการใช้โรเตอร์ภายนอกในระดับการผลิตคือสายมอเตอร์พัดลมระบายความร้อนด้วยอากาศ BLDC ของ Jiangxin ขนาดเฟรม 149 มม. สร้างเป็นสเตเตอร์ 12 ช่องพร้อมโรเตอร์รูปถ้วยที่ออกแบบมาให้เข้ากับใบพัดของเครื่องทำความเย็นแบบระเหย และมีจำหน่ายในขั้นกำลังตั้งแต่ 600 W ถึง 850 W ที่ 220 V
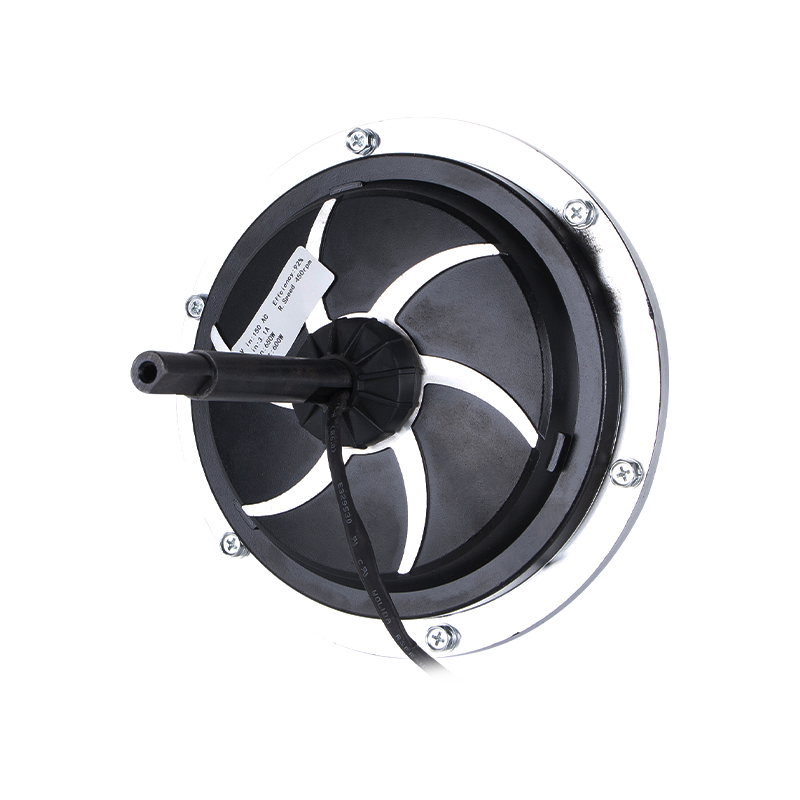 Jiangxin DC149 220V 850W ภายนอก-โรเตอร์ BLDC Air Cooler มอเตอร์ มอเตอร์โรเตอร์ภายนอกระดับการผลิตนี้ขับเคลื่อนใบพัดทำความเย็นแบบระเหยโดยตรง โดยให้กำลังสูงถึง 850 W ที่ 220 V พร้อมประสิทธิภาพสูงและอายุการใช้งานยาวนาน ตรงกับการอภิปรายก่อนหน้านี้เกี่ยวกับประสิทธิภาพของวงจรแม่เหล็กในการใช้งานที่มีการเคลื่อนย้ายอากาศขนาดใหญ่ ดูผลิตภัณฑ์ →
ออกแบบวงจรแม่เหล็ก
เมื่อโทโพโลยีคงที่ วงจรแม่เหล็กจะกำหนดแรงบิดและศักยภาพด้านประสิทธิภาพ ตัวเลือกหลัก ได้แก่ เกรดแม่เหล็ก ส่วนโค้งและความหนาของขั้วแม่เหล็ก ความยาวของช่องว่างอากาศ เกรดการเคลือบสเตเตอร์ และรูปทรงของเส้นทางฟลักซ์
เลือกเกรดแม่เหล็ก
นีโอไดเมียม-เหล็ก-โบรอน (NdFeB) เผาเป็นมาตรฐานสำหรับมอเตอร์อเนกประสงค์ BLDC ส่วนใหญ่ เนื่องจากผลิตภัณฑ์พลังงานสูงสุดตั้งแต่ประมาณ 35 MGOe (N35) ถึงมากกว่า 50 MGOe (N52) สามารถสร้างความหนาแน่นฟลักซ์ของช่องว่างอากาศ 0.8 ถึง 1.1 T ในสเตเตอร์ขนาดกะทัดรัด พิกัดอุณหภูมิแม่เหล็กต้องตรงกับอุณหภูมิขดลวดในกรณีที่เลวร้ายที่สุด: เกรด N มาตรฐานทนได้ประมาณ 80 °C ในขณะที่เกรด H, SH และ UH ขยายช่วงการทำงานเป็น 120 °C, 150 °C และ 180 °C ตามลำดับ แม่เหล็กเฟอร์ไรต์มีราคาถูกกว่ามาก แต่มีผลิตภัณฑ์พลังงานที่มีลำดับความสำคัญต่ำกว่า ใช้เฉพาะเมื่อแรงกดดันด้านต้นทุนสูงเกินไป อุณหภูมิแวดล้อมสูง หรือไม่จำกัดเส้นผ่านศูนย์กลางของมอเตอร์
ตั้งค่า Air Gap และ Pole Arc
ความหนาแน่นฟลักซ์ของช่องว่างอากาศถูกเลือกตามต้นทุนและประสิทธิภาพเป็นหลัก ในพัดลมขนาดเล็ก BLDC เป้าหมายที่เหมาะสมคือ 0.6 ถึง 0.85 T ในช่องว่างอากาศ ช่องว่างอากาศนั้นมีตั้งแต่ 0.3 มม. สำหรับมอเตอร์ขนาด 60 มม. ถึง 0.8 มม. สำหรับมอเตอร์ขนาด 200 มม. ช่องว่างอากาศที่ใหญ่ขึ้นช่วยลดความเสี่ยงของการสัมผัสกับโรเตอร์-สเตเตอร์ในการผลิต และลดแรงบิดของฟันเฟือง แต่จะบังคับให้วัสดุแม่เหล็กมากขึ้นเพื่อสร้างความหนาแน่นของฟลักซ์เท่าเดิม ความกว้างส่วนโค้งของแม่เหล็กจะควบคุมรูปร่างของคลื่น back-EMF ส่วนโค้งของขั้วไฟฟ้าประมาณ 120 องศาทำให้เกิด EMF ด้านหลังรูปสี่เหลี่ยมคางหมูซึ่งเหมาะสำหรับการสลับหกขั้นตอน ส่วนโค้งของขั้ว 150 ถึง 170 องศาพร้อมสนามแม่เหล็กแบบแบ่งระดับจะให้แรงเคลื่อนไฟฟ้าด้านหลังเกือบไซน์ เหมาะสำหรับการควบคุมแบบภาคสนาม
ลดแรงบิดของ Cogging ให้เหลือน้อยที่สุด
แรงบิดของฟันเฟืองเป็นสิ่งที่น่ารำคาญที่มองเห็นได้ชัดเจนที่สุดในการทำงานของพัดลมความเร็วต่ำ แม่เหล็กมักชอบที่จะจัดชิดกับฟันสเตเตอร์ และจะสร้างการสั่นสะเทือน เสียงรบกวน และการเต้นของความเร็วที่ RPM ต่ำ มาตรการรับมือ 3 ประการสามารถนำไปใช้ได้จริงในการผลิตจำนวนมาก ขั้นแรก เลือกช่องและขั้วรวมกันที่มีตัวคูณร่วมน้อยสูง เช่น 12S10P หรือ 12S14P ประการที่สอง ดึงดูดแม่เหล็กด้วยการเอียง หรือใช้การเคลือบสเตเตอร์แบบเอียง ประการที่สาม ออกแบบส่วนโค้งของเสาให้ใหญ่ขึ้นหรือเล็กกว่าจำนวนช่องสล็อตจำนวนเต็มเล็กน้อย มาตรการรับมือแต่ละครั้งจะเพิ่มต้นทุนการผลิตเล็กน้อย ดังนั้น การออกแบบที่ดีที่สุดจึงใช้การรวมช่องและเสาเข้าด้วยกันเพื่อแก้ไขปัญหาส่วนใหญ่ และเพิ่มการเอียงเฉพาะเมื่อเป้าหมายที่มีสัญญาณรบกวนรุนแรงเท่านั้น
ในขั้นตอนนี้ การวิเคราะห์องค์ประกอบจำกัดถือเป็นมาตรฐาน การจำลองแบบสนามแม่เหล็กสองมิติของหน้าตัดจะให้แผนผังความหนาแน่นของฟลักซ์ รูปคลื่น back-EMF และค่าแรงบิดของฟันเฟือง ผู้ออกแบบควรคำนวณแรงบิดสูงสุดตามทฤษฎีจากปริมาตรโรเตอร์: สำหรับ BLDC ระบายความร้อนด้วยอากาศขนาดเล็ก ความเค้นเฉือนทางแม่เหล็กไฟฟ้า ซึ่งแสดงถึงแรงบิดต่อหน่วยพื้นที่ผิวโรเตอร์ จะอยู่ในช่วง 10 ถึง 30 กิโลนิวตัน/ตรม. หากแรงบิดเป้าหมายต้องการความเค้นเฉือนที่เกินช่วงนั้น มอเตอร์จะต้องมีวัสดุแม่เหล็กมากขึ้น การระบายความร้อนที่ดีขึ้น หรือมีเฟรมที่ใหญ่ขึ้น
ออกแบบสเตเตอร์และขดลวด
ขดลวดเป็นจุดที่ข้อกำหนดทางไฟฟ้ากลายเป็นทองแดงและฉนวน แกนสเตเตอร์ถูกสร้างขึ้นจากการเคลือบเหล็กไฟฟ้าแบบไม่เน้นที่มีความหนา 0.35 ถึง 0.5 มม. เกรดเช่น 50JN470 หรือ 50JN600 เป็นเกรดทั่วไปสำหรับมอเตอร์เครื่องใช้ไฟฟ้า เหล็กที่บางกว่า 0.35 มม. ช่วยลดการสูญเสียเหล็กที่ความถี่ไฟฟ้าสูง แต่มีค่าใช้จ่ายสูงในการตอกและซ้อน การเคลือบลามิเนตจะต้องต้านทานอุณหภูมิการบ่มของเรซินที่คดเคี้ยว การเคลือบฉนวน C5 มาตรฐานนั้นเพียงพอที่ 200 °C ในช่วงเวลาสั้น ๆ
จำนวนรอบคือพารามิเตอร์การพันที่สำคัญที่สุดเพียงตัวเดียว โดยจะตั้งค่าคงที่แรงดันไฟฟ้า นั่นคือ Back-EMF ที่มอเตอร์สร้างที่ความเร็วที่กำหนด จำนวนรอบที่สูงจะทำให้แรงดันไฟฟ้าคงที่สูง ซึ่งดีสำหรับแรงบิดที่ความเร็วต่ำแต่จะจำกัดความเร็วสูงสุดเนื่องจาก back-EMF เข้าใกล้แรงดันบัส จำนวนรอบที่ต่ำจะให้ค่าแรงดันไฟฟ้าคงที่ต่ำ ซึ่งช่วยให้มีความเร็วสูงแต่ดันกระแสสูงสำหรับแรงบิดที่กำหนดและทำให้เกิดการสูญเสียสูง
สำหรับการประมาณลำดับแรก ให้ตั้งค่าจุดสูงสุด EMF ด้านหลังแบบบรรทัดต่อบรรทัดที่จุดการทำงานต่อเนื่องเป็นประมาณ 80% ถึง 90% ของแรงดันไฟ DC บัส เมื่อใช้การสับเปลี่ยนหกขั้นตอน โดยปล่อยให้แรงดันไฟฟ้าคงเหลือสำหรับการลดความต้านทานของขดลวดและอินเวอร์เตอร์ลดลง สำหรับการควบคุมที่เน้นภาคสนามแบบไซน์ ความสัมพันธ์จะขึ้นอยู่กับความลึกของการมอดูเลต แต่ใช้หลักการเดียวกัน: back-EMF รวมบวกการตกของตัวต้านทานที่ความเร็วสูงสุดจะต้องต่ำกว่าช่วงเอาต์พุตเชิงเส้นของอินเวอร์เตอร์ ในทางปฏิบัติ นักออกแบบของ BLDC คำนวณค่าคงที่ back-EMF จากแบบจำลองไฟไนต์เอลิเมนต์ สร้างต้นแบบ หมุนด้วยความเร็วที่ทราบ และวัดแรงดันไฟฟ้า จำนวนเทิร์นจะถูกปรับขนาดผกผันกับกำลังสองของอัตราส่วนเส้นผ่านศูนย์กลางหากต้องเปลี่ยนเฟรม
การเลือกเกจลวดตามมาจากความหนาแน่นกระแส สำหรับมอเตอร์พัดลมระบายความร้อนตามธรรมชาติที่มีหน้าที่ต่อเนื่อง ให้รักษาความหนาแน่นกระแส RMS ให้อยู่ในช่วง 4 ถึง 6 A/mm² หากมอเตอร์ถูกรวมเข้ากับท่อที่มีกระแสลมไหลผ่านตัวเครื่อง เช่น เครื่องทำความเย็นแบบระเหย หรือพัดลม EC ใช้งานได้จริงที่ 6 ถึง 8 A/มม.²; หน้าที่ไม่ต่อเนื่องช่วยให้จ่ายกระแสไฟได้มากถึง 10 A/มม.² ในช่วงเวลาสั้นๆ ตามตัวอย่าง มอเตอร์ 150 W ที่มีบัส 310 V วาดกระแสเฟส RMS ประมาณ 0.7 A ต้องใช้ทองแดงประมาณ 0.17 มม.² ต่อรอบสำหรับความหนาแน่นกระแส 4.5 A/มม.² ซึ่งอยู่ที่ประมาณ AWG 25 ใช้สายตีเกลียวหรือแบบขนานเมื่อเกลียวเดี่ยวแข็งเกินไปหรือหนาเกินไปที่จะพันฟันซี่เล็กๆ
การเชื่อมต่อแบบสตาร์และเดลต้ามีพฤติกรรมแตกต่างกัน การเชื่อมต่อแบบสตาร์ (ไวย์) เป็นมาตรฐานสำหรับขดลวด BLDC สามเฟส: แรงดันไฟฟ้าเฟสต่ำกว่า ความเค้นของฉนวนน้อยกว่า และกระแสฮาร์มอนิกที่สามที่หมุนเวียนในขดลวดเดลต้าจะถูกกำจัดออกไป ขดลวดเดลต้าหาได้ยากในมอเตอร์พัดลม BLDC เนื่องจากสร้างกระแสฮาร์มอนิกหมุนเวียนที่เพิ่มการสูญเสียและความร้อนโดยไม่สร้างแรงบิด ขดลวดควรเป็นแบบสามเฟสที่เชื่อมต่อกับดาวเว้นแต่จะมีเหตุผลเฉพาะเจาะจง
ปัจจัยการเติมทองแดง อัตราส่วนของหน้าตัดของทองแดงต่อพื้นที่ช่องทั้งหมด มีผลอย่างมากต่อประสิทธิภาพ ขดลวดที่มีความเข้มข้นของบาดแผลแบบสุ่มถึง 0.4 ถึง 0.5; ขดลวดพันไส้กระสวยที่มีลวดขึ้นรูปล่วงหน้าสามารถเข้าถึง 0.5 ถึง 0.6 ปัจจัยการเติมที่สูงขึ้นจะลดความต้านทานการพันของขดลวดและการสูญเสียทองแดงด้วย แต่ต้องใช้ลวดที่แข็งกว่าและอุปกรณ์การพันที่มีราคาแพงกว่า ผู้ออกแบบควรตรวจสอบว่าต้นทุนของการเติมแบบพรีเมียมนั้นเหมาะสมกับเป้าหมายประสิทธิภาพหรือไม่ หากเป้าหมายมีระดับปานกลาง ไส้กระสวยกรอด้ายแบบธรรมดาที่เติม 0.45 ก็อาจเพียงพอแล้ว
ออกแบบแพ็คเกจโรเตอร์และกลไก
โรเตอร์จะบรรทุกแม่เหล็กและส่งแรงบิดไปยังเพลาหรือดุม ในมอเตอร์โรเตอร์ภายนอก โรเตอร์เป็นถ้วยเหล็กที่ถูกดึงหรือกลึงซึ่งมีฟังก์ชันสามอย่าง: สร้างเส้นทางส่งกลับแม่เหล็ก จะเก็บแม่เหล็กไว้ และลำเลียงใบพัดลมหรือส่วนต่อประสาน ความหนาของเหล็กในเส้นทางแม่เหล็ก เหล็กด้านหลัง จะต้องเพียงพอที่จะนำฟลักซ์แม่เหล็กโดยไม่มีความอิ่มตัว สำหรับโรเตอร์ 10 ขั้วที่มีเส้นผ่านศูนย์กลางประมาณ 130 มม. พร้อมด้วยแม่เหล็ก N35 เหล็กด้านหลังขนาด 4 ถึง 6 มม. จะรักษาความหนาแน่นของฟลักซ์ไว้ที่ประมาณ 1.5 T ซึ่งใกล้เคียงกับขีดจำกัดความอิ่มตัวของเหล็กไฟฟ้า เหล็กหลังที่หนาขึ้นจะเพิ่มน้ำหนัก ความเฉื่อย และราคาวัสดุ
แม่เหล็กที่ติดตั้งบนพื้นผิวจะถูกยึดไว้ที่รูด้านในของถ้วยโรเตอร์ด้วยกาวที่มีโครงสร้าง สำหรับการใช้งานพัดลมที่มีความเร็วปลายปานกลาง การยึดเกาะของกาวตามปกติก็เพียงพอแล้ว สำหรับความเร็วที่สูงขึ้น ปลอกยึดสเตนเลสสตีลหรือสายรัดคาร์บอนไฟเบอร์จะต้านทานการขยายตัวแบบแรงเหวี่ยงของแม่เหล็ก การทำให้เป็นแม่เหล็กหลังการประกอบในฟิกซ์เจอร์เฉพาะคือวิธีการผลิตจำนวนมากที่ต้องการ เนื่องจากหลีกเลี่ยงการจัดการส่วนประกอบที่เป็นแม่เหล็กและรับประกันการซิงโครไนซ์ทางแม่เหล็ก
การจัดเรียงตลับลูกปืนจะกำหนดอายุการใช้งาน เสียง และราคา ตลับลูกปืนเม็ดกลมจะใช้เมื่อภาระในแนวแกนหรืออายุการใช้งานที่คาดหวังเกินกว่าที่ตลับลูกปืนแบบปลอกสามารถให้ได้ พวกมันยังรอดพ้นจากอุณหภูมิแวดล้อมที่สูงกว่าเพราะพวกมันปล่อยความร้อนได้ดีกว่าผ่านการแข่งขันรอบนอก ตลับลูกปืนแบบปลอกมีความน่าดึงดูดในมอเตอร์พัดลมราคาประหยัดที่เพลาอยู่ในแนวตั้งหรือโหลดตามแนวแกนเล็กน้อย แต่อายุการใช้งานจะลดลงอย่างรวดเร็วตามอุณหภูมิและการปนเปื้อน สำหรับมอเตอร์ที่ต้องการใช้งาน 20,000 ชั่วโมงในเครื่องทำความเย็นด้วยลมในสภาพแวดล้อมที่มีฝุ่นมาก ให้ระบุตลับลูกปืนเม็ดกลมแบบปิดผนึกพร้อมจาระบีตลอดอายุการใช้งาน
ความสมดุลทางกลมีความสำคัญอย่างยิ่งในโรเตอร์ภายนอกที่มีเส้นผ่านศูนย์กลางขนาดใหญ่ โรเตอร์ที่ไม่สมดุลจะทำให้เกิดการสั่นสะเทือนที่ความถี่การหมุน ซึ่งส่งไปยังใบพัดลมและกลายเป็นเสียงรบกวน สำหรับมอเตอร์พัดลมขนาดเล็ก เกรดสมดุล ISO 1940 G6.3 เป็นที่ยอมรับโดยทั่วไป สำหรับผลิตภัณฑ์ที่อยู่อาศัยที่เงียบสงบระบุเกรด G2.5 การปรับสมดุลแบบไดนามิกในระนาบสองระนาบเป็นการดำเนินการผลิตมาตรฐานสำหรับโรเตอร์ที่มีความกว้างมากกว่า 20% ของเส้นผ่านศูนย์กลาง
สุดท้ายนี้ เพลาและส่วนต่อประสานการติดตั้งจะต้องเคารพต่อกระบวนการประกอบจริง เพลาตรงที่มีตัว D-cut สามารถกดเข้ากับดุมพัดลมได้อย่างง่ายดาย เพลาที่มีรูกุญแจเน้นความเค้นและต้องมีกุญแจที่แน่นพอดีสำหรับคัปปลิ้งพัดลม หน้าแปลนยึดควรได้รับการออกแบบให้รอบๆ รูปแบบรูตัวเรือนของอุปกรณ์ขั้นสุดท้าย เนื่องจากอะแดปเตอร์ใดๆ ก็ตามจะเพิ่มความยาวแกนและค่าใช้จ่าย ผู้ออกแบบจะต้องระบุพิกัดความเผื่อและความตั้งฉากระหว่างเพลา ถ้วยโรเตอร์ และรูสเตเตอร์ ขนาดงบประมาณทั่วไปสำหรับมอเตอร์พัดลมขนาดเล็กคือ 0.02 มม. การเบี่ยงเบนหนีศูนย์ในแนวรัศมีระหว่างเพลาและรูสเตเตอร์ และค่าเบี่ยงเบนหนีศูนย์ที่หน้าตามแนวแกน 0.05 มม.
ออกแบบสับเปลี่ยนและขับเคลื่อนอิเล็กทรอนิกส์
มอเตอร์ BLDC จะไม่สมบูรณ์หากไม่มีระบบอิเล็กทรอนิกส์ขับเคลื่อน ตัวควบคุมจะทำการสับเปลี่ยน ควบคุมความเร็ว และปกป้องมอเตอร์ มอเตอร์และตัวควบคุมต้องได้รับการออกแบบให้เป็นระบบเดียว เนื่องจากตัวควบคุมจะตั้งค่าความเค้นแรงดันไฟฟ้า รูปคลื่นของกระแสไฟฟ้า และขีดจำกัดด้านความปลอดภัย
เลือกโครงการสับเปลี่ยน
วิธีการสับเปลี่ยนที่ประหยัดที่สุดยังคงเป็นการเปลี่ยนบล็อกหกขั้นตอนด้วยเซ็นเซอร์ฮอลล์ อุปกรณ์สวิตช์เอฟเฟกต์ฮอลล์สามตัววางอยู่บนสเตเตอร์ที่ระยะห่าง 120 องศาไฟฟ้าพอดี โดยจะตรวจจับขั้วแม่เหล็กของโรเตอร์และกระตุ้นให้เกิดการสลับอินเวอร์เตอร์ 6 ครั้งต่อช่วงไฟฟ้า เซ็นเซอร์ Hall ช่วยให้การเริ่มต้นระบบง่ายขึ้นและทำงานได้อย่างน่าเชื่อถือเมื่อหยุดนิ่ง ซึ่งสำคัญสำหรับแอปพลิเคชันที่ต้องเริ่มทำงานภายใต้ภาระงาน การปรับต้นทุนคือเซ็นเซอร์สามตัวพร้อมวงแหวนแม่เหล็กขนาดเล็ก ซึ่งถือว่าไม่มีนัยสำคัญในรายการวัสดุทั้งหมด แต่เพิ่มขั้นตอนการประกอบ
การสับเปลี่ยนหกขั้นตอนแบบไร้เซ็นเซอร์จะถอดเซ็นเซอร์ฮอลล์ออกและประมาณตำแหน่งโรเตอร์จากจุดตัดศูนย์ของ back-EMF มอเตอร์ต้องการสายไฟเพียงสามเส้นและตัวควบคุม ซึ่งเป็นสถาปัตยกรรมผลิตภัณฑ์ที่สะอาดมากสำหรับมอเตอร์แบบปิดผนึกหรือแบบกระถาง ข้อเสียเปรียบคือ back-EMF ไม่มีอยู่ขณะหยุดนิ่ง ตัวควบคุมใช้พัลส์การจัดตำแหน่งเพื่อนำโรเตอร์ไปยังตำแหน่งที่ทราบ จากนั้นจึงวิ่งทางลาดเร่งความเร็วแบบวงเปิดจนกระทั่งสามารถวัด EMF ด้านหลังได้ การควบคุมแบบไร้เซ็นเซอร์เป็นตัวเลือกมาตรฐานสำหรับมอเตอร์พัดลมที่สตาร์ทไม่โหลดตลอดเวลา
สำหรับการใช้งานที่ต้องการสัญญาณรบกวนต่ำมากและกระเพื่อมความเร็วเป็นศูนย์ การควบคุมภาคสนามเป็นทางออกที่ดีที่สุด การควบคุมแบบภาคสนามจะควบคุมส่วนประกอบมุมฉากของกระแสสเตเตอร์ เพื่อรักษากระแสเฟสให้เป็นไซน์ซอยด์โดยสัมพันธ์กับมุมของโรเตอร์ โดยกำจัดการสั่นเป็นจังหวะของแรงบิดหกขั้นตอน ลดเสียงรบกวน และปรับปรุงประสิทธิภาพการโหลดบางส่วน ค่าใช้จ่ายในการดำเนินการคือไมโครคอนโทรลเลอร์ที่เร็วขึ้นและการตรวจจับกระแสที่มีความละเอียดสูงบนเส้นเฟส
สร้างอินเวอร์เตอร์และการป้องกัน
สเตจอินเวอร์เตอร์เป็นแบบฟูลบริดจ์สามเฟส สำหรับมอเตอร์ที่มีขนาดไม่เกิน 1 kW ที่แรงดันไฟฟ้าหลัก MOSFET เป็นอุปกรณ์สวิตชิ่งที่โดดเด่น ยิ่งไปกว่านั้น IGBT ยังน่าดึงดูดอีกด้วย ควรตั้งค่าความถี่ในการสลับเป็นอย่างน้อย 16 ถึง 20 kHz ซึ่งสูงกว่าช่วงเสียง เพื่อหลีกเลี่ยงเสียงสะอื้นของโลหะที่เกิดจากพาหะ PWM ตัวเก็บประจุเซรามิกหรือฟิล์มที่ขวางบัส DC จะดูดซับการกระเพื่อมของสวิตช์ ตัวเก็บประจุด้วยไฟฟ้าจะให้เวลาการค้างของบัส ตัวควบคุมควรตรวจสอบแรงดันบัส DC กระแสเฟส และอุณหภูมิของขดลวด และใช้การล็อกแรงดันตก การตัดกระแสไฟเกิน และการตัดอุณหภูมิเกิน สำหรับพัดลมที่ล็อคโรเตอร์ ตัวควบคุมควรตรวจจับสภาพและลองใหม่อีกครั้งหลังจากหน่วงเวลาสั้นๆ แทนที่จะเผาขดลวด
ฟังก์ชันทั้งหมดเหล่านี้ทำงานบนแผงควบคุมซึ่งในที่สุดจะกลายมาเป็นส่วนหนึ่งของโครงมอเตอร์ ซึ่งหมายความว่าการออกแบบการระบายความร้อนของตัวควบคุมจะมีงบประมาณเท่ากับการสูญเสียของมอเตอร์ ความต้านทานความร้อนระหว่างจุดเชื่อมต่อ MOSFET และกรณีต่อสภาพแวดล้อม พื้นที่ทองแดงของ PCB และการเคลื่อนที่ของอากาศเหนือบอร์ดควบคุม ล้วนต้องได้รับการตรวจสอบโดยการทดสอบ ข้อผิดพลาดทั่วไปคือการออกแบบมอเตอร์ที่มีประสิทธิภาพสูงและตัวควบคุมที่กระจายกำลัง 15 W ในตัวมันเองในตู้ขนาดเล็กที่ปิดสนิท จากนั้นระบบรวมจะไม่ผ่านการรับรองอุณหภูมิ
หากคุณไม่คุ้นเคยกับรายละเอียดของลำดับการสับเปลี่ยนและกลยุทธ์ PWM ไพรเมอร์สั้นๆ เกี่ยวกับการทำงานของตัวควบคุมมอเตอร์ BLDC มีประโยชน์ก่อนที่จะตัดสินใจใช้สถาปัตยกรรมอิเล็กทรอนิกส์ วิธีการควบคุมส่งผลโดยตรงต่อข้อกำหนดของมอเตอร์
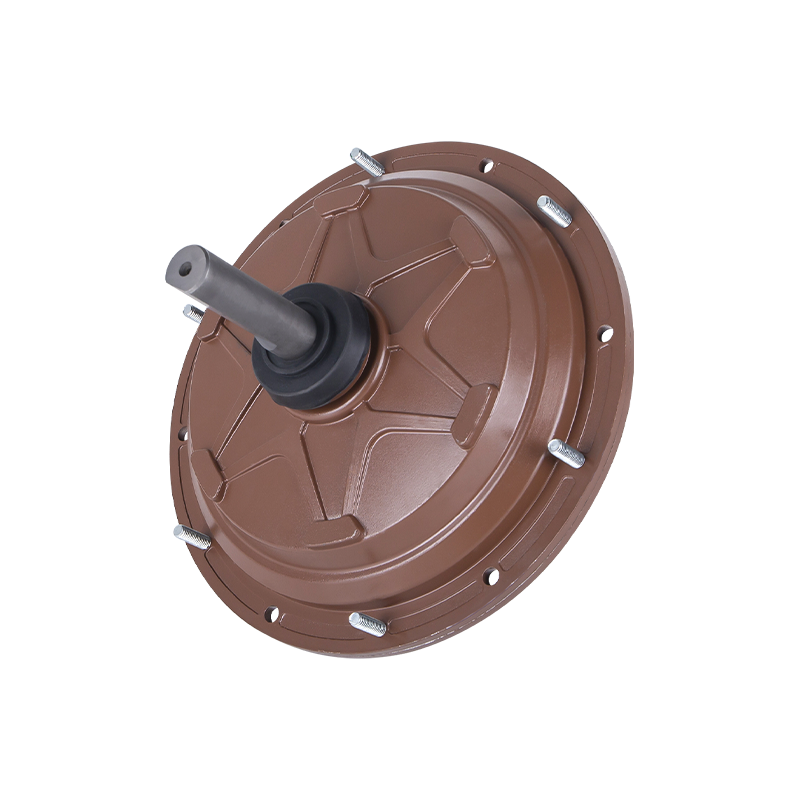
กลุ่มผลิตภัณฑ์มอเตอร์พัดลม Jiangxin EC เป็นตัวอย่างการผลิตของการออกแบบแบบบูรณาการนี้: แผงควบคุมอิเล็กทรอนิกส์ สเตเตอร์สามเฟส และโรเตอร์ถูกบรรจุอยู่ภายในตัวเครื่องเดียว ดังนั้นลูกค้าจึงต่อสายเฉพาะแหล่งจ่ายไฟและรับมอเตอร์ความเร็วตัวแปรที่พร้อมสำหรับอินพุตควบคุม
 Jiangxin ECF-155-10 380V 2200W EC มอเตอร์พัดลม มอเตอร์พัดลม EC ในตัวกำลังสูงพร้อมการป้องกันในตัวและความทนทานต่อแรงดันไฟฟ้าที่กว้าง เหมาะสำหรับ HVAC และการระบายอากาศในโรงงานอุตสาหกรรม การออกแบบบรรจุภัณฑ์เน้นย้ำถึงความสำคัญของการจัดการระบายความร้อนและความน่าเชื่อถือในระบบพัดลมแบบปรับความเร็วได้ ดูผลิตภัณฑ์ →
การออกแบบเพื่อการจัดการระบายความร้อน
การจัดการระบายความร้อน ไม่ใช่ประสิทธิภาพทางไฟฟ้า เป็นเหตุผลที่ต้นแบบ BLDC ส่วนใหญ่จำเป็นต้องทำซ้ำครั้งที่สอง ขีดจำกัดอุณหภูมิของขดลวดเป็นข้อจำกัดที่เข้มงวด: ชั้นฉนวนจะตั้งค่าอุณหภูมิรวมสูงสุดที่อนุญาต ซึ่งสำหรับคลาส B คือ 130 °C, คลาส F 155 °C และคลาส H 180 °C ที่อุณหภูมิแวดล้อม 40 °C มอเตอร์คลาส B อาจสูงขึ้น 90 K ที่จุดร้อนที่คดเคี้ยว หากอุณหภูมิที่เพิ่มขึ้นเข้าใกล้ขีดจำกัด มอเตอร์จะต้องได้รับการออกแบบใหม่โดยมีความหนาแน่นของการสูญเสียที่ต่ำกว่า แทนที่จะใช้เพียงพัดลมภายนอกที่ใหญ่ขึ้นเท่านั้น
การสูญเสียที่สามารถแปลงเป็นความร้อนได้คือการสูญเสียทองแดงจากความต้านทานของขดลวด การสูญเสียเหล็กในการเคลือบสเตเตอร์ การสูญเสียแรงเสียดทานและแรงลมของแบริ่งและโรเตอร์ และการสูญเสียการสวิตชิ่งและการนำไฟฟ้าของตัวควบคุม ที่ความเร็วต่ำและแรงบิดสูง การสูญเสียทองแดงจะครอบงำ ด้วยความเร็วสูงและมีภาระเบา การสูญเสียธาตุเหล็กและการสูญเสียการสลับจะมีอิทธิพลเหนือ แผนที่ประสิทธิภาพตลอดช่วงการทำงานควรได้รับการคำนวณและวัดที่จุดออกแบบ เนื่องจากจุดที่กำหนดเพียงอย่างเดียวไม่เผยให้เห็นปัญหาคอขวดด้านความร้อนที่ความเร็วบางส่วน
ความร้อนออกจากมอเตอร์ BLDC โดยการนำผ่านแกนสเตเตอร์เข้าสู่ตัวเครื่อง และโดยการพาความร้อนจากพื้นผิวด้านนอก ในมอเตอร์พัดลมโรเตอร์ภายนอก ถ้วยโรเตอร์กำลังเคลื่อนอากาศ ดังนั้นค่าสัมประสิทธิ์การพาความร้อนตามธรรมชาติที่พื้นผิวโรเตอร์จึงสูงกว่าโครงสร้างแบบคงที่อย่างมาก สิ่งนี้จะสร้างวงจรการออกแบบที่ดี: ยิ่งความเร็วสูง การระบายความร้อนก็จะยิ่งแข็งแกร่งขึ้น ซึ่งจะช่วยชดเชยเหล็กที่สูงขึ้นและการสูญเสียการสับเปลี่ยนบางส่วนด้วยความเร็วสูง อย่างไรก็ตาม คอยล์สเตเตอร์ถูกฝังอยู่ในชั้นของเหล็กและเรซินที่คดเคี้ยว ดังนั้นคอขวดคืออุณหภูมิที่ลดลงจากทองแดงไปยังตัวเรือน การสัมผัสความร้อนที่ดีระหว่างสแตเตอร์สแต็คและตัวเครื่องนั้นมีค่ามากกว่าแผงระบายความร้อนอะลูมิเนียมแบบหนาบนโครงยึด ใช้เรซินที่มีค่าการนำความร้อนสูงหรือตัวเรือนแบบหดตัวเมื่องบประมาณเอื้ออำนวย
หาปริมาณเส้นทางความร้อนแทนที่จะคาดเดา วัดอุณหภูมิของขดลวดด้วยเทอร์โมคัปเปิลที่ฝังอยู่ในการหมุนปลายคอยล์ หรือด้วยวิธีต้านทาน โดยจับคู่อุณหภูมิที่เพิ่มขึ้นที่จุดพิกัด จุดโอเวอร์โหลด และจุดความเร็วต่ำสุดที่การระบายความร้อนด้วยตนเองมีจุดอ่อนที่สุด กล้องอินฟราเรดมีประโยชน์ในการระบุจุดร้อนเฉพาะที่ในอินเวอร์เตอร์และการเคลือบ แต่ไม่สามารถมองเห็นจุดร้อนที่คดเคี้ยวภายในสเตเตอร์ได้ เทอร์โมคัปเปิลเป็นวิธีอ้างอิง
สำหรับอุปกรณ์กลางแจ้ง เช่น เครื่องทำความเย็นแบบระเหยและพัดลมโรงเรือนสัตว์ปีก อุณหภูมิแวดล้อมในฤดูร้อนอาจสูงถึง 45 °C ถึง 55 °C ขึ้นอยู่กับภูมิภาค และอาจติดตั้งมอเตอร์ในช่องลมโดยตรง ระบุอุณหภูมิแวดล้อมในสัญญาจัดซื้อจัดจ้าง ความแตกต่างระหว่างข้อกำหนดอุณหภูมิแวดล้อม 40 °C และ 50 °C จะทำให้เกรดแม่เหล็กและปัจจัยการเติมทองแดงที่ต้องการเปลี่ยนแปลง และราคาจึงเปลี่ยนแปลงไปด้วย
ต้นแบบ ทดสอบ และตรวจสอบความถูกต้อง
มอเตอร์ BLDC ที่มีอยู่ในการจำลองเท่านั้นไม่มีค่า ต้นแบบทางกายภาพจะต้องถูกสร้างขึ้นตั้งแต่เนิ่นๆ ติดตั้งเครื่องมือ และวัดผล แผนการพัฒนาควรสงวนการทำซ้ำสองถึงสี่รอบ เนื่องจากต้นแบบแรกแทบจะไม่มีคุณสมบัติตรงตามข้อกำหนดทั้งหมดในเวลาเดียวกัน
- ความต้านทานของขดลวดและความเหนี่ยวนำเฟส: วัดด้วยมิเตอร์ LCR ที่ 1 kHz; ค่าควรตรงกับการคำนวณภายใน 10% มิฉะนั้นปัจจัยการเติมหรือจำนวนเทิร์นจะถูกปิด
- รูปคลื่น Back-EMF: หมุนโรเตอร์ด้วยมอเตอร์ขับเคลื่อนที่ความเร็วคงที่ และบันทึกแรงดันไฟฟ้าแบบเส้นต่อเส้น ตรวจสอบแอมพลิจูดสูงสุดและรูปร่างของคลื่น สี่เหลี่ยมคางหมูสำหรับหกขั้นตอน และไซนูซอยด์สำหรับการควบคุมแบบภาคสนาม
- การทดสอบขณะไม่มีโหลด: เดินมอเตอร์ด้วยตัวควบคุมและวัดกระแสและความเร็วขณะไม่มีโหลด ความแตกต่างระหว่างความเร็วขณะไม่มีโหลดและความเร็วที่กำหนดบ่งบอกถึงประสิทธิภาพของแม่เหล็ก
- ประสิทธิภาพการโหลด: เชื่อมต่อมอเตอร์กับไดนาโมมิเตอร์และบันทึกแรงบิด ความเร็ว กำลังอินพุต กำลังเอาต์พุต และประสิทธิภาพตลอดช่วงโหลด
- แผนที่ประสิทธิภาพ: แผนที่เหนือความเร็วและแรงบิด ใช้เพื่อตรวจสอบการตั้งค่าตัวควบคุม เช่น มุมล่วงหน้าและลูปปัจจุบัน และเพื่อยืนยันเป้าหมายการโหลดบางส่วน
- อุณหภูมิที่เพิ่มขึ้น: ใช้โหลดที่กำหนดในห้องโดยรอบที่ต้องการ บันทึกอุณหภูมิของขดลวดจนกระทั่งอยู่ในสภาวะคงตัว โดยมีเกณฑ์ผ่านต่ำกว่าขีดจำกัดฉนวนอย่างน้อย 15 K เพื่อการทำงานต่อเนื่อง
- เสียงรบกวนและการสั่นสะเทือน: วัดเสียงรบกวนในท่อจริงที่ระยะ 1 เมตร และดำเนินการแปลงฟูริเยร์อย่างรวดเร็วเพื่อแยกสัญญาณรบกวนแม่เหล็กไฟฟ้า (ฮาร์โมนิคความถี่ไฟฟ้าและความถี่ผ่านช่อง) ออกจากสัญญาณรบกวนทางกล (แบริ่งและความไม่สมดุล)
- การทดสอบฉนวน: ทำการทดสอบศักย์ไฟฟ้าสูงประมาณสองเท่าของแรงดันไฟฟ้าที่กำหนดบวกกับ 1,000 V AC เป็นเวลาหนึ่งนาที ตรวจสอบความต้านทานของฉนวนด้วยเมกะโอห์มมิเตอร์
- ความน่าเชื่อถือ: การทำงานต่อเนื่อง 1,000 ถึง 2,000 ชั่วโมงที่โหลดที่กำหนด พร้อมด้วยการวัดกำลังไฟฟ้าเข้าเป็นระยะ เพื่อตรวจสอบว่าแม่เหล็ก กาว และแบริ่งมีความเสถียร
ข้อมูลการทดสอบจะต้องเปรียบเทียบกับข้อกำหนดในประตูตรวจสอบการออกแบบที่เป็นลายลักษณ์อักษร การเปิดตัวชุดการผลิตตามประสิทธิภาพของมอเตอร์ตัวเดียวนั้นเป็นสิ่งที่ยอมรับไม่ได้ เนื่องจากพิกัดความเผื่อของขดลวด ความแปรปรวนของแม่เหล็ก และความแตกต่างของพรีโหลดของแบริ่งจะกระจายประสิทธิภาพออกไป ในกระบวนการอนุมัติตัวอย่าง Jiangxin Motor จะมีการวัดตัวอย่างอย่างน้อยสองหรือสามตัวอย่างที่ปลายสายการผลิต และค่ามัธยฐานบวกสเปรดจะต้องคงอยู่ภายในหน้าต่างข้อมูลจำเพาะ
การทดสอบคุณสมบัติสำหรับมอเตอร์พัดลมควรรวมถึงการฟื้นตัวของแผงลอย การวัดกระแสของโรเตอร์ที่ล็อค แรงดันไฟฟ้าอินพุตตกและไฟกระชาก และการหมุนเวียนของอุณหภูมิ เนื่องจากพัดลมที่ติดอยู่อาจทำให้ร้อนมากเกินไปในไม่กี่วินาที หากผลิตภัณฑ์เป้าหมายจำหน่ายในหลายประเทศ การทดสอบฉนวนและ EMC จะต้องทำซ้ำตามมาตรฐานที่เกี่ยวข้อง และเอกสารข้อมูลมอเตอร์ได้รับการอัปเดตตามนั้น
พิจารณาการผลิตและต้นทุนตั้งแต่เนิ่นๆ
การออกแบบมอเตอร์ที่ไม่สามารถผลิตได้อย่างคุ้มค่าจะไม่มีวันออกจากห้องปฏิบัติการ ตัวขับเคลื่อนต้นทุนในมอเตอร์ BLDC ขนาดเล็กไม่ได้รับการกระจายอย่างเท่าเทียมกัน และการตัดสินใจในการออกแบบในระยะแรกเริ่มมีอิทธิพลอย่างมาก
| รายการต้นทุน | ส่วนแบ่งต้นทุนมอเตอร์โดยทั่วไป | คันโยกออกแบบหรือจัดซื้อจัดจ้าง |
|---|---|---|
| แม่เหล็ก (NdFeB) | 20% ถึง 35% | เลือก N35 หรือ N38 แทน N42 หากงบประมาณความหนาแน่นของฟลักซ์อนุญาต การเพิ่มเกรดแม่เหล็กเล็กน้อยนั้นมีราคาแพงอย่างไม่เป็นสัดส่วน |
| เหล็กเคลือบและการปั๊ม | 15% ถึง 25% | เลือกรูปทรงการเคลือบมาตรฐานที่ใช้ร่วมกันกับเฟรมหลายขนาด หลีกเลี่ยงต้นแบบที่ตัดด้วยเลเซอร์ในการผลิตจำนวนมาก |
| ขดลวดทองแดง | 10% ถึง 15% | ปัจจัยการเติมที่สูงขึ้นจำเป็นต้องมีการพันแบบอัตโนมัติ การเติมสายไฟมาตรฐานในระดับปานกลางจะช่วยลดต้นทุนอุปกรณ์ |
| ตลับลูกปืน | 8% ถึง 15% | ตลับลูกปืนเป็นตัวขับเคลื่อนราคา ใช้ลูกปืนปลอกเฉพาะเมื่อเป้าหมายชีวิตอนุญาตเท่านั้น |
| คอนโทรลเลอร์อิเล็กทรอนิกส์ | 10% ถึง 20% | หกขั้นตอนแบบไร้เซ็นเซอร์เป็นการควบคุมที่ถูกที่สุด การควบคุมแบบภาคสนามเพิ่มไมโครคอนโทรลเลอร์และเซ็นเซอร์ปัจจุบัน |
| การประกอบและการทดสอบ | 10% ถึง 15% | ออกแบบการแทรกแม่เหล็กให้เป็นมิตรกับการกดฟิกซ์เจอร์ ใช้สถานีปรับสมดุลอัตโนมัติในบรรทัด |
ต้นทุนแม่เหล็กเป็นสถานที่ที่ง่ายที่สุดในการทำลายงบประมาณ ราคา NdFeB ผันผวนตามอุปทานของธาตุหายาก และมอเตอร์ที่ใช้ปริมาตรแม่เหล็กมากกว่าที่จำเป็น 20% จะดูดซับค่าปรับถาวร ส่วนโค้งของเสาที่ใหญ่ขึ้นช่วยปรับปรุงรูปร่าง EMF ด้านหลัง แต่ใช้วัสดุแม่เหล็กราคาแพง แรงบิดที่เพิ่มขึ้นจะเป็นเส้นตรงในความหนาของแม่เหล็ก แต่จะอิ่มตัวอย่างรวดเร็วในความกว้างส่วนโค้ง จำลองความไวของความหนาของแม่เหล็กที่จุดเริ่มต้นของโปรเจ็กต์ ความแตกต่างระหว่างแม่เหล็กขนาด 3 มม. และ 4 มม. อาจเกี่ยวข้องกับการมองเห็นแต่ไม่คำนึงถึงระบบไฟฟ้า และอาจตัดสินได้ว่าผลิตภัณฑ์จะถึงเป้าหมายราคาหรือไม่
ระบบการไขลานอัตโนมัติคือการตัดสินใจหลักประการที่สอง การพันขดลวดแบบเข้มข้นบนสเตเตอร์แบบฟันสามารถพันด้วยเครื่องพันขดลวดที่มีความสามารถในการทำซ้ำสูง การออกแบบที่มีจำนวนรอบสูงและลวดละเอียดจะหมุนได้ช้า การลดรอบโดยการเลือกเกรดแม่เหล็กที่สูงกว่ามักจะถูกกว่าการจ่ายเงินเพิ่มนาทีในการพันสเตเตอร์ต่อหนึ่งสเตเตอร์ ในทางกลับกัน การออกแบบด้วยลวดหนาที่ไม่สามารถพันได้หากไม่มีเกลียวคู่ขนานอาจทำให้ค่าปัจจัยการเติมลดลง ระบุเป็นเกลียวละเอียดขนานกันแทนลวดหนาเส้นเดียวเมื่อขดลวดเดิมรับไม่ได้
ความทนทานต่อการผลิตในโรเตอร์ยังทำให้เกิดการสูญเสียผลผลิตอีกด้วย กาวแม่เหล็กบีบออก ฐานแม่เหล็กไม่เท่ากัน และถ้วยโรเตอร์ที่ไม่กลมทำให้เกิดความไม่สมดุลและเสียงรบกวน การออกแบบควรรวมคุณลักษณะการระบุตำแหน่ง เช่น หน้าบ่าและรูนำในถ้วยโรเตอร์ ทำให้ค่าเผื่อมิติสอดคล้องกันระหว่างรูสเตเตอร์และรูโรเตอร์ ในที่สุด มอเตอร์ที่สมบูรณ์ทุกตัวจะได้รับการทดสอบที่ปลายสายการผลิต แผนการทดสอบควรเป็นส่วนหนึ่งของสายการผลิต ไม่ใช่ในภายหลังในห้องปฏิบัติการแยกต่างหาก สถานีทดสอบอัตโนมัติจะตรวจวัดความต้านทานของขดลวด ฉนวน กระแสไฟไม่โหลด และการตอบสนองพิกัดโหลด และจะคัดแยกหน่วยที่อยู่นอกหน้าต่างข้อกำหนดก่อนที่จะถึงมือลูกค้า
ร่วมงานกับผู้ผลิตมอเตอร์ BLDC ที่มีประสบการณ์
ไม่ใช่ทุกโครงการที่จะสร้างความชอบธรรมให้กับการสร้างห้องปฏิบัติการพัฒนามอเตอร์ภายในองค์กรได้ การครอสโอเวอร์ทางเศรษฐกิจนั้นขับเคลื่อนโดยปริมาณ เวลาในการผลิต และความสามารถภายใน บริษัทที่ผลิตพัดลม 10,000 ตัวต่อปีแทบจะไม่สามารถเรียกคืนต้นทุนของใบอนุญาตไฟไนต์เอลิเมนต์ ไดนาโมมิเตอร์ ฟิกซ์เจอร์แม่เหล็ก และเวลาทางวิศวกรรมที่จำเป็นในการนำมอเตอร์จากแนวคิดไปสู่การผลิต ผู้ผลิตมอเตอร์ที่มีประสบการณ์สามารถนำข้อมูลจำเพาะไปใช้กับต้นแบบได้โดยตรง และนั่นคือวิธีที่ผู้ผลิตอุปกรณ์ขนาดเล็กและขนาดกลางส่วนใหญ่นำผลิตภัณฑ์ BLDC ออกสู่ตลาดอย่างชัดเจน
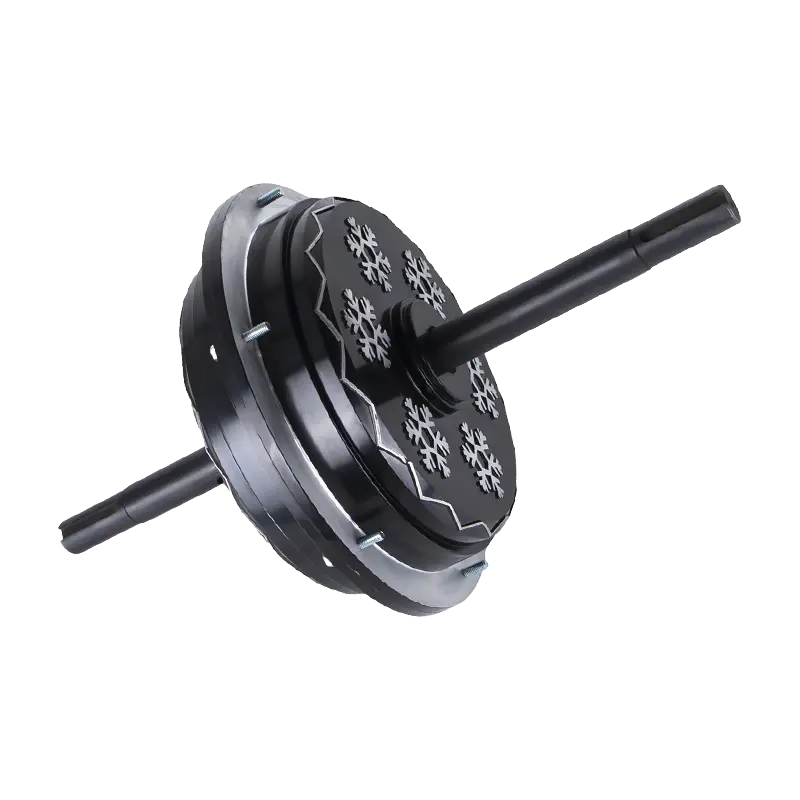
Jiangxin Motor Technology ซึ่งดำเนินงานจากโรงงานในเมืองเซิงโจว เจ้อเจียง เป็นหนึ่งในพันธมิตรด้านการผลิตดังกล่าว บริษัทพัฒนาและสร้างมอเตอร์ AC และ DC และไมโครมอเตอร์ ผ่านการรับรองระบบการจัดการคุณภาพ ISO 9001 และส่งออกผลิตภัณฑ์ไปยังกว่า 60 ประเทศ กลุ่มผลิตภัณฑ์ของบริษัทประกอบด้วยมอเตอร์ระบายความร้อนด้วยอากาศ BLDC แบบโรเตอร์ภายนอก มอเตอร์พัดลม EC มอเตอร์พัดลมในโรงเลี้ยงโค มอเตอร์พัดลมพลาสติกเสริมแก้ว และมอเตอร์ผสมคอนกรีต ซึ่งหมายความว่าทีมวิศวกรรมได้ปรับปรุงการผสมผสานช่องและเสาและพารามิเตอร์การควบคุมสำหรับการใช้งานที่ใกล้เคียงกับพัดลมทั่วไปหรือผลิตภัณฑ์ที่เคลื่อนที่ด้วยอากาศอย่างเหมาะสมแล้ว ตัวอย่างเช่น มอเตอร์ระบายความร้อนด้วยอากาศ BLDC แบบโรเตอร์ภายนอกของ Jiangxin ขนาด 198 มม. ให้กำลัง 1,500 วัตต์ที่ 220 โวลต์ และใช้ในเครื่องทำความเย็นแบบระเหยขนาดใหญ่ ซึ่งแสดงให้เห็นว่าแพลตฟอร์มการออกแบบที่สร้างขึ้นสามารถขยายขนาดขึ้นไปข้างบนแทนที่จะคิดค้นสิ่งใหม่ได้อย่างไร
 Jiangxin DC198 220V 1500W ภายนอก-โรเตอร์ BLDC Air Cooler มอเตอร์ มอเตอร์ BLDC โรเตอร์ภายนอกสำหรับงานหนักพิกัด 1500 W สำหรับเครื่องทำความเย็นแบบระเหยขนาดใหญ่และระบบระบายอากาศ พร้อมฉนวน F-class และการป้องกัน IP54 โดยเป็นตัวอย่างแพลตฟอร์มการออกแบบที่ปรับขนาดได้เมื่อบรรยายสรุปให้กับผู้ผลิตสำหรับโครงการ BLDC ดูผลิตภัณฑ์ →
เมื่อคุณสรุปผู้ผลิตสำหรับโครงการออกแบบ BLDC โปรดจัดเตรียมเอกสารต่อไปนี้ในการสอบถามเบื้องต้น:
- โปรไฟล์การรับน้ำหนัก: แรงบิดเทียบกับความเร็ว รอบการทำงาน และเหตุการณ์โอเวอร์โหลดใดๆ
- อินพุตทางไฟฟ้า: แรงดันบัส DC หรือแรงดันและความถี่หลัก
- โครงสร้างทางกล: เส้นผ่านศูนย์กลางสูงสุด ความยาวปึก ขนาดเพลา รูปแบบการติดตั้ง และฮับพัดลมหรือส่วนต่อประสานใบพัด
- สภาพแวดล้อม: ช่วงอุณหภูมิแวดล้อม ความชื้น ฝุ่น การสัมผัสสารเคมี และมอเตอร์มีการปิดผนึกหรือระบายอากาศหรือไม่
- เป้าหมายที่สำคัญที่สุด: ประสิทธิภาพ เสียง อายุการใช้งาน หรือต้นทุนแรก จัดอันดับเนื่องจากมอเตอร์ไม่สามารถเพิ่มทั้งสี่อย่างพร้อมกันได้
- มาตรฐานที่ผลิตภัณฑ์ขั้นสุดท้ายต้องเป็นไปตาม รวมถึงข้อกำหนดด้านความปลอดภัยและ EMC
การตอบสนองของผู้ผลิตต่อบทสรุปนี้ควรรวมถึงคำชี้แจงความเป็นไปได้ การผสมผสานช่องและเสาที่เสนอ ค่าประสิทธิภาพที่คาดการณ์ไว้ที่จุดที่กำหนด ขนาดโดยประมาณ แนวคิดการทำความเย็น และกำหนดการพัฒนา ในกระบวนการ Jiangxin ขั้นตอนต่อไปคือการทบทวนการออกแบบระหว่างทีมวิศวกรของลูกค้าและเจ้าหน้าที่ฝ่ายพัฒนาของโรงงานมอเตอร์ โดยมีการตกลงกันเป็นลายลักษณ์อักษรว่าเกรดแม่เหล็ก การหมุนของขดลวด กลยุทธ์ตัวควบคุม และตัวอย่างความน่าเชื่อถือ หลังจากการตรวจสอบดังกล่าว โรงงานจะเผยแพร่ตารางการพันและเริ่มใช้เครื่องมือ ประตูความร่วมมือนี้ป้องกันรูปแบบความกำกวมที่มีราคาแพงที่สุด ความแตกต่างระหว่างสิ่งที่ฝ่ายการตลาดของลูกค้าเชื่อและสิ่งที่มอเตอร์สามารถส่งมอบได้ทางกายภาพ
หากคุณมีข้อกำหนดเบื้องต้นอยู่แล้ว วิธีที่เร็วที่สุดในการก้าวไปข้างหน้าคือการหารือเกี่ยวกับโปรไฟล์การรับน้ำหนักและขอบเขตกับแผนกวิศวกรรมของโรงงานผ่านทาง ช่องทางการติดต่อ ; แม้แต่ภาพร่างคร่าวๆ ของเส้นโค้งพัดลมก็ช่วยให้นักออกแบบระบุการทำซ้ำครั้งแรกที่ถูกต้องได้
การออกแบบมอเตอร์ BLDC ที่ประสบความสำเร็จไม่ได้เกิดจากความเข้าใจเพียงอย่างเดียว มันเป็นผลลัพธ์ที่สะสมจากการตัดสินใจอย่างมีวินัยในทุกขั้นตอนของลูป: ข้อมูลจำเพาะ โทโพโลยี วงจรแม่เหล็ก การพัน การสับเปลี่ยน การจัดการความร้อน การตรวจสอบ และการผลิต ข้อมูลจำเพาะจำกัดประสิทธิภาพที่ทำได้ โทโพโลยีกำหนดสถาปัตยกรรมทางกายภาพ วงจรแม่เหล็กและขดลวดเป็นตัวกำหนดประสิทธิภาพและแรงบิด ตัวควบคุมจะตัดสินใจเกี่ยวกับเสียงรบกวน พฤติกรรมการเริ่มต้น และการป้องกัน และกระบวนการผลิตจะกำหนดความสามารถในการทำซ้ำและต้นทุน แต่ละระเบียบวินัยสามารถลดลงเหลือชุดตัวเลือกที่สามารถจัดการได้ และแต่ละตัวเลือกสามารถตรวจสอบกับข้อกำหนดที่เป็นลายลักษณ์อักษรได้ ผู้ผลิตมอเตอร์ที่มีประสบการณ์ในการผลิตแบบอนุกรมสามารถบีบอัดวงจรการพัฒนาสองปีให้เหลือเวลาไม่กี่เดือน เนื่องจากโหมดความล้มเหลว ขีดจำกัดการทดสอบ และค่าเผื่อในการผลิตเป็นที่ทราบกันดีอยู่แล้ว ใช้เอกสารข้อมูลจำเพาะ ใช้ประตูทดสอบ และใช้พันธมิตรด้านการผลิตตั้งแต่เนิ่นๆ เพื่อให้การออกแบบสามารถผลิตได้ตั้งแต่ต้นแบบแรก
ที่เกี่ยวข้อง สินค้า
 พร้อมปรับแต่ง
ผลิตภัณฑ์มอเตอร์ของคุณ?
เราเป็นผู้ผลิตมอเตอร์มืออาชีพที่ให้กำลังที่ทรงพลัง มีเสถียรภาพ และมีประสิทธิภาพ แกนหลักสำหรับทุกอุตสาหกรรมผ่านงานฝีมือที่มีความแม่นยำและนวัตกรรม
ติดต่อเรา
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 วอทส์แอพ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 ที่อยู่บริษัท
ลิขสิทธิ์ © by Shengzhou Jiangxin Motor Technology Co., Ltd. สงวนลิขสิทธิ์.
ขายส่งผู้ผลิตมอเตอร์พัดลมอุตสาหกรรม