เลขที่ 8 ถนน Duxiu San เมือง Ganlin เมือง Shengzhou เมือง Shaoxing จังหวัดเจ้อเจียงประเทศจีน
หมวดข่าว
หมวดหมู่สินค้า
ตัวควบคุมมอเตอร์ BLDC ทำงานอย่างไร? คำแนะนำเกี่ยวกับ PWM การเปลี่ยนรูป และการเลือก
เมื่อมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกที่ขับเคลื่อนด้วยไฟ 220V DC หมุน คุณจะไม่ได้ยินเสียงสับเปลี่ยนหรือเห็นฝุ่นแปรง โรเตอร์หมุนได้อย่างราบรื่น และความเร็วของมันถูกควบคุมโดยวงจรอิเล็กทรอนิกส์ขนาดกะทัดรัดซึ่งติดตั้งอยู่ที่ไหนสักแห่งภายในอุปกรณ์ วงจรนั้นเป็นตัวควบคุมมอเตอร์ BLDC งานฟังดูเรียบง่าย: เปลี่ยนไฟ DC ให้เป็นกระแสไฟสามเฟสที่สลับตามลำดับ และรู้ว่าเมื่อใดที่ควรเปลี่ยน ผลลัพธ์ที่ได้คือมอเตอร์ซิงโครนัสในตัวที่ติดตามสนามสเตเตอร์โดยไม่มีหน้าสัมผัสทางกล คุณภาพของตัวควบคุมนั้นจะกำหนดว่ามอเตอร์ทำงานเงียบ มีประสิทธิภาพ และใช้งานได้นานหลายปีโดยไม่มีความร้อนสูงเกินไปหรือไม่
ตัวควบคุมมอเตอร์ BLDC ทำอะไรได้จริง
ตัวควบคุมมอเตอร์ BLDC ทำหน้าที่หลักสามประการ: สตาร์ทมอเตอร์ ปรับความเร็ว และควบคุมแรงบิด โดยยอมรับคำสั่งของผู้ใช้ เช่น ความเร็วหรือแรงบิดเป้าหมาย ตรวจจับตำแหน่งโรเตอร์ และจ่ายพลังงานให้กับลำดับการพันที่ถูกต้องในช่วงเวลาที่เหมาะสม เนื่องจากทิศทางและขนาดของกระแสในขดลวดสเตเตอร์ทั้งสามเส้นเป็นตัวกำหนดว่าโรเตอร์แม่เหล็กถาวรจะเคลื่อนที่อย่างไร ผู้ควบคุมจะต้องรู้ว่าขดลวดใดที่จะจ่ายไฟและเมื่อใดที่ต้องเปลี่ยน
สำหรับมอเตอร์ BLDC สามเฟส สเตเตอร์มีขดลวดสามเฟสโดยเว้นระยะห่างกัน 120 องศา โรเตอร์มีแม่เหล็กถาวร ตัวควบคุมจะสร้างสนามแม่เหล็กหมุนที่ไล่ตามขั้วโรเตอร์ ขณะที่โรเตอร์เคลื่อนที่ ตัวควบคุมจะเลื่อนลำดับการสับเปลี่ยนเพื่อให้สนามดึงโรเตอร์ไปข้างหน้าต่อไป ในมอเตอร์กระแสตรงแบบมีแปรงถ่าน ตัวสับเปลี่ยนเชิงกลและแปรงจะทำหน้าที่สลับนี้ ในมอเตอร์ BLDC ตัวควบคุมจะทำงานด้วยระบบอิเล็กทรอนิกส์ ซึ่งเป็นสาเหตุว่าทำไมจึงมักเรียกว่าการสับเปลี่ยนทางอิเล็กทรอนิกส์
ส่วนประกอบหลักของตัวควบคุมมอเตอร์ BLDC
คอนโทรลเลอร์ BLDC ทุกตัว ตั้งแต่ไดรเวอร์พัดลมธรรมดาไปจนถึงเซอร์โวแอมพลิฟายเออร์ ประกอบด้วยบล็อกที่จำเป็นสองสามบล็อก แต่ละบล็อกจะต้องทำงานร่วมกันภายในไมโครวินาที:
- ไมโครคอนโทรลเลอร์หรือ DSP: ดำเนินการอัลกอริธึมการแลกเปลี่ยน คำนวณรอบการทำงานของ PWM และจัดการสภาวะข้อผิดพลาด
- ตัวขับเกต: แปลงสัญญาณลอจิกแรงดันต่ำจากไมโครคอนโทรลเลอร์เป็นแรงดันเกตแรงดันสูงที่ใช้เปิดและปิดสวิตช์ไฟ
- ระยะกำลัง (MOSFET หรือ IGBT): สร้างบริดจ์อินเวอร์เตอร์สามเฟสที่จะสลับกระแสไฟของมอเตอร์หลัก
- เซ็นเซอร์ตำแหน่ง: เซ็นเซอร์ฮอลล์เอฟเฟกต์ ตัวเข้ารหัส หรือวงจรตรวจจับ BEMF ที่บอกคอนโทรลเลอร์ว่าโรเตอร์อยู่ที่ไหน
- เซ็นเซอร์กระแสไฟฟ้า: วัดกระแสเฟสเพื่อควบคุมแรงบิดและการป้องกันกระแสเกิน
- แหล่งจ่ายไฟ: จ่ายแรงดันไฟฟ้ากระแสตรงที่สะอาดให้กับวงจรควบคุมและเซ็นเซอร์
แอสเซมบลีทั้งหมดนี้สร้างวงปิดแบบเรียลไทม์ ไมโครคอนโทรลเลอร์จะอ่านตำแหน่งโรเตอร์และกระแสตอบรับหลายครั้งต่อวินาที และอัปเดตสถานะสวิตช์ถัดไป หากไม่มีตำแหน่งหรือกระแสป้อนกลับ คอนโทรลเลอร์สามารถทำงานได้ในโหมด open-loop เท่านั้น ซึ่งทำให้มีประสิทธิภาพต่ำ พลาดการสับเปลี่ยน และความเสียหายที่อาจเกิดขึ้น
วิธีการตรวจจับตำแหน่งโรเตอร์
การตรวจจับตำแหน่งโรเตอร์เป็นรากฐานของการควบคุม BLDC ผู้ควบคุมจะต้องรู้ว่าโรเตอร์แม่เหล็กอยู่ที่ไหนก่อนจึงจะสามารถสลับเฟสถัดไปได้ มีสองวิธีหลัก
ครั้งแรกใช้เซนเซอร์ฮอลล์เอฟเฟกต์ เซ็นเซอร์ฮอลล์สามตัววางห่างกัน 120 องศาไฟฟ้าบนสเตเตอร์ ขณะที่ขั้วโรเตอร์กวาดผ่านพวกมัน เซ็นเซอร์จะสร้างรูปแบบดิจิทัลสูง/ต่ำเพื่อบอกไมโครคอนโทรลเลอร์ว่าโรเตอร์อยู่ในส่วนใดในหกเซกเตอร์ วิธีการนี้ง่าย ทนทาน และใช้กันอย่างแพร่หลายในอุปกรณ์อุตสาหกรรมราคาประหยัด ข้อเสียคือการเดินสายเซ็นเซอร์เพิ่มเติมและความไวต่ออุณหภูมิและการรบกวนทางแม่เหล็ก
วิธีที่สองคือการควบคุมแบบไร้เซ็นเซอร์ โดยจะตรวจจับการข้ามศูนย์ของแรงเคลื่อนไฟฟ้าด้านหลัง (BEMF) ในขดลวดเฟสที่ไม่มีพลังงาน ขณะที่โรเตอร์หมุน ขดลวดแต่ละอันจะสร้าง EMF เหนี่ยวนำ จุดที่ EMF นี้เปลี่ยนขั้วบ่งบอกถึงการจัดตำแหน่งโรเตอร์ที่ทราบ โดยการตรวจจับการข้ามศูนย์เหล่านั้น ผู้ควบคุมสามารถคำนวณจุดเปลี่ยนถัดไปได้ การควบคุมแบบไร้เซ็นเซอร์ช่วยประหยัดค่าใช้จ่ายในการเดินสายไฟและส่วนประกอบ แต่ที่ความเร็วต่ำมาก BEMF นั้นอ่อนแอเกินกว่าจะวัดได้ ดังนั้นมอเตอร์จึงจำเป็นต้องมีขั้นตอนการเริ่มต้นเพื่อหมุนก่อนที่จะเปลี่ยนเป็นการทำงานแบบวงปิด
สำหรับพัดลมและอุปกรณ์ทำความเย็น รวมถึงมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ของโรเตอร์ภายนอก ความเร็วในการทำงานมักจะสูงเพียงพอสำหรับการควบคุมแบบไร้เซ็นเซอร์ อย่างไรก็ตาม การใช้งานที่ต้องการการวางตำแหน่งความเร็วต่ำที่แม่นยำนั้นชอบเซ็นเซอร์ฮอลล์
การแลกเปลี่ยน: หกขั้นตอนและ ฟค
เมื่อทราบตำแหน่งโรเตอร์แล้ว ตัวควบคุมจะตัดสินใจว่าจะใช้รูปแบบการสลับแบบใด วิธีการพื้นฐานที่สุดคือการสลับหกขั้นตอน หรือที่เรียกว่าการสับเปลี่ยนสี่เหลี่ยมคางหมูหรือการสลับบล็อก แบ่งวงจรไฟฟ้าแต่ละรอบออกเป็นหกส่วน ในแต่ละเซกเตอร์ ขดลวดสองเส้นจะถูกกระตุ้นในขณะที่ขดลวดที่สามยังคงลอยอยู่ กระแสไหลผ่านขดลวดอันหนึ่งเข้าตรงกลางและไหลออกอีกอัน ทำให้เกิดเวกเตอร์แม่เหล็กที่ก้าวหน้าไปทีละขั้น วิธีการนี้ง่ายต่อการนำไปใช้ในไมโครคอนโทรลเลอร์ และใช้ตรรกะเซ็นเซอร์ฮอลล์แบบธรรมดา
ข้อจำกัดคือรูปคลื่นของกระแสเป็นรูปสี่เหลี่ยมผืนผ้า ซึ่งก่อให้เกิดแรงบิดกระเพื่อม ที่ความเร็วต่ำ ระลอกคลื่นสามารถแปลเป็นเสียงรบกวนและการสั่นสะเทือนทางกลได้
การควบคุมภาคสนามหรือ FOC มีความก้าวหน้ามากกว่า โดยจะแปลงกระแสสามเฟสเป็นระบบพิกัด d-q ที่หมุนได้ โดยที่แกน d อยู่ในแนวเดียวกันกับฟลักซ์แม่เหล็กของโรเตอร์ และแกน q จะควบคุมแรงบิด ด้วยการควบคุมกระแสในหน้าต่างอ้างอิงนี้ มอเตอร์จะทำงานเหมือนกับเครื่อง DC ที่ตื่นเต้นแยกกัน FOC สร้างกระแสเฟสเกือบไซนูซอยด์ ซึ่งให้แรงบิดที่ราบรื่นตลอดช่วงความเร็วทั้งหมด ค่าใช้จ่ายคือความพยายามในการคำนวณที่สูงขึ้น ไมโครคอนโทรลเลอร์ที่รวดเร็ว และการตรวจจับกระแสที่ซับซ้อนมากขึ้น
| ลักษณะเฉพาะ | หกขั้นตอน | FOC |
|---|---|---|
| รูปร่างปัจจุบัน | สี่เหลี่ยม | ไซนูซอยด์ |
| ระลอกแรงบิด | ปัจจุบัน | ต่ำ |
| ต่ำ-speed performance | ปานกลาง | ยอดเยี่ยม |
| โหลดการคำนวณ | ต่ำ | สูง |
| ค่าใช้จ่ายในการดำเนินการ | ต่ำer | สูงer |
| การใช้งานทั่วไป | พัดลม ปั๊ม และเครื่องเป่าลม | เซอร์โวไดรฟ์ หุ่นยนต์ เครื่องมือที่มีความแม่นยำ |
สำหรับมอเตอร์ระบายความร้อนด้วยอากาศ BLDC โรเตอร์ภายนอกขนาดใหญ่ หกขั้นตอนมักจะเพียงพอแล้ว แต่เมื่อเป้าหมายการออกแบบคือเสียงรบกวนต่ำและมีช่วงความเร็วที่กว้าง ตัวควบคุม FOC จะกลายเป็นตัวเลือกที่ดีกว่า โดยเฉพาะอย่างยิ่งที่ระดับพลังงานที่สูงขึ้น
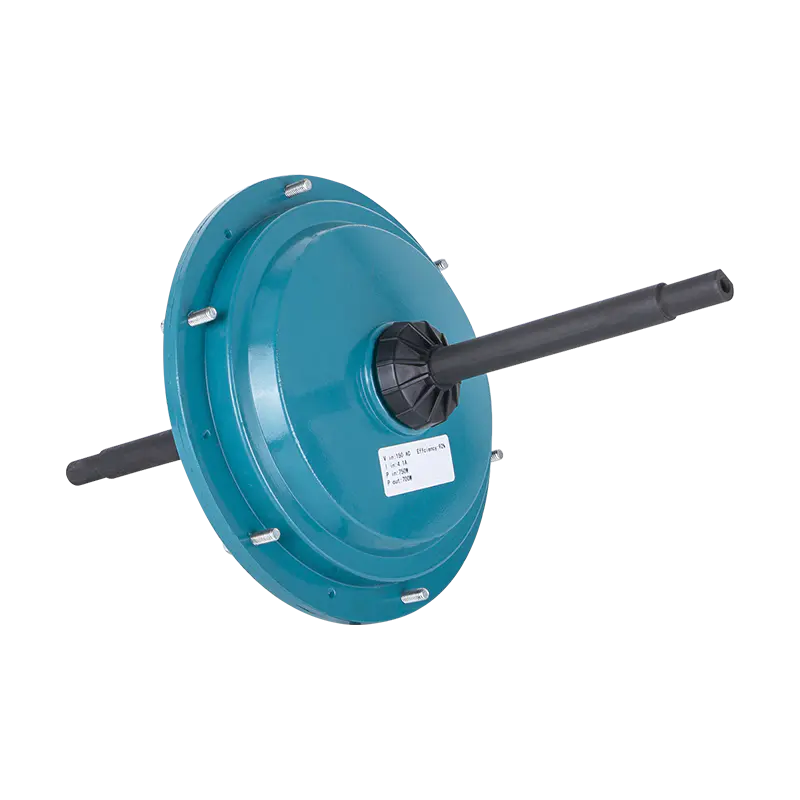
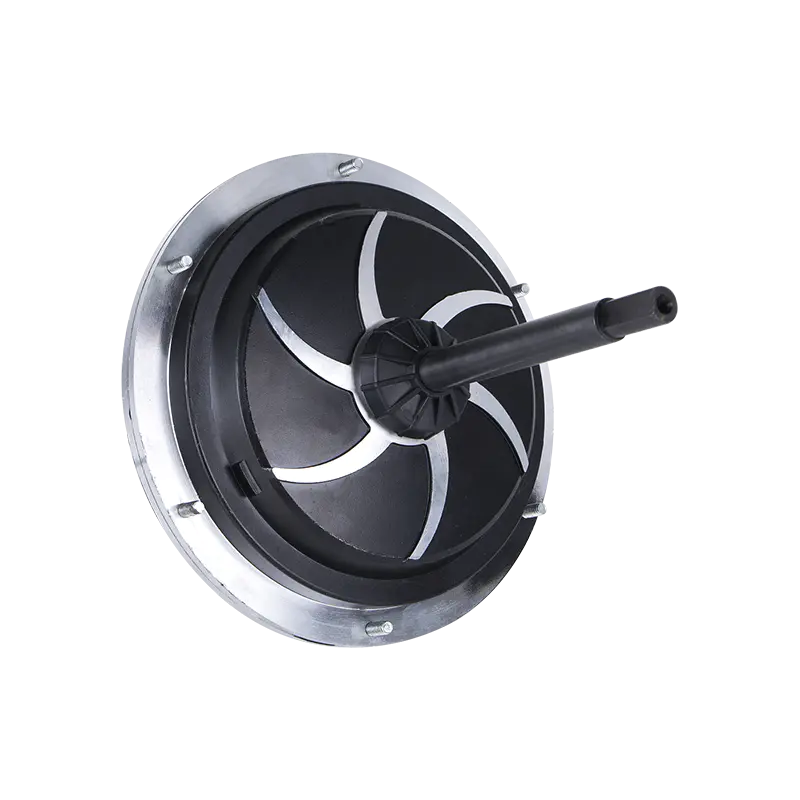
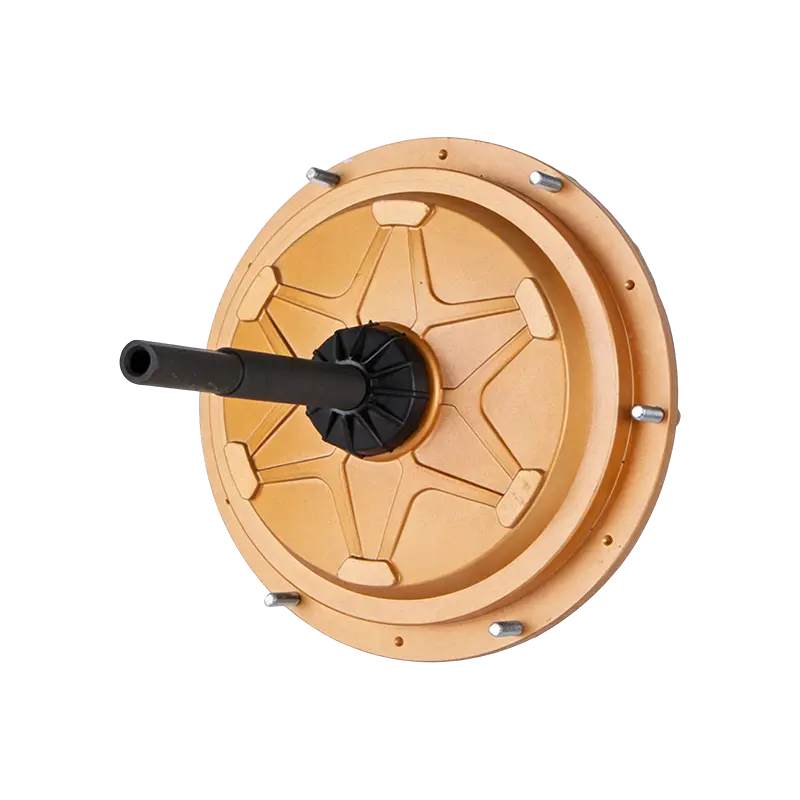
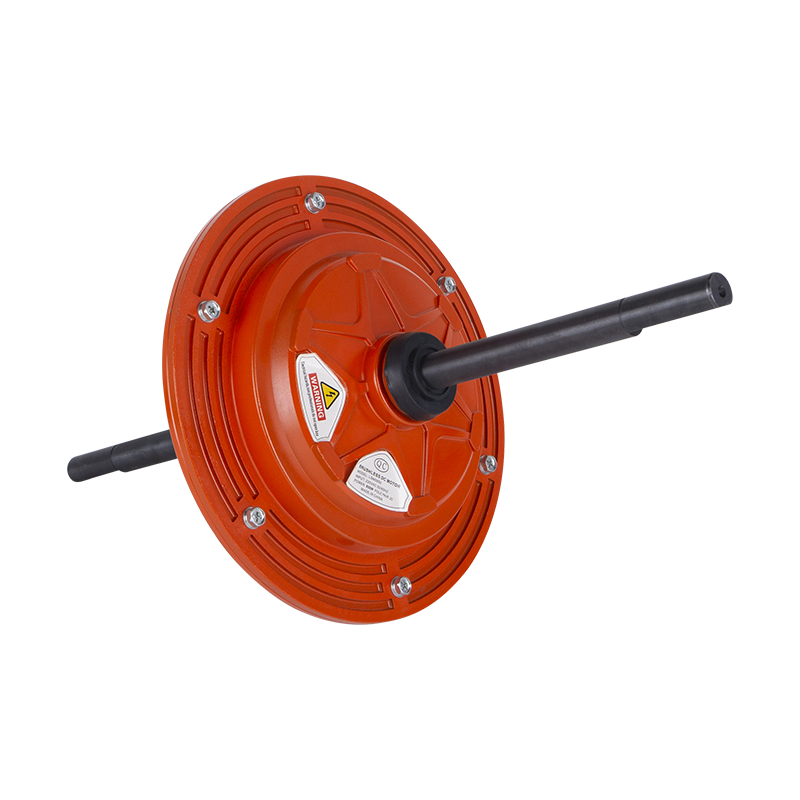
 DC198 220V 1500W โรเตอร์ภายนอก BLDC มอเตอร์สำหรับ Air Coolers มอเตอร์ไร้แปรงถ่านกำลังสูงนี้สร้างขึ้นสำหรับเครื่องทำความเย็นแบบระเหยที่ใช้งานหนัก โดยมีขดลวดทองแดงบริสุทธิ์ การป้องกันระดับ IP54 และฉนวน F-class เพื่อการทำงานที่เชื่อถือได้ในสภาพแวดล้อมทางอุตสาหกรรมที่รุนแรง ดูผลิตภัณฑ์ →
การควบคุมกระแสและแรงบิด PWM
หลังจากเลือกลำดับการเปลี่ยนแล้ว ตัวควบคุมจะต้องควบคุมแรงดันและกระแส ตัวควบคุมส่วนใหญ่ใช้การปรับความกว้างพัลส์ (PWM) ใน PWM สวิตช์ไฟจะเปิดและปิดด้วยความถี่คงที่ ซึ่งมักจะอยู่ระหว่าง 10 kHz ถึง 30 kHz โดยการเปลี่ยนอัตราส่วนเวลาทำงานหรือรอบการทำงาน ตัวควบคุมจะตั้งค่าแรงดันไฟฟ้าเฉลี่ยที่ใช้กับขดลวด รอบการทำงาน 50% หมายความว่าสวิตช์เปิดครึ่งหนึ่งของเวลาในแต่ละช่วง PWM โดยให้แรงดันไฟฟ้าบัสประมาณครึ่งหนึ่ง
สำหรับการควบคุมแรงบิด กระแสเป็นตัวแปรที่สำคัญกว่า ในมอเตอร์ BLDC แรงบิดที่พัฒนาแล้วจะเป็นสัดส่วนกับกระแสเฟส อย่างน้อยก็ต่ำกว่าความอิ่มตัวของแม่เหล็ก ตัวควบคุมจะวัดกระแสโดยใช้ตัวต้านทานแบบแบ่งกระแสหรือหม้อแปลงกระแส เปรียบเทียบกับค่าอ้างอิง และปรับรอบการทำงานของ PWM เพื่อบังคับให้กระแสจริงเป็นไปตามค่าอ้างอิง นี่คือวงจรป้อนกลับปัจจุบัน และเป็นสิ่งที่ทำให้มอเตอร์มีความแข็งและการตอบสนอง
คุณสมบัติการป้องกันที่แข็งแกร่งควรเป็นส่วนหนึ่งของตัวควบคุมที่ร้ายแรง การป้องกันกระแสไฟเกิน การปิดเครื่องด้วยอุณหภูมิเกิน การล็อคแรงดันไฟฟ้าตก และการตรวจจับแผงลอย ทั้งหมดนี้ช่วยป้องกันความล้มเหลวตั้งแต่เนิ่นๆ สำหรับผู้ซื้อที่เปรียบเทียบคอนโทรลเลอร์ การมีระบบป้องกันเหล่านี้มีความสำคัญพอๆ กับกำลังไฟพิกัด
การจับคู่คอนโทรลเลอร์กับมอเตอร์พัดลม BLDC
การจับคู่คอนโทรลเลอร์กับมอเตอร์ไม่ได้เป็นเพียงเรื่องของระดับแรงดันไฟฟ้าเท่านั้น แรงดันบัส, กระแสเฟสพีค, ค่าคงที่ EMF ด้านหลัง, เฟสเซ็นเซอร์ฮอลล์, ช่วงความเร็ว และโปรไฟล์แรงบิดโหลด ล้วนต้องเข้ากันได้
ลองพิจารณามอเตอร์ระบายความร้อนด้วยอากาศ BLDC แบบโรเตอร์ภายนอกตัวใดตัวหนึ่งของเรา: ซีรีส์ DC149 ทำงานบนอินพุต 220V DC และครอบคลุมระดับพลังงานตั้งแต่ 600W ถึง 850W โดยทั่วไปมอเตอร์ประเภทนี้จะติดตั้งในอุปกรณ์ทำความเย็นแบบระเหย โหลดคือพัดลมซึ่งเป็นไปตามเส้นโค้งแรงบิดสี่เหลี่ยม กระแสไฟฟ้าเริ่มต้นอาจเป็นสองถึงสามเท่าของกระแสไฟฟ้าที่กำหนด ดังนั้นตัวควบคุมจะต้องสามารถจ่ายไฟเกินในระยะสั้นได้โดยไม่สะดุด ในเวลาเดียวกัน การกะพริบของแรงดันไฟฟ้าอินพุตจากกริดอาจส่งผลต่อ DC บัสได้ ดังนั้นตัวควบคุมที่แข็งแกร่งจึงต้องมีความทนทานต่อแรงดันไฟฟ้าอินพุตที่กว้างและมีการควบคุมที่ดี
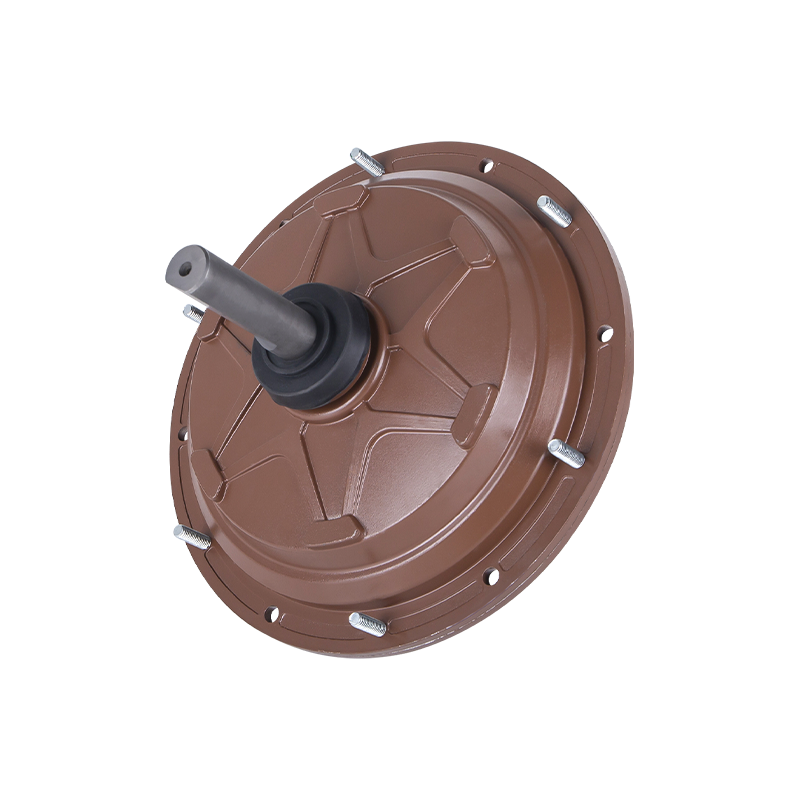
 DC149 220V 600W โรเตอร์ภายนอก BLDC มอเตอร์สำหรับ Air Coolers มอเตอร์ไร้แปรงถ่านขนาด 600W นี้ให้การขับเคลื่อนโดยตรง 220V แรงบิดสูง และอายุการใช้งานที่ยาวนานโดยไม่ต้องบำรุงรักษา ทำให้เหมาะสำหรับการใช้งานระบายความร้อนงานหนักอย่างต่อเนื่องในโรงงานและคลังสินค้า ดูผลิตภัณฑ์ →
อีกประเด็นที่ใช้งานได้จริงคือการออกแบบการระบายความร้อน คอนโทรลเลอร์ที่ทำงานในตู้ร้อนจะลดเอาต์พุต หากติดตั้งมอเตอร์แอร์คูลเลอร์ในสภาพแวดล้อมที่คับแคบและเต็มไปด้วยฝุ่น บอร์ดของคอนโทรลเลอร์จะต้องได้รับการเคลือบแบบคอนฟอร์เมอร์ และระดับกำลังจะต้องมีพื้นที่ทองแดงเพียงพอหรือมีการไหลเวียนของอากาศแบบบังคับ ตัวเลือกเหล่านี้ส่งผลต่อต้นทุนและความน่าเชื่อถือของระบบทั้งหมด สำหรับผู้ผลิตอุปกรณ์จัดการอากาศ การเปรียบเทียบการป้องกันตัวควบคุมและเส้นโค้งการลดพิกัดเป็นส่วนสำคัญของการประเมินซัพพลายเออร์ เรามีรายละเอียดเพิ่มเติมเกี่ยวกับ การใช้งานพัดลมอุตสาหกรรม ที่สามารถช่วยคุณกำหนดกรอบข้อกำหนดเหล่านั้นได้
ข้อควรพิจารณาในทางปฏิบัติเกี่ยวกับพัดลมและอุปกรณ์ทำความเย็น
พัดลมและอุปกรณ์ทำความเย็นกำหนดความต้องการพิเศษในการควบคุมมอเตอร์ BLDC พัดลมมีภาระแรงบิดกำลังสอง ซึ่งต่างจากโหลดแรงบิดคงที่ โดยแรงบิดจะเพิ่มขึ้นตามความเร็วยกกำลังสอง และกำลังจะเพิ่มขึ้นตามลูกบาศก์ ซึ่งหมายความว่าตัวควบคุมจะต้องจัดการโหลดที่เบามากที่ความเร็วต่ำและโหลดที่เพิ่มขึ้นอย่างมากที่ความเร็วสูง คอนโทรลเลอร์ที่ปรับแต่งสำหรับเซอร์โวมอเตอร์อาจไม่รองรับคุณสมบัตินี้ได้ดี
นอกจากนี้ พัดลมจำนวนมากยังใช้มอเตอร์โรเตอร์ภายนอก โดยที่โรเตอร์เป็นเปลือกด้านนอกและสเตเตอร์อยู่ภายใน มอเตอร์มักจะติดตั้งอยู่ในใบพัดพัดลมโดยตรง ทำให้มีพื้นที่จำกัดสำหรับตัวควบคุม ในบางผลิตภัณฑ์ ตัวควบคุมจะรวมอยู่ในกล่องขั้วต่อมอเตอร์ หรือแม้แต่ติดตั้งบน PCB ที่แยกจากกันภายในโครงพัดลม การบูรณาการนี้จะส่งผลต่อการกระจายความร้อนและวิธีที่คอนโทรลเลอร์ได้รับการปกป้องจากความชื้นและฝุ่น
สำหรับพัดลม EC ตัวควบคุมเป็นส่วนสำคัญของชุดมอเตอร์ พัดลมรับแรงดันไฟฟ้าของสายไฟ AC แล้วแก้ไขเป็น DC จากนั้นใช้ตัวควบคุม BLDC เพื่อขับเคลื่อนมอเตอร์ ผู้ใช้เพียงเชื่อมต่อพัดลมเข้ากับไฟ AC และประหยัดพลังงานของไดรฟ์ DC โดยไม่ต้องใช้ VFD ภายนอก ซีรีส์ ECF35010 ของเราเป็นตัวอย่างที่ดีของการออกแบบ EC ขนาดกะทัดรัดนี้ โดยใช้อินพุต 220V และเอาต์พุต 350W
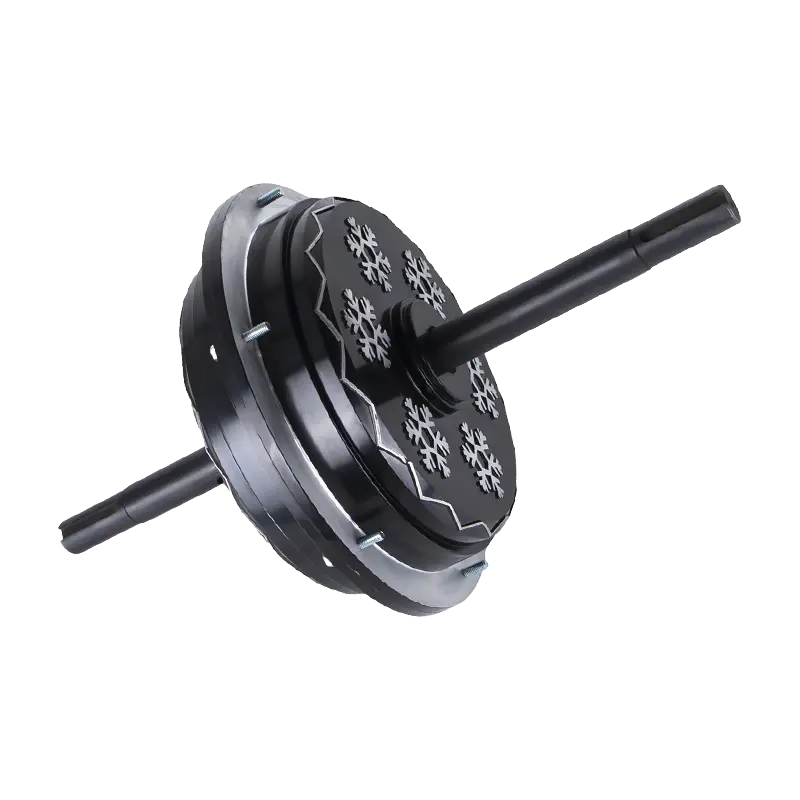
 ECF-350-10 220V 350W มอเตอร์พัดลมสับเปลี่ยนทางอิเล็กทรอนิกส์ มอเตอร์พัดลม EC นี้รวมตัวควบคุม BLDC และวงจรเรียงกระแสเข้าด้วยกัน ทำให้ได้ประสิทธิภาพสูงสุดถึง 95% และมีเสียงรบกวนต่ำ เหมาะสำหรับเครื่องทำความเย็นแบบระเหยที่การประหยัดพลังงานและการทำงานที่เงียบเป็นสิ่งสำคัญที่สุด ดูผลิตภัณฑ์ →
เมื่อเลือกมอเตอร์ BLDC โรเตอร์ภายนอกสำหรับการใช้งานระบบระบายความร้อนด้วยอากาศ อัตรากระแสของตัวควบคุมและความต้านทานและตัวเหนี่ยวนำของมอเตอร์จะต้องตรงกัน คอนโทรลเลอร์ที่มีขนาดเล็กเกินไปจะร้อนเกินไป ที่มีขนาดใหญ่เกินไปอาจส่งผลให้มีค่าใช้จ่ายที่ไม่จำเป็นและเปลืองพื้นที่ ข้อมูลอ้างอิงที่เป็นประโยชน์คือบทความของเราเกี่ยวกับ มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก ข้อควรพิจารณาในการออกแบบ
บทสรุป
ตัวควบคุมมอเตอร์ BLDC คือความชาญฉลาดเบื้องหลังมอเตอร์ไร้แปรงถ่านทุกตัว พวกเขาใช้การตอบสนองตำแหน่ง ตรรกะการสับเปลี่ยน และ PWM เพื่อเปลี่ยนไฟฟ้ากระแสตรงให้เป็นแรงบิดที่หมุนอย่างต่อเนื่อง การเลือกระหว่างหกขั้นตอนและ FOC จะส่งผลต่อความราบรื่น ต้นทุน และความซับซ้อน ในขณะที่พิกัดแรงดันและกระแสจะกำหนดว่ามอเตอร์ทำงานอย่างปลอดภัยที่โหลดเต็มหรือไม่ สำหรับวิศวกรและผู้ซื้อที่ทำงานกับเครื่องทำความเย็นด้วยอากาศ พัดลม EC และเครื่องเป่าลมอุตสาหกรรมอื่นๆ การทำความเข้าใจวิธีการทำงานของตัวควบคุม BLDC ถือเป็นก้าวแรกในการเลือกชุดมอเตอร์และตัวควบคุมที่เชื่อถือได้
ที่เกี่ยวข้อง สินค้า
 พร้อมปรับแต่ง
ผลิตภัณฑ์มอเตอร์ของคุณ?
เราเป็นผู้ผลิตมอเตอร์มืออาชีพที่ให้กำลังที่ทรงพลัง มีเสถียรภาพ และมีประสิทธิภาพ แกนหลักสำหรับทุกอุตสาหกรรมผ่านงานฝีมือที่มีความแม่นยำและนวัตกรรม
ติดต่อเรา
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 วอทส์แอพ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 ที่อยู่บริษัท
ลิขสิทธิ์ © by Shengzhou Jiangxin Motor Technology Co., Ltd. สงวนลิขสิทธิ์.
ขายส่งผู้ผลิตมอเตอร์พัดลมอุตสาหกรรม