เลขที่ 8 ถนน Duxiu San เมือง Ganlin เมือง Shengzhou เมือง Shaoxing จังหวัดเจ้อเจียงประเทศจีน
หมวดข่าว
หมวดหมู่สินค้า
เซ็นเซอร์ Hall Effect ทำงานบนมอเตอร์ BLDC อย่างไร คู่มือฉบับสมบูรณ์
พิจารณามอเตอร์กระแสตรงไร้แปรงถ่านสามเฟสที่เริ่มส่งเสียงฮัม ดึงกระแสไฟฟ้ามากเกินไป และไม่ยอมหมุน ขดลวดยังอยู่ในสภาพสมบูรณ์ ตัวควบคุมทำงานอยู่ และแม่เหล็กก็ถูกทำให้เป็นแม่เหล็กอย่างสมบูรณ์ สาเหตุหลักที่พบบ่อยที่สุดในสถานการณ์นี้ไม่ใช่ส่วนประกอบที่ถูกไฟไหม้ แต่เป็นสัญญาณที่ขาดหายไป: ผู้ควบคุมไม่รู้ว่าโรเตอร์อยู่ที่ไหน
มอเตอร์กระแสตรงไร้แปรงถ่านไม่มีตัวสับเปลี่ยนเชิงกลและไม่มีแปรง ดังนั้นตัวควบคุมจึงต้องได้รับการบอกตำแหน่งโรเตอร์ก่อนที่จะสามารถจ่ายพลังงานให้กับขดลวดสเตเตอร์ที่ถูกต้องในช่วงเวลาที่ถูกต้องได้ ในมอเตอร์ BLDC แบบพัดลมส่วนใหญ่ ส่วนประกอบที่ให้ข้อมูลตำแหน่งนี้คือเซ็นเซอร์ฮอลล์เอฟเฟกต์
บทสรุปในหนึ่งย่อหน้านั้นง่าย เซนเซอร์ฮอลล์เอฟเฟกต์จะตรวจจับสนามแม่เหล็กของแม่เหล็กถาวรของโรเตอร์ และแปลงสนามนั้นเป็นสัญญาณไฟฟ้าดิจิทัล เซ็นเซอร์สามตัวดังกล่าวซึ่งวางห่างกัน 120 องศาทางไฟฟ้ารอบๆ สเตเตอร์ จะสร้างเอาต์พุตไบนารี่หกชุดที่อธิบายเซกเตอร์ของโรเตอร์อย่างไม่ซ้ำกันภายในวงจรไฟฟ้าแต่ละรอบ ตัวควบคุมมอเตอร์จะถอดรหัสสถานะทั้งหกนี้และสับเปลี่ยนขดลวดเฟสในลำดับที่ถูกต้อง เมื่อเซ็นเซอร์ Hall, สายไฟ, วงจรดึงขึ้น และลอจิกการสลับตัวควบคุมทั้งหมดทำงานร่วมกัน มอเตอร์จะหมุนอย่างราบรื่นจากหยุดนิ่งไปจนถึงความเร็วเต็ม เมื่อส่วนใดส่วนหนึ่งของห่วงโซ่นั้นทำงานล้มเหลว อาการจะเกิดขึ้นคือเสียงฮัม กระแสไฟเกิน และการสั่นสะเทือนที่อธิบายไว้ในสถานการณ์การเปิด
คู่มือนี้จะอธิบายทีละขั้นตอนว่าเซนเซอร์ Hall Effect ทำงานอย่างไรกับมอเตอร์ BLDC เราครอบคลุมผลกระทบทางกายภาพพื้นฐาน วิธีที่เซ็นเซอร์สามตัวสร้างลำดับการสับเปลี่ยนหกขั้นตอน คุณลักษณะ Hall IC แบบสลัก การวางตำแหน่งเซ็นเซอร์ การเดินสายไฟ ความสมบูรณ์ของสัญญาณ การเปรียบเทียบกับการควบคุมแบบไร้เซ็นเซอร์ และการค้นหาข้อผิดพลาดในทางปฏิบัติ นอกจากนี้เรายังดูด้วยว่าเหตุใดโครงสร้าง BLDC ที่เซ็นเซอร์ฮอลล์จึงมีความสำคัญสำหรับพัดลม เครื่องทำความเย็นแบบระเหย และการใช้งานมอเตอร์ EC
เอฟเฟกต์ฮอลล์: สิ่งที่เกิดขึ้นจริงในเซ็นเซอร์
เซ็นเซอร์ฮอลล์เอฟเฟกต์เป็นอุปกรณ์เซมิคอนดักเตอร์ที่สร้างแรงดันเอาต์พุตตามสัดส่วนกับความหนาแน่นของฟลักซ์แม่เหล็กที่ไหลผ่าน ฟิสิกส์เบื้องหลังนั้นย้อนกลับไปที่ Edwin Hall ในปี 1879 ฮอลล์ค้นพบว่าเมื่อตัวนำที่มีกระแสไฟฟ้าถูกวางในสนามแม่เหล็กในมุมฉากกับทิศทางปัจจุบัน พาหะประจุจะถูกเบี่ยงเบนโดยแรงลอเรนซ์ อิเล็กตรอนหรือรูในเซมิคอนดักเตอร์จะเคลื่อนที่ไปด้านหนึ่งของตัวนำ เพื่อให้แรงดันไฟฟ้าตามขวางที่วัดได้ปรากฏขึ้นระหว่างขอบด้านข้างทั้งสอง แรงดันไฟฟ้านี้คือแรงดันฮอลล์
แรงดันไฟฟ้าฮอลล์เป็นสัดส่วนกับผลคูณของกระแสและความแรงของสนามแม่เหล็ก และเป็นสัดส่วนผกผันกับความหนาของตัวนำและความหนาแน่นของตัวพาประจุ ในตัวนำบริสุทธิ์ เช่น ทองแดง ความหนาแน่นของตัวพาจะสูงมากจนแรงดันฮอลล์มีขนาดเล็กมาก นี่คือเหตุผลว่าทำไมเซ็นเซอร์ Hall ที่ใช้งานได้จริงจึงทำจากวัสดุเซมิคอนดักเตอร์ที่มีความหนาแน่นพาหะต่ำกว่ามาก โดยจัดเรียงอยู่ในแผ่นบางๆ ที่เรียกว่าแผ่น Hall ซึ่งบูรณาการเข้ากับแหล่งกำเนิดกระแสไบแอส แอมพลิฟายเออร์ดิฟเฟอเรนเชียล ตัวเปรียบเทียบ และสเตจเอาต์พุตในแพ็คเกจ IC เดียว
สำหรับการสับเปลี่ยนมอเตอร์ BLDC เราไม่จำเป็นต้องวัดความหนาแน่นฟลักซ์สัมบูรณ์ด้วยความละเอียดสูง เราต้องการคำตอบแบบไบนารี่สำหรับคำถามเดียวเท่านั้น นั่นคือขั้วเหนือหรือขั้วใต้ของโรเตอร์ที่หันหน้าเข้าหาเซ็นเซอร์ในขณะนี้ ดังนั้นเอาท์พุตของเซนเซอร์ฮอลล์ระดับการสับเปลี่ยนจึงเป็นดิจิทัล ตัวเปรียบเทียบภายใน IC จะเปรียบเทียบแรงดันไฟฟ้าฮอลล์ที่ขยายกับเกณฑ์อ้างอิง เมื่อขั้วเหนือของโรเตอร์ทำให้ความหนาแน่นของฟลักซ์อยู่เหนือจุดทำงาน (BOP) เอาต์พุตจะเปลี่ยนเป็นสถานะเดียว เมื่อขั้วโลกใต้ดันความหนาแน่นของฟลักซ์ให้ต่ำกว่าจุดปล่อย (BRP) ในภายหลัง เอาต์พุตจะเปลี่ยนกลับ ความแตกต่างระหว่าง BOP และ BRP เรียกว่าฮิสเทรีซิส และช่วยให้เกิดการเปลี่ยนแปลงทางดิจิทัลที่สะอาดและปราศจากการสั่นเมื่อสนามแม่เหล็กกลับด้าน
เหตุใดมอเตอร์ BLDC จึงต้องการการตอบสนองตำแหน่งโรเตอร์
มอเตอร์กระแสตรงไร้แปรงถ่านเป็นมอเตอร์แม่เหล็กถาวรแบบซิงโครนัส สเตเตอร์ของมันมีขดลวดสามเฟส ซึ่งมักจะเชื่อมต่อกันเป็นรูปดาวหรือเดลต้า และโรเตอร์นั้นติดตั้งแม่เหล็กถาวรแบบสลับทิศเหนือและทิศใต้ ต่างจากมอเตอร์กระแสตรงแบบมีแปรงถ่านซึ่งตัวสับเปลี่ยนจะสลับกระแสกระดองโดยอัตโนมัติตามตำแหน่งของโรเตอร์ มอเตอร์ BLDC ไม่มีอุปกรณ์สวิตช์เชิงกล กระแสเฟสจะต้องเปลี่ยนด้วยระบบอิเล็กทรอนิกส์โดยอินเวอร์เตอร์ และกระแสเฟสของสวิตช์จะต้องตรงกับตำแหน่งเชิงมุมของโรเตอร์ สำหรับการรักษาสถาปัตยกรรมมอเตอร์อย่างสมบูรณ์ คุณสามารถดูบทความของเราเกี่ยวกับหลักการทำงานของมอเตอร์กระแสตรงไร้แปรงถ่าน
ในไดรฟ์ BLDC สามเฟสมาตรฐาน จะมีการดำเนินการเพียงสองเฟสในแต่ละครั้งเท่านั้น ระยะที่สามไม่ได้ใช้งาน สวิตช์ไฟของอินเวอร์เตอร์หกสวิตช์สร้างสถานะการนำไฟฟ้าที่เป็นไปได้หกสถานะ ซึ่งตั้งค่าสนามสเตเตอร์หมุน แรงบิดเกิดขึ้นเนื่องจากสนามสเตเตอร์ดึงดูดและผลักโรเตอร์แม่เหล็กถาวร และพยายามดึงสนามโรเตอร์ให้อยู่ในแนวเดียวกัน แรงบิดสูงสุดจะได้มาเมื่อสนามสเตเตอร์อยู่ข้างหน้าสนามโรเตอร์ประมาณ 90 องศา เพื่อรักษาความสัมพันธ์ 90 องศาในขณะที่โรเตอร์หมุน ตัวควบคุมจะต้องเปลี่ยนจากสถานะการนำหนึ่งไปเป็นสถานะถัดไปทุกๆ 60 องศาทางไฟฟ้า หากสวิตช์เร็ว แรงบิดจะลดลง หากช้าแรงบิดจะลดลง หากเลือกคู่ผิด มอเตอร์จะชะลอความเร็วแทนที่จะเร่งความเร็ว ส่วนที่สำคัญคือตัวควบคุมไม่สามารถรู้ได้ว่าควรเลือกคู่ใดเว้นแต่จะรู้ตำแหน่งของโรเตอร์ ความคิดเห็นเกี่ยวกับตำแหน่งจึงไม่ใช่การปรับแต่งเพิ่มเติม มันเป็นข้อกำหนดด้านการทำงาน
มีหลายวิธีในการรับตำแหน่งโรเตอร์ในมอเตอร์ BLDC ตัวเข้ารหัสและรีโซลเวอร์ให้ความละเอียดสูง แต่มีราคาแพงและซับซ้อนทางกลไก วิธีการแบบไร้เซนเซอร์ได้ตำแหน่งจาก back-EMF แต่จะล้มเหลวเมื่อหยุดนิ่งและความเร็วต่ำ สำหรับมอเตอร์พัดลมที่คำนึงถึงต้นทุนซึ่งทำงานตั้งแต่ไม่กี่ร้อยถึงสองสามพันรอบต่อนาที เซ็นเซอร์ Hall Effect สามตัวถือเป็นมาตรฐานอุตสาหกรรม มีราคาถูก ทนทาน และให้ตำแหน่งโรเตอร์ที่สมบูรณ์แม้ว่าเพลาจะไม่เคลื่อนที่ก็ตาม
เซ็นเซอร์ฮอลล์สามตัว หกสถานะ หกขั้นตอนการเปลี่ยน
เซ็นเซอร์ฮอลล์สามารถใช้ได้เพียงตัวเดียวหรือหลายตัวก็ได้ ในมอเตอร์ BLDC สามเฟส การกำหนดค่ามาตรฐานคือเซ็นเซอร์สามตัวที่เว้นระยะห่าง 120 องศาทางไฟฟ้ารอบสเตเตอร์ เซ็นเซอร์ได้รับการแก้ไขแล้ว และแม่เหล็กของโรเตอร์จะผ่านไปขณะที่โรเตอร์หมุน เมื่อเซ็นเซอร์แต่ละตัวสัมผัสกับขั้วโลกเหนือ เอาต์พุตดิจิทัลจะมีตรรกะสูง เมื่อขั้วใต้เคลื่อนผ่าน เอาต์พุตจะมีตรรกะต่ำ เนื่องจากเซ็นเซอร์ทั้งสามตัวถูกแยกออกจากกันทางกายภาพด้วย 120 องศาไฟฟ้า เอาท์พุตจึงไม่เคยเปลี่ยนแปลงในทันที ในช่วงเวลาใดก็ตาม การรวมกันของเอาท์พุตทั้งสามจะเป็นหนึ่งในสถานะที่ถูกต้องหกสถานะ แต่ละสถานะสอดคล้องกับเซกเตอร์โรเตอร์ซึ่งครอบคลุม 60 องศาทางไฟฟ้า
ตัวควบคุมจะมีตารางความจริงที่แมปแต่ละสถานะในหกสถานะกับคู่ของเฟสที่ต้องรวมพลังในภาคนั้น การแมปตัวแทนแสดงอยู่ด้านล่าง
| สถานะฮอลล์ (H1 H2 H3) | ภาคโรเตอร์ | เฟสมีพลัง |
|---|---|---|
| 101 | 0 ถึง 60 องศา | เอ / บี- |
| 100 | 60 ถึง 120 องศา | เอ / ซี- |
| 110 | 120 ถึง 180 องศา | บี/ซี- |
| 010 | 180 ถึง 240 องศา | บี/เอ- |
| 011 | 240 ถึง 300 องศา | ค / เอ- |
| 001 | 300 ถึง 360 องศา | ค / บี- |
เมื่ออ่านจากตาราง ลำดับของสถานะสำหรับวงจรไฟฟ้าที่สมบูรณ์หนึ่งรอบคือ 101, 100, 110, 010, 011, 001 ลำดับที่แน่นอนอาจกลับรายการได้หากมอเตอร์หมุนด้วยวิธีอื่น และการกำหนดสถานะให้กับเซกเตอร์จะเปลี่ยนไปหากเปลี่ยนสายเฟส หลักการยังคงเหมือนเดิม
ประเด็นสองประเด็นควรค่าแก่การเน้นย้ำ เพราะมันอธิบายการตัดสินใจในการออกแบบในโลกแห่งความเป็นจริงหลายประการ ขั้นแรก เมื่อใดก็ตามที่การรวมกันของ Hall เปลี่ยนแปลง ตัวควบคุมสามารถสลับไปยังสถานะการนำไฟฟ้าถัดไปได้ทันที การเปลี่ยน Hall สามารถใช้เป็นเหตุการณ์การเปลี่ยนได้ นั่นคือสาเหตุที่การสับเปลี่ยนมักถูกอธิบายว่าเป็น Hall-synchronized ประการที่สอง เนื่องจากสัญญาณ Hall อัปเดตเพียงครั้งเดียวต่อ 60 องศาทางไฟฟ้า ความละเอียดจึงหยาบเมื่อเทียบกับตัวเข้ารหัส สำหรับมอเตอร์ที่มีขั้วหลายคู่ ระยะห่างทางกายภาพระหว่างเซนเซอร์จะเล็กลงตามลำดับ เราจะกลับไปที่ข้อจำกัดทางกลนั้นในหัวข้อเฉพาะในภายหลัง
ภายในแต่ละเซกเตอร์ 60 องศา กระแสไฟฟ้าในขดลวดตัวนำมักจะถูกควบคุมโดยการมอดูเลตความกว้างพัลส์ (PWM) ของแรงดันไฟฟ้าบัส DC เซ็นเซอร์ฮอลล์ไม่ได้ควบคุมกระแส พวกเขาเพียงตัดสินใจว่าคู่เฟสใดจะได้รับ PWM ความเร็วจะถูกปรับโดยการเปลี่ยนรอบการทำงานของ PWM ในขณะที่การก้าวสับเปลี่ยนยังคงล็อคอยู่ในสถานะ Hall การผสมผสานระหว่างการสับเปลี่ยนหกขั้นตอนบวกกับ PWM นี้เป็นพื้นฐานของพัดลม BLDC ที่เซนเซอร์และไดรฟ์ระบายความร้อนด้วยอากาศเกือบทั้งหมด
Hall IC แบบสลัก: ส่วนประกอบที่สำคัญ
ในแอปพลิเคชันการแลกเปลี่ยน BLDC เซ็นเซอร์ฮอลล์จะทำงานในโหมดล็อค โดยปกติจะเรียกว่าสลักแบบไบโพลาร์มากกว่าสวิตช์แบบยูนิโพลาร์ สวิตช์แบบขั้วเดียวจะเปิดขึ้นเมื่อสนามของขั้วหนึ่งเกินเกณฑ์ และจะปิดลงเมื่อสนามกลับต่ำกว่าเกณฑ์นั้น พฤติกรรมดังกล่าวใช้ได้ดีในการตรวจจับว่ามีแม่เหล็กอยู่ แต่ไม่ใช่สำหรับการสลับสับเปลี่ยน เซ็นเซอร์สับเปลี่ยนจะต้องจดจำสถานะและกดค้างไว้จนกว่าขั้วตรงข้ามจะมาถึง Hall IC แบบสลักทำหน้าที่นี้ทุกประการ โดยจะล็อกลอจิกสูงเมื่อเห็นขั้วเหนือเหนือ BOP และไม่ปล่อยจนกว่าจะเห็นขั้วใต้ต่ำกว่า BRP จากนั้นเอาต์พุตจะยังคงอยู่ในระดับสูงเหนือประมาณ 180 องศาไฟฟ้า และต่ำเหนือประมาณ 180 องศาไฟฟ้า ทำให้เกิดคลื่นสี่เหลี่ยมที่สมดุลเท่ากันตามที่ตรรกะการสับเปลี่ยนคาดหวัง
พารามิเตอร์แผ่นข้อมูลหลักนั้นตีความได้ไม่ยาก แรงดันไฟฟ้าของ Hall IC สับเปลี่ยนทั่วไปคือ 3.3 ถึง 24 V DC โดยมีเอาต์พุตแบบ open-drain หรือ push-pull เอาต์พุตแบบ Open-drain ต้องใช้ตัวต้านทานแบบดึงขึ้นภายนอก เอาต์พุตแบบกดดึงไม่ได้ เกณฑ์การสลับ BOP และ BRP ระบุไว้ใน Gauss หรือ millitesla และฮิสเทรีซิสคือความแตกต่างระหว่างค่าเหล่านี้ สลักทั่วไปอาจมีจุดทำงานที่เกาส์สองสามสิบและมีจุดคลายขั้วตรงข้ามที่เกาส์ไม่กี่สิบ จำนวนจริงจะต้องตรงกับความหนาแน่นของฟลักซ์ที่มีอยู่ในตำแหน่งเซ็นเซอร์ ความถี่ในการสวิตชิ่งต้องสูงกว่าความถี่ไฟฟ้าสูงสุดของมอเตอร์ ซึ่งไม่ค่อยเป็นปัญหาสำหรับมอเตอร์พัดลม แต่ควรตรวจสอบการออกแบบที่มีความเร็วสูงหรือมีจำนวนขั้วสูง ช่วงอุณหภูมิแวดล้อมต้องครอบคลุมตำแหน่งที่เลวร้ายที่สุดของเซ็นเซอร์ภายในมอเตอร์ รวมถึงความร้อนที่สะสมจากขดลวด สำหรับอุปกรณ์กลางแจ้ง เช่น เครื่องทำความเย็นแบบระเหย ความต้านทานต่อความชื้นของชุดเซ็นเซอร์ก็มีความสำคัญเช่นกัน
ปัญหาการออกแบบที่ละเอียดอ่อนอย่างหนึ่งที่เกิดซ้ำคือความสัมพันธ์ระหว่างตำแหน่งเซ็นเซอร์ฮอลล์กับฟลักซ์แม่เหล็กในสเตเตอร์แบบมีรู เซ็นเซอร์ไม่เห็นเฉพาะแม่เหล็กโรเตอร์เท่านั้น นอกจากนี้ยังเห็นฟลักซ์การรั่วไหลจากขดลวดสเตเตอร์ที่มีพลังงาน หากสนามการรั่วไหลแรงเพียงพอ อาจเกินเกณฑ์ BOP และ BRP หรือเปลี่ยนระยะเวลาการเปลี่ยนได้ วิธีแก้ไขมาตรฐานคือการปิดบังหรือยึดเซ็นเซอร์ วางไว้เหนือสเตเตอร์สแต็ก หรือทำให้สัญญาณฮอลล์ว่างเปล่าชั่วคราวระหว่างการเปลี่ยนอินเวอร์เตอร์โดยใช้ดีเด้งสั้นๆ หรือตัวกรองในตัวควบคุม นี่เป็นรายละเอียดทั่วไปที่ทำให้การออกแบบมอเตอร์ทนทานแตกต่างจากการออกแบบมอเตอร์ที่มีข้อผิดพลาดในการเปลี่ยนเป็นระยะๆ
การติดตั้ง การจัดตำแหน่ง และข้อจำกัดของเสาคู่
การติดตั้งเซนเซอร์ Hall แบบกลไกมีความสำคัญพอๆ กับการออกแบบระบบไฟฟ้า ในมอเตอร์ BLDC ขนาดเล็กและขนาดกลางส่วนใหญ่ที่ออกแบบมาสำหรับพัดลม เครื่องทำความเย็นด้วยอากาศ และเครื่องทำความเย็นแบบระเหย Hall IC ทั้งสามตัวจะถูกบัดกรีเข้ากับแผงวงจรพิมพ์ขนาดเล็กที่ติดตั้งอยู่บนส่วนป้องกันส่วนปลายที่ไม่ใช่ไดรฟ์ของมอเตอร์ โรเตอร์มีแม่เหล็กเพิ่มเติมที่ส่งผ่านแผงเซ็นเซอร์ หรือแผงเซ็นเซอร์อยู่ในตำแหน่งเพื่อให้แม่เหล็กของโรเตอร์หลักกวาดผ่าน ขึ้นอยู่กับสถาปัตยกรรม PCB เซ็นเซอร์เชื่อมต่อทางไฟฟ้ากับบอร์ดควบคุมโดยใช้ตัวเชื่อมต่อ ซึ่งสร้างอินเทอร์เฟซห้าสายตามปกติ: VCC, GND และเอาต์พุตเซ็นเซอร์ทั้งสามตัว
ระยะห่างทางไฟฟ้า 120 องศา แปลเป็นมุมกลซึ่งขึ้นอยู่กับจำนวนคู่ขั้วแม่เหล็ก วงจรไฟฟ้าหนึ่งรอบสอดคล้องกับหนึ่งขั้วคู่ ดังนั้นมุมเชิงกลระหว่างเซ็นเซอร์ที่อยู่ติดกันคือ 120 องศาไฟฟ้าหารด้วยจำนวนขั้วคู่ สำหรับมอเตอร์แบบสองขั้ว เซ็นเซอร์ทั้งสามตัวจะอยู่ห่างกัน 120 องศาเชิงกล สำหรับมอเตอร์แบบสี่ขั้ว จะมีระยะห่างกัน 60 องศาเชิงกล สำหรับมอเตอร์แปดขั้วที่มีคู่สี่ขั้ว ระยะห่างคือ 30 องศาเชิงกล ผลที่ตามมาคือเมื่อจำนวนขั้วเพิ่มขึ้น พื้นที่ว่างสำหรับแพ็คเกจเซนเซอร์จะลดลง และพิกัดความเผื่อในการจัดตำแหน่งจะเข้มงวดมากขึ้น นี่คือเหตุผลหนึ่งว่าทำไมมอเตอร์พัดลมขนาดใหญ่จำนวนมากจึงยึดติดกับจำนวนขั้วปานกลาง และเหตุใดมอเตอร์ที่มีจำนวนขั้วสูงมักได้รับการออกแบบให้ไม่มีเซ็นเซอร์หรือติดตั้งเซ็นเซอร์โดยตรงบน PCB หลัก แทนที่จะติดตั้งบนบอร์ดแยกต่างหาก
การจัดตำแหน่งเป็นข้อจำกัดประการที่สอง แผงเซนเซอร์อยู่ในตำแหน่งระหว่างการประกอบ เพื่อให้ขอบสวิตชิ่งของเอาท์พุตฮอลล์แต่ละตัวเกิดขึ้นที่มุมโรเตอร์ที่ถูกต้องซึ่งสัมพันธ์กับขดลวดสเตเตอร์ของเฟสที่สอดคล้องกัน หากเซ็นเซอร์ไม่ตรงแนวด้วยองศาไฟฟ้าหลายระดับในทิศทางใดทิศทางหนึ่ง เหตุการณ์การสับเปลี่ยนจะมาถึงเร็วเกินไปหรือช้าเกินไป ทำให้เกิดกระแสไฟกระชาก แรงบิดกระเพื่อม การสั่นสะเทือน และการสูญเสียประสิทธิภาพ หากเซ็นเซอร์ไม่ตรงแนวอย่างมาก มอเตอร์อาจไม่สตาร์ทเลย การออกแบบบางอย่างจงใจแนะนำมุมคงที่ระหว่างเซ็นเซอร์และแกนคดเคี้ยวเพื่อสร้างการเลื่อนเฟสสำหรับการทำงานที่ความเร็วสูง แต่ค่าออฟเซ็ตจะสอดคล้องกันและบันทึกไว้ ไม่ใช่โดยไม่ได้ตั้งใจ
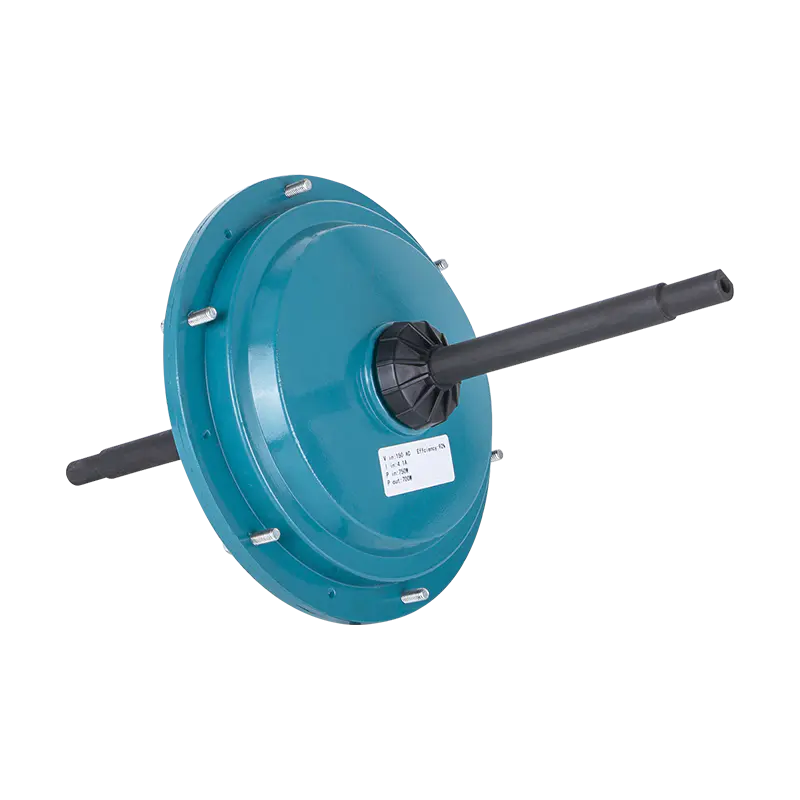
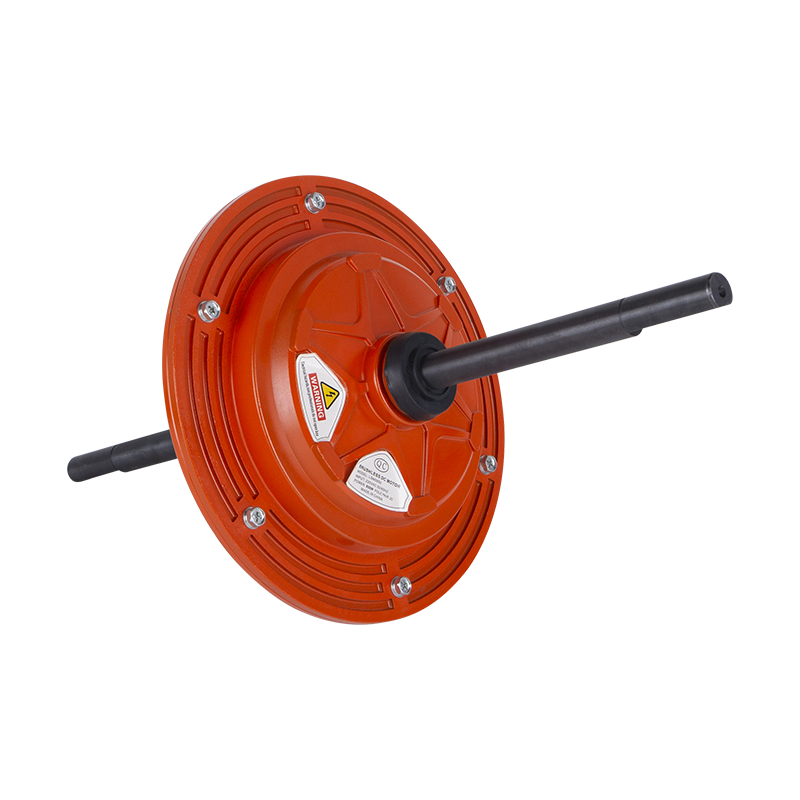
โครงสร้างโรเตอร์ภายนอกที่ใช้ในมอเตอร์พัดลมระบายความร้อนด้วยอากาศหลายตัวทำให้สเตเตอร์อยู่ข้างในและคัพโรเตอร์อยู่ด้านนอก ข้อได้เปรียบที่ชัดเจนสำหรับระบบเซ็นเซอร์คือบอร์ด Hall ติดตั้งอยู่ที่ด้านสเตเตอร์คงที่และวงแหวนแม่เหล็กอยู่ที่ด้านในของถ้วยหมุน สามารถคาดเดาช่องว่างอากาศได้ และเซ็นเซอร์ได้รับการปกป้องจากการไหลของอากาศภายนอก สำหรับตัวอย่างของสถาปัตยกรรมนี้ในขนาดที่ต้องเผชิญกับหน้าที่การไหลเวียนของอากาศจริง มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก DC149-220V-600W เป็นตัวอย่าง
 DC149 220V 600W โรเตอร์ภายนอก BLDC Air Cooler มอเตอร์ มอเตอร์โรเตอร์ภายนอก 600W นี้เป็นตัวอย่างหนึ่งของการตรวจจับฮอลล์ที่ติดตั้งสเตเตอร์ นำเสนอช่องว่างอากาศที่คาดเดาได้และการจัดตำแหน่งเซ็นเซอร์ที่ได้รับการป้องกันเพื่อการสับเปลี่ยนที่เชื่อถือได้ในหน้าที่การไหลของอากาศจริง ดูผลิตภัณฑ์ →
ความสมบูรณ์ของสายไฟและความสมบูรณ์ของสัญญาณ: การส่งพัลส์ไปยังคอนโทรลเลอร์
เอาท์พุตของ Hall นั้นเป็นคลื่นสี่เหลี่ยม แต่พวกมันเดินทางผ่านสายเคเบิลที่วิ่งเคียงข้างสายไฟเฟสที่จ่ายกระแส PWM ที่สับเปลี่ยนอย่างรวดเร็ว หากไม่มีการดูแล สัญญาณอาจเสียหายได้ ประเด็นทางปฏิบัติที่สำคัญที่สุดคือ:
- ใช้ตัวต้านทานแบบพูลอัพ 1k ถึง 10k โอห์มสำหรับเอาต์พุต Hall แบบ open-drain ค่าจะควบคุมทั้งเวลาที่เพิ่มขึ้นของสัญญาณและภูมิคุ้มกัน ความต้านทานต่ำเกินไปจะดึงกระแสไฟฟ้าที่ไม่จำเป็น ความต้านทานที่สูงเกินไปทำให้ขอบช้าและไวต่อความจุ
- วางตัวเก็บประจุขนาดเล็กไว้ใกล้กับอินพุตของตัวควบคุม ซึ่งโดยทั่วไปคือ 1nF ถึง 100nF เพื่อขจัดสัญญาณรบกวนความถี่สูงโดยยังคงรักษาจังหวะการเปลี่ยนขอบของสัญญาณไว้
- รักษาสายสัญญาณ Hall บิดเบี้ยวหรือหุ้มฉนวน และแยกสายออกจากตัวนำเฟสทุกที่ที่มีเส้นทางอนุญาต
- เชื่อมต่อกราวด์ของเซ็นเซอร์และกราวด์ของตัวควบคุมที่จุดร่วมจุดเดียวเพื่อหลีกเลี่ยงการชดเชยกราวด์ หากเซ็นเซอร์ได้รับจากตัวควบคุมแรงดันไฟฟ้าแยกต่างหาก ตรวจสอบให้แน่ใจว่าเอาต์พุตของตัวควบคุมมีเสถียรภาพในระหว่างเกิดภาวะชั่วครู่แบบ PWM
- สำหรับการวิ่งสายเคเบิลยาว สามารถใส่ไดรเวอร์ไลน์ดิฟเฟอเรนเชียลหรือบัฟเฟอร์ทรานซิสเตอร์ได้ แต่สำหรับมอเตอร์ที่มีสายเคเบิลยาวไม่เกิน 2-3 เมตร สัญญาณเดรนแบบเปิดที่กรองแล้วมักจะเพียงพอ
ตรรกะการสับเปลี่ยนในคอนโทรลเลอร์มักจะทริกเกอร์ที่ขอบการเปลี่ยน ไม่ใช่ที่ระดับ สัญญาณรบกวนใดๆ ที่สร้างการเปลี่ยนแปลงเพิ่มเติมบนเส้น Hall จะทำให้เกิดการสับเปลี่ยนก่อนเวลาอันควร ซึ่งเป็นเหตุผลว่าทำไมการตรวจจับการดีเด้งและขอบจึงเป็นส่วนหนึ่งของเฟิร์มแวร์บนตัวควบคุมการผลิต อินเวอร์เตอร์บางตัวจะเว้นอินพุต Hall ไว้สองสามไมโครวินาทีในระหว่างการสลับเฟส เนื่องจากการเปลี่ยนแปลงแรงดันไฟฟ้าอย่างรวดเร็วของโหนดสวิตช์จะจับคู่ประจุเข้ากับสายเซ็นเซอร์
มาตรการป้องกันเพิ่มเติมอย่างหนึ่งภายในมอเตอร์คือตัวต้านทานแบบอนุกรมในแต่ละแนวฮอลล์ใกล้กับขั้วต่อ เมื่อใช้ร่วมกับตัวเก็บประจุฝั่งคอนโทรลเลอร์ จะทำให้เกิดตัวกรองความถี่ต่ำผ่าน หากคุณจัดหามอเตอร์เพียงอย่างเดียว ตรวจสอบให้แน่ใจว่าหมุดขั้วต่อมอเตอร์มีฉลากสำหรับ VCC, GND, H1, H2 และ H3; pinout ที่ไม่ถูกต้องเป็นข้อผิดพลาดในการเดินสายไฟภาคสนามที่พบบ่อยที่สุด และอาจทำให้ Hall IC เสียหายได้อย่างรวดเร็วหากขั้วจ่ายกลับด้าน
เซ็นเซอร์ฮอลล์กับการควบคุมแบบไร้เซ็นเซอร์: การเปรียบเทียบในทางปฏิบัติ
คำถามทางวิศวกรรมที่เกิดซ้ำคือว่าการควบคุม EMF ด้านหลังแบบไร้เซ็นเซอร์สามารถแทนที่เซ็นเซอร์ฮอลล์ได้หรือไม่ ในการใช้งานที่มีปริมาณมาก บางครั้งคำตอบก็คือใช่ แต่ก็ไม่ได้ลดลงแต่อย่างใด การควบคุมเซ็นเซอร์ด้วยเซ็นเซอร์ Hall มีข้อได้เปรียบที่สำคัญประการหนึ่ง: ทำงานที่ความเร็วเป็นศูนย์ ในทางตรงกันข้าม ระบบขับเคลื่อนแบบไร้เซ็นเซอร์จะประมาณตำแหน่งโรเตอร์จาก back-EMF ของเฟสเปิด และ back-EMF จะเป็นสัดส่วนกับความเร็ว เมื่อหยุดนิ่งและที่รอบต่อนาทีต่ำมาก EMF ด้านหลังมีขนาดเล็กเกินกว่าจะวัดได้ ดังนั้นตัวควบคุมจึงต้องใช้พัลส์การจัดแนวและการไล่ระดับแบบวงเปิดเพื่อให้มอเตอร์เคลื่อนที่ หากแรงบิดโหลดสูงหรือเปลี่ยนแปลงในระหว่างการสตาร์ท ทางลาดแบบเปิดอาจล้มเหลว ทำให้มอเตอร์หยุดทำงาน หรือทำให้การหมุนย้อนกลับชั่วขณะ
สำหรับเครื่องทำความเย็นด้วยอากาศ พัดลมแบบท่อ และภาระของใบพัดอื่นๆ ตัวพัดลมเองจะใช้แรงบิดที่ต่ำมากเมื่อหยุดนิ่ง แต่ภาระตามหลักอากาศพลศาสตร์จะเพิ่มขึ้นตามความเร็วยกกำลังสอง มอเตอร์แบบเซนเซอร์จะเริ่มต้นด้วยแรงบิดเต็มที่จากการเปลี่ยนฮอลล์ครั้งแรก ซึ่งช่วยให้คอนโทรลเลอร์ง่ายขึ้นและรับประกันทิศทางที่ทราบ มอเตอร์ไร้เซ็นเซอร์สามารถสตาร์ทได้หากเฟิร์มแวร์ได้รับการปรับแต่งอย่างดี แต่ความพยายามจะย้ายไปยังซอฟต์แวร์มากกว่าฮาร์ดแวร์
ต้นทุนและความน่าเชื่อถือมักเป็นเหตุผลหลักในการพิจารณาถอดเซนเซอร์ เซ็นเซอร์ฮอลล์จะเพิ่มตัวนำสองหรือสามตัวเข้ากับสายเคเบิลมอเตอร์ ขั้วต่อ เซ็นเซอร์ PCB และเวลาในการประกอบ ในด้านความน่าเชื่อถือ เซ็นเซอร์หรือข้อต่อบัดกรีอาจทำงานล้มเหลว ในขณะที่การตรวจจับ back-EMF ไม่มีชิ้นส่วนที่เคลื่อนที่หรือเป็นแม่เหล็กเพิ่มเติม อย่างไรก็ตาม Hall IC สมัยใหม่มีราคาไม่แพงและแข็งแกร่งมากเมื่อติดตั้งและป้องกันอย่างถูกต้อง สำหรับมอเตอร์พัดลมที่ทำงานอย่างต่อเนื่องเป็นเวลาหลายเดือน อัตราความล้มเหลวของเซ็นเซอร์จะต่ำ ความล้มเหลวที่พบบ่อยคือความเสียหายทางกลต่อสายเคเบิลเซ็นเซอร์หรือขั้วต่อระหว่างการติดตั้ง
| เกณฑ์ | การควบคุมเซ็นเซอร์ฮอลล์ | ไร้เซนเซอร์ (back-EMF) |
|---|---|---|
| ตำแหน่งโรเตอร์เมื่อหยุดนิ่ง | มีจำหน่ายทันที | ไม่สามารถวัดผลได้ |
| พฤติกรรมการเริ่มต้น | กำหนดและทำซ้ำได้ | ขึ้นอยู่กับการจัดตำแหน่งของเฟิร์มแวร์และทางลาด |
| แรงบิดที่ความเร็วต่ำ | แรงบิดเต็มตั้งแต่การเปลี่ยนครั้งแรก | ลดลงจนกระทั่ง back-EMF สามารถอ่านได้ |
| ส่วนประกอบเสริม | เซ็นเซอร์สามตัวพร้อม PCB และสายไฟ | ไม่มี |
| ความซับซ้อนของตัวควบคุม | ตารางความจริงง่ายๆ | ตัวประมาณค่า ตัวกรอง เครื่องสถานะการเริ่มต้น |
| การใช้งานมอเตอร์พัดลมทั่วไป | ความเร็วตัวแปร การทำงานที่ความเร็วต่ำเงียบ | ความเร็วคงที่ พัดลมความเร็วคงที่ |
ท้ายที่สุดแล้ว ทางเลือกก็ขึ้นอยู่กับขอบเขตการปฏิบัติงาน มอเตอร์ที่ต้องสร้างแรงบิดเมื่อหยุดนิ่ง จับพัดลมด้วยความเร็วต่ำ หรือย้อนกลับได้อย่างน่าเชื่อถือจากเซ็นเซอร์ Hall พัดลมที่มีความเร็วคงที่ซึ่งหมุนจากส่วนที่เหลือโดยไม่มีภาระใดๆ สามารถทำงานแบบไร้เซ็นเซอร์ได้ด้วยขั้นตอนการเริ่มต้นระบบที่ได้รับการปรับแต่งอย่างระมัดระวัง มอเตอร์ระบายความร้อนด้วยอากาศเชิงพาณิชย์ มอเตอร์พัดลม EC และมอเตอร์พัดลม BLDC ที่มีเสียงรบกวนต่ำจะทำให้เซ็นเซอร์ Hall รับประกันการทำงานที่ราบรื่น เงียบ ความเร็วต่ำ และการเริ่มทำงานที่คาดเดาได้
สิ่งที่ต้องตรวจสอบเมื่อเลือกมอเตอร์ BLDC แบบเซ็นเซอร์ฮอลล์
หากคุณกำลังซื้อมอเตอร์ทั้งชุด โดยทั่วไปคุณจะไม่เลือกรุ่นเซ็นเซอร์ Hall ด้วยตัวเอง ผู้ผลิตมอเตอร์ทำ แต่คุณควรรู้ว่าต้องตรวจสอบอะไร เนื่องจากคุณภาพของเซ็นเซอร์ส่งผลโดยตรงต่อความน่าเชื่อถือในการสตาร์ทและอายุการใช้งานของอุปกรณ์ของคุณ
ขั้นแรก ให้ตรวจสอบช่วงแรงดันไฟฟ้าของเซ็นเซอร์กับคอนโทรลเลอร์ของคุณ มอเตอร์ที่มีเซ็นเซอร์ Hall ที่จ่ายไฟ 5V จะไม่สามารถทำงานบนแหล่งจ่ายไฟ 3.3V ได้ เว้นแต่เซ็นเซอร์จะยอมรับการทำงาน 3.3V และพูลอัพเชื่อมต่อกับราง 3.3V Hall IC สมัยใหม่หลายรุ่นครอบคลุมไฟ 3.3 ถึง 24V ประการที่สอง ยืนยันลอจิกเอาต์พุต: เอาต์พุต open-drain จำเป็นต้องมีตัวต้านทานแบบดึงขึ้น และแบบดึงขึ้นจะต้องอยู่บนบอร์ดคอนโทรลเลอร์ของคุณ ประการที่สาม ตรวจสอบจำนวนขั้วคู่และระยะห่างของเซ็นเซอร์ ผู้ใช้ไม่สามารถกำหนดค่านี้ได้ ประการที่สี่ พิจารณาระดับสิ่งแวดล้อม หากติดตั้งมอเตอร์ในกระแสอากาศเปียกของเครื่องทำความเย็นแบบระเหยหรือสัมผัสกับการควบแน่น เซ็นเซอร์ PCB และขั้วต่อจะต้องได้รับการปกป้อง
ประการที่ห้า ตรวจสอบพฤติกรรมการเริ่มต้นกับโหลดจริงของคุณ บางครั้งใบพัดพัดลมจะมีอคติในการพักตัวเล็กน้อย หากบอร์ดฮอลล์ไม่ตรงแนว มอเตอร์อาจสตาร์ทถอยหลังหรือสั่นที่ความเร็วต่ำเป็นครั้งคราว การทดสอบอย่างตรงไปตรงมาอยู่ที่การประกอบจริง ประการที่หก ถามว่ามอเตอร์ทำงานอย่างไรหากสัญญาณฮอลล์หายไป เฟิร์มแวร์ตัวควบคุมที่ดีจะตรวจจับขอบ Hall ที่หายไป หยุดสร้าง PWM และแจ้งข้อผิดพลาด แทนที่จะดำเนินการต่อด้วยรูปแบบการเปลี่ยนที่ไม่ถูกต้อง
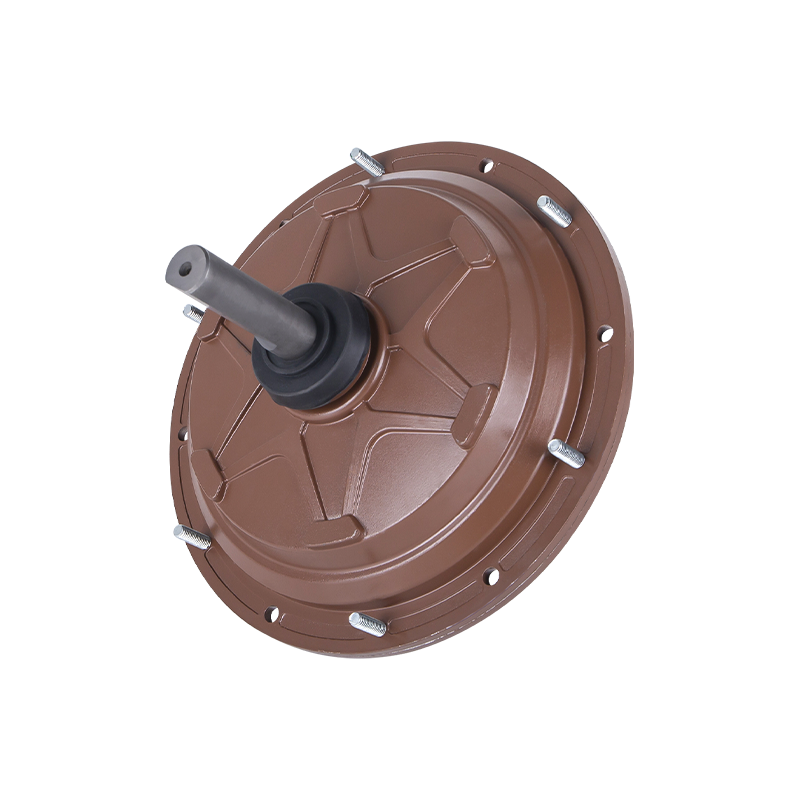
สุดท้ายนี้ หากคุณกำลังปรับขนาดมอเตอร์สำหรับตัวทำความเย็นที่ใหญ่ขึ้น ให้เปรียบเทียบการติดตั้งเชิงกลและการกำหนดค่าเพลา มอเตอร์โรเตอร์ภายนอกกำลังสูงสำหรับเครื่องทำความเย็นด้วยอากาศขนาดใหญ่เป็นแพ็คเกจทางกายภาพที่แตกต่างจากมอเตอร์พัดลม EC ขนาดกะทัดรัด ในระดับกำลังที่สูงกว่า มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก DC198-220V-1500W แสดงถึงระดับ 1500W โดยมีสถาปัตยกรรมเซนเซอร์แบบเดียวกันที่ขยายขนาดขึ้น
 DC198 220V 1500W โรเตอร์ภายนอก BLDC Air Cooler มอเตอร์ มอเตอร์โรเตอร์ภายนอกกำลังสูงนี้ปรับขนาดเป็นระดับ 1500W และมีสถาปัตยกรรมเซ็นเซอร์แบบเดียวกัน ทำให้เป็นจุดเปรียบเทียบที่เหมาะสมเมื่อปรับขนาดเครื่องทำความเย็นให้ใหญ่ขึ้นและมีข้อกำหนดในการติดตั้งเชิงกลที่หนักกว่า ดูผลิตภัณฑ์ →
ความผิดปกติของเซ็นเซอร์ Hall ทั่วไปและวิธีการวินิจฉัย
ฮัมบ์ กระแสเกิน ไม่สตาร์ท และสตาร์ทแบบย้อนกลับปรากฏขึ้นซ้ำๆ ในสนาม รายการต่อไปนี้ครอบคลุมถึงโหมดข้อบกพร่องแบบคลาสสิกและตำแหน่งที่ต้องดูก่อน
- มอเตอร์ไม่สตาร์ทและดึงกระแสไฟฟ้าสูง โดยปกติแล้วตัวควบคุมจะไม่เคยเห็นสถานะฮอลล์ที่ถูกต้อง ดังนั้นจึงไม่สามารถเริ่มการสับเปลี่ยนได้ สาเหตุได้แก่ เซ็นเซอร์ขาดการเชื่อมต่อ สะพานบัดกรี หรือเอาต์พุตติดขัด
- มอเตอร์สตาร์ท ทำงาน และหยุดเมื่อมีการโหลด เอาท์พุตฮอลล์หนึ่งตัวจะหลุดเป็นครั้งคราว ดังนั้นคู่สับเปลี่ยนจึงเกิดข้อผิดพลาด สาเหตุได้แก่ การเชื่อมต่อไม่ดี ข้อต่อบัดกรีร้าว หรือหน้าสัมผัสดึงขึ้นเป็นระยะๆ
- มอเตอร์ทำงานโดยประมาณในทิศทางเดียวโดยมีการสั่นสะเทือนมากเกินไป: จังหวะการเปลี่ยนเร็วหรือช้าเนื่องจากเซ็นเซอร์ตัวหนึ่งถูกชดเชย หรือเกณฑ์สูงเกินไปที่จะสลับเป็นมุมที่ต้องการ
- มอเตอร์หมุนไปข้างหลังเป็นระยะๆ: ลำดับสถานะหรือตรรกะการเริ่มต้นจะกลับกันโดยการสลับสายไฟของเส้นฮอลล์สองเส้น ในคอนโทรลเลอร์บางตัวสามารถแก้ไขได้ในเฟิร์มแวร์ มิฉะนั้นเซนเซอร์จะอยู่ในลำดับทางกายภาพที่ไม่ถูกต้อง
- มอเตอร์ทำงานที่ความเร็วต่ำกว่าที่สั่งด้วยเสียงติ๊ก: เอาท์พุตฮอลล์เดียวหายไปหรือสูงอยู่เสมอ ดังนั้นตัวควบคุมจึงบังคับเฉพาะลำดับสี่สถานะและไม่สามารถสร้างแรงบิดหกขั้นเต็มได้ นี่เป็นการทดสอบง่ายๆ: อ่านเอาต์พุตทั้งสามขณะหมุนโรเตอร์ด้วยมือ พวกเขาทั้งหมดจะต้องสลับหนึ่งครั้งต่อคู่ขั้ว
ขั้นตอนการทดสอบที่เป็นประโยชน์มีดังนี้ ถอดมอเตอร์ออกจากอินเวอร์เตอร์ จ่ายไฟให้กับบอร์ด Hall ด้วยแหล่งจ่ายไฟแบบตั้งโต๊ะที่พิกัด VCC เชื่อมต่อเอาต์พุต 3 ตัวผ่านการดึงอัพเข้ากับแหล่งจ่ายไฟลอจิก และหมุนโรเตอร์ช้าๆ ด้วยมือ บนออสซิลโลสโคป คุณจะเห็นการผสมผสานที่แตกต่างกันหกแบบรอบวงจรไฟฟ้า โดยมีขอบที่สะอาดและไม่มีการเปลี่ยนสองครั้ง บนมัลติมิเตอร์ คุณสามารถยืนยันได้ว่าแต่ละเอาต์พุตสลับกัน แต่ออสซิลโลสโคปจะแสดงความสัมพันธ์ของเวลาระหว่างสามช่องสัญญาณ ซึ่งเป็นส่วนที่สำคัญที่สุดสำหรับการเปลี่ยน
นอกจากนี้ ให้เปรียบเทียบระยะห่างของเซ็นเซอร์ที่วัดได้ในองศาเชิงกลกับค่าที่คาดหวังสำหรับการนับจำนวนขั้ว: สำหรับการออกแบบแบบสี่ขั้ว เซ็นเซอร์ทั้งสามตัวจะอยู่ห่างกัน 60 องศาเชิงกล และอื่นๆ หากเซ็นเซอร์ตัวหนึ่งรายงานลอจิกสูงอย่างต่อเนื่องแม้ว่าขั้วแม่เหล็กฝั่งตรงข้ามจะอยู่ตรงหน้า ให้เปลี่ยน IC เซ็นเซอร์นั้น ถ้าเอาท์พุตเคลื่อนไปตามสนามแม่เหล็กแต่เกณฑ์แม่เหล็กมีค่าเล็กน้อย แม่เหล็กที่มีฟลักซ์คงเหลือที่แรงกว่าจะเป็นค่าคงที่
เหตุใดเซ็นเซอร์ Hall จึงมีความสำคัญในการใช้งานเครื่องทำความเย็นด้วยลม พัดลม และมอเตอร์ EC
การใช้งานในกลุ่มผลิตภัณฑ์ของบริษัทแสดงให้เห็นถึงความเกี่ยวข้องในทางปฏิบัติ เครื่องทำความเย็นแบบอากาศระเหยเป็นเครื่องจักรที่เรียบง่าย แต่ทำหน้าที่ของมอเตอร์ที่มีความต้องการสูง เช่น ภาระของใบพัดที่ความเร็วต่ำในเวลากลางคืน การไหลเวียนของอากาศสูงในช่วงบ่าย แรงดันไฟหลักแปรผัน และกระแสอากาศชื้น มอเตอร์ BLDC ของโรเตอร์ภายนอกแบบเซนเซอร์ให้แรงบิดที่ความเร็วต่ำและรับประกันทิศทางการออกตัวที่แอปพลิเคชันต้องการ โครงสร้างโรเตอร์ภายนอกช่วยป้องกันสเตเตอร์และบอร์ดฮอลล์ไว้ด้านใน ซึ่งการควบแน่นและการปนเปื้อนไม่สามารถเข้าถึงอุปกรณ์อิเล็กทรอนิกส์ได้ ด้วยการควบคุม PWM ที่ซิงโครไนซ์กับสถานะ Hall มอเตอร์สามารถหมุนใบพัดด้วยความเร็วเพียงเล็กน้อยโดยไม่เกิดความร้อนสูงเกินไป และสามารถเร่งการไหลเวียนของอากาศสูงสุดได้อย่างรวดเร็วเมื่อสัญญาณควบคุมต้องการ
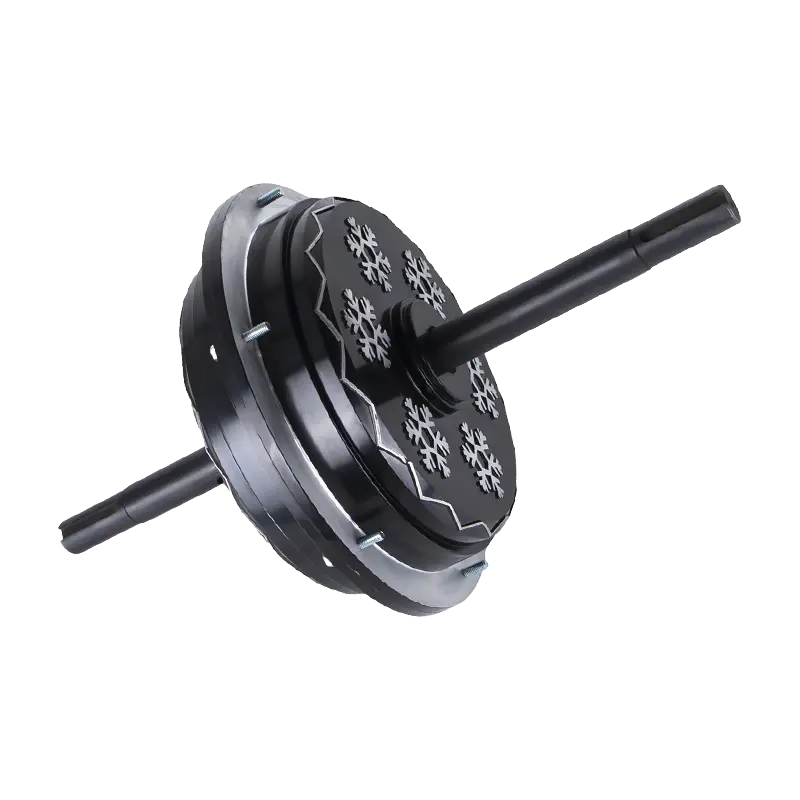
มอเตอร์พัดลม EC เป็นเครื่องจักรประเภทเดียวกัน คำว่า EC หมายถึงการสับเปลี่ยนทางอิเล็กทรอนิกส์ที่มาแทนที่การแปรงแบบกลไก ซึ่งเป็นสิ่งที่ไดรฟ์ BLDC ที่เซ็นเซอร์ Hall ใช้ ในมอเตอร์พัดลม EC เซ็นเซอร์ฮอลล์จะกำหนดเซกเตอร์ของโรเตอร์ ตัวควบคุมจะใช้ PWM และยูนิตรวมจะควบคุมความเร็วและการไหลของอากาศตามค่าที่ตั้งไว้ ข้อดีของพัดลม EC เมื่อเปรียบเทียบกับพัดลมเหนี่ยวนำคือประสิทธิภาพที่โหลดบางส่วน ด้วยการปรับรอบการทำงานของ PWM และรักษาการสับเปลี่ยนผ่านสถานะ Hall มอเตอร์พัดลม EC ขนาดกะทัดรัดจึงสามารถให้ประสิทธิภาพที่ดีขึ้นในช่วงการทำงานที่กว้าง สำหรับการใช้งานคลาส 350W บนแหล่งจ่ายไฟ 220V มอเตอร์พัดลม ECF35010 EC คือตัวอย่างที่เป็นตัวแทนของสถาปัตยกรรมนี้
 ECF-350-10 220V 350W EC มอเตอร์พัดลม มอเตอร์พัดลม EC ขนาด 350W นี้เป็นตัวอย่างการสับเปลี่ยน BLDC ที่เซนเซอร์ Hall ขนาดกะทัดรัด มอบประสิทธิภาพการโหลดบางส่วนที่ได้รับการปรับปรุงและการทำงานที่เงียบสำหรับระบบระบายอากาศในสภาพแวดล้อมที่ไวต่อเสียง ดูผลิตภัณฑ์ →
การทำงานที่เงียบที่ความเร็วต่ำเป็นอีกเหตุผลหนึ่งที่ทำให้การออกแบบเซ็นเซอร์เป็นที่นิยมในอุปกรณ์ระบายอากาศ ไดรฟ์ BLDC ไร้เซ็นเซอร์มักจะต้องจ่ายไฟให้กับคู่เฟสเป็นเวลานานขึ้นในเฟสเริ่มต้นขั้นตอนเดียวก่อนที่จะสามารถอ่าน back-EMF ได้ และทำให้เกิดการตัดเฉือนอย่างรุนแรงและเสียงคลิก มอเตอร์ที่มีเซนเซอร์จะสับเปลี่ยนที่มุมแรงบิดที่ถูกต้องตั้งแต่การเปลี่ยนครั้งแรก ดังนั้นแรงของสเตเตอร์จึงคงที่และเงียบ นี่คือสาเหตุที่การออกแบบมอเตอร์ BLDC เสียงรบกวนต่ำสำหรับโรงเรือน โรงเรือนสัตว์ปีก และเครื่องทำความเย็นในที่พักอาศัยต้องอาศัยเซ็นเซอร์ Hall แทนที่จะเป็นตัวประมาณค่า EMF ด้านหลังล้วนๆ
จากมุมมองของผู้สร้างอุปกรณ์ สิ่งที่นำไปใช้ได้จริงคือมอเตอร์ BLDC ที่เซ็นเซอร์ฮอลล์ช่วยลดความยุ่งยากในการพัฒนาตัวควบคุม ปรับปรุงความน่าเชื่อถือในการสตาร์ท และรักษาแรงบิดให้คงที่ที่ความเร็วต่ำ ด้วยราคาของสายไฟเพิ่มเติมเพียงไม่กี่เส้น สำหรับอุตสาหกรรมเครื่องทำความเย็นและพัดลม นี่ถือเป็นการค้าที่ยอมรับได้เกือบทุกครั้ง
บทสรุป
เซ็นเซอร์เอฟเฟกต์ฮอลล์ไม่ใช่อุปกรณ์เสริมลึกลับ เป็นสวิตช์แม่เหล็กล็อคขนาดเล็กที่จะบอกคอนโทรลเลอร์ว่าส่วนใดของวงจรไฟฟ้าของมอเตอร์ BLDC ที่ทำงานอยู่ เซ็นเซอร์สามตัวที่ระยะห่าง 120 องศาไฟฟ้าจะสร้างรหัสไบนารี่หกรหัส ตัวควบคุมจะแมปแต่ละโค้ดกับหนึ่งในหกขั้นตอนการนำ และมอเตอร์จะเคลื่อนที่จากเซกเตอร์หนึ่งไปยังอีกเซกเตอร์ด้วยแรงบิดที่ถูกต้อง ผลกระทบทางกายภาพนั้นเรียบง่าย และวิศวกรรมเชิงปฏิบัตินั้นอยู่ที่การจัดตำแหน่ง การเดินสาย เกณฑ์ขั้นต่ำ และการกรอง
เมื่อคุณเลือกมอเตอร์สำหรับพัดลม เครื่องทำความเย็นแบบระเหย หรือพัดลม EC อย่าถือว่าเซ็นเซอร์ Hall เป็นรายละเอียดที่ไม่ชัดเจน คุณภาพและการจัดเรียงจะกำหนดว่ามอเตอร์สตาร์ททุกครั้ง ทำงานเงียบๆ ที่ความเร็วต่ำหรือไม่ และตัวควบคุมสามารถสลับได้อย่างน่าเชื่อถือเพียงใด ยืนยันแรงดันไฟฟ้า ระดับกำลัง อินเทอร์เฟซของเซ็นเซอร์ และการปกป้องสิ่งแวดล้อม และทดสอบการเริ่มต้นใช้งานภายใต้โหลดใบพัดจริงของคุณก่อนตัดสินใจทำการออกแบบ
ที่เกี่ยวข้อง สินค้า
 พร้อมปรับแต่ง
ผลิตภัณฑ์มอเตอร์ของคุณ?
เราเป็นผู้ผลิตมอเตอร์มืออาชีพที่ให้กำลังที่ทรงพลัง มีเสถียรภาพ และมีประสิทธิภาพ แกนหลักสำหรับทุกอุตสาหกรรมผ่านงานฝีมือที่มีความแม่นยำและนวัตกรรม
ติดต่อเรา
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 วอทส์แอพ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 ที่อยู่บริษัท
ลิขสิทธิ์ © by Shengzhou Jiangxin Motor Technology Co., Ltd. สงวนลิขสิทธิ์.
ขายส่งผู้ผลิตมอเตอร์พัดลมอุตสาหกรรม