เลขที่ 8 ถนน Duxiu San เมือง Ganlin เมือง Shengzhou เมือง Shaoxing จังหวัดเจ้อเจียงประเทศจีน
หมวดข่าว
หมวดหมู่สินค้า
วิธีการคำนวณความถี่ PWM สำหรับมอเตอร์ BLDC: การตรวจสอบเชิงปฏิบัติสี่ประการ
มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ที่มีโรเตอร์ภายนอก 600 W ปล่อยให้สายการประกอบทำงานที่พาหะ 8 kHz บนม้านั่งทดสอบ ใบมีดจะส่งเสียงหอนอย่างรุนแรง พื้นผิวของขดลวดมีอุณหภูมิสูงกว่าอุณหภูมิที่ดึงออก 22 องศาเซลเซียส และร่องรอยกระแสเฟสจะแสดงแถบระลอกคลื่นเกือบครึ่งหนึ่งของความกว้างพื้นฐาน ไม่มีอะไรชำรุด ไดรฟ์ไม่เคยจับคู่กับขดลวดเลย
คำตอบสั้นๆ สำหรับวิธีคำนวณความถี่ PWM สำหรับมอเตอร์ BLDC คือ คุณไม่ได้เลือกตัวเลขเพียงตัวเดียว คุณกำลังหาค่าที่ใหญ่ที่สุดในสามชั้น แล้วตรวจสอบเพดาน พื้นมาจากค่าคงที่เวลาทางไฟฟ้าของขดลวด ระลอกปัจจุบันจากยอดถึงยอดที่อนุญาต และความถี่ไฟฟ้า (สับเปลี่ยน) ของมอเตอร์ที่ความเร็วสูงสุด เพดานดังกล่าวมาจากการสูญเสียการสวิตชิ่ง เวลาเสีย งบประมาณเกตไดรฟ์ และความละเอียดตัวนับของไมโครคอนโทรลเลอร์ สำหรับมอเตอร์พัดลมโรเตอร์ภายนอก 220 V ในคลาส 350 W ถึง 1500 W ที่มีการเหนี่ยวนำเฟส 8 ถึง 12 mH โดยปกติแล้วทั้งสามชั้นจะมาบรรจบกันที่ไหนสักแห่งระหว่าง 12 kHz ถึง 20 กิโลเฮิร์ตซ์ สำหรับมอเตอร์ความเร็วสูงที่มีความเหนี่ยวนำต่ำซึ่งมีการเหนี่ยวนำเฟส 100 ถึง 200 ไมโครเฮนรี เลขคณิตเดียวกันจะดันคุณไปที่ 40 kHz หรือมากกว่านั้น และการตรวจสอบเพดานจะเริ่มกัดแรง
สิ่งต่อไปนี้คือลำดับการคำนวณตามลำดับที่ช่วยให้คุณไม่มีปัญหา: รวบรวมข้อมูลการพันที่ป้องกันได้ คำนวณจุดตัด RL คำนวณพื้นระลอกคลื่น คำนวณพื้นสับเปลี่ยน จากนั้นทดสอบค่าที่เลือกกับการสูญเสียและเพดานเวลาก่อนที่คุณจะเขียนลงในเฟิร์มแวร์
ความถี่ที่แตกต่างกันสี่ความถี่เรียกว่า "ความถี่ PWM"
ความสับสนส่วนใหญ่ในหัวข้อนี้มาจากการผสมความถี่สี่ความถี่ที่แยกจากกันซึ่งทั้งหมดปรากฏในไดรฟ์ BLDC โหลดเพียงหนึ่งรายการลงในรีจิสเตอร์ตัวจับเวลา
| ปริมาณ | คำนิยาม | ค่าอ้างอิง | มันตั้งอยู่ที่ไหน. |
|---|---|---|---|
| ความเร็วทางกล | รอบการหมุนของเพลาต่อนาที | 1300 รอบต่อนาที | ข้อกำหนดในการสมัคร |
| ความถี่ไฟฟ้า | รอบต่อนาที x เสาคู่ / 60 | 86.7 เฮิร์ตซ์ (4 คู่ขั้ว) | ผลลัพธ์ของความเร็วและจำนวนแม่เหล็ก |
| อัตราขั้นตอนการเปลี่ยน | หกขั้นตอน: 6 x ความถี่ไฟฟ้า; การควบคุมแบบภาคสนาม: อัพเดตหนึ่งเซกเตอร์ต่อวงจรไฟฟ้า | 520 Hz สำหรับหกขั้นตอน | อัลกอริธึมการควบคุม |
| ความถี่ของผู้ให้บริการ | ความถี่ในการสลับพาวเวอร์สเตจ | 12 ถึง 20 กิโลเฮิร์ตซ์ | นี่คือตัวเลขที่เรากำลังคำนวณ |
| คำสั่งพีเอ็มดับเบิลยู | สัญญาณเซ็ตพอยต์ความเร็วหรือแรงบิดที่ป้อนเข้าในไดรฟ์ แยกจากสเตจกำลัง | 100 เฮิรตซ์ ถึง 2 กิโลเฮิรตซ์ | โฮสต์คอนโทรลเลอร์หรือ PLC |
แถวสุดท้ายสมควรได้รับคำเตือน ความล้มเหลวของฟิลด์จำนวนมากที่ถูกตำหนิว่า "ความถี่ PWM ผิด" กลายเป็นปัญหาสัญญาณคำสั่ง ไดรฟ์ที่คาดหวังคำสั่งหน้าที่ 1 kHz 10 ถึง 90 เปอร์เซ็นต์และรับสัญญาณ 20 kHz จะเพิกเฉยหรืออ่านรอบการทำงานที่ค้างอยู่ เนื่องจากตัวกรองอินพุตและรูทีนการจับได้รับการออกแบบโดยใช้รูปคลื่นที่ช้ากว่ามาก ตรวจสอบข้อกำหนดอินเทอร์เฟซก่อนที่คุณจะสัมผัสผู้ให้บริการ
ขั้นตอนที่หนึ่ง: รวบรวมข้อมูลที่คดเคี้ยวที่คุณสามารถป้องกันได้จริง
การคำนวณจะดีพอๆ กับค่าความเหนี่ยวนำและความต้านทานด้านหลังเท่านั้น และเอกสารข้อมูลมักจะไม่ระมัดระวังกับทั้งสองค่า นิสัยสามประการที่ได้ผล
วัดต่อเฟส ไม่ใช่แบบเส้นต่อเส้น
มิเตอร์ LCR วางอยู่บนขั้วต่อทั้งสองจะอ่านชุดข้อมูลของสองเฟสรวมกัน สำหรับขดลวดไวย์ที่สมดุล ค่าต่อเฟสคือครึ่งหนึ่งของค่าที่อ่านได้ แต่เฉพาะในกรณีที่โรเตอร์อยู่กับที่และขั้วต่อที่สามลอยอยู่ บันทึกแบบแผนที่คุณใช้ เนื่องจากข้อผิดพลาดแฟกเตอร์ของสองในที่นี้จะเลื่อนพื้นระลอกคลื่นไปเป็นสองเท่า
วัดที่ความถี่ใกล้กับคลื่นพาหะที่คุณต้องการ
การเคลือบ กระแสน้ำวน และผลกระทบของผิวหนังทำให้ความถี่ในการเหนี่ยวนำขึ้นอยู่กับ ขดลวดที่อ่าน 10 mH ที่ 100 Hz อาจอ่านได้ 8 มิลลิเอช ที่ 10 kHz และ 7 mH ที่ 20 kHz เนื่องจากระลอกคลื่นคือสิ่งที่คุณกำลังวัดขนาด ให้ใช้ค่าที่ย่านความถี่ที่คุณวางแผนจะใช้ และจดความถี่ในการทดสอบของมิเตอร์ไว้ในแผ่นทดสอบ
ใช้กรณีที่แย่ที่สุดที่ร้อนและอิ่มตัว
ความต้านทานของทองแดงเพิ่มขึ้นประมาณ 0.393 เปอร์เซ็นต์ต่อองศา C ความต้านทานเฟส 1.10 โอห์มที่ 25 องศา C จะกลายเป็นประมาณ 1.42 โอห์มที่ขดลวด 100 องศา C ซึ่งจะทำให้ค่าตัด RL เพิ่มขึ้นเกือบ 30 เปอร์เซ็นต์ ตัวเหนี่ยวนำจะเคลื่อนที่ไปทางอื่นภายใต้โหลด: ที่กระแสไฟฟ้าที่ได้รับการจัดอันดับเป็นสองเท่า ขดลวดพัดลมอาจสูญเสียความเหนี่ยวนำของสัญญาณขนาดเล็ก 30 ถึง 50 เปอร์เซ็นต์เมื่อวงจรแม่เหล็กเข้าใกล้ความอิ่มตัว และพื้นระลอกคลื่นจะเพิ่มขึ้นตามสัดส่วน ตรวจสอบทั้งทัศนศึกษา
จดตัวเลขห้าตัวก่อนคำนวณสิ่งใดๆ: ความต้านทานต่อเฟสที่ 25 องศา C, ความเหนี่ยวนำต่อเฟสที่ความถี่พาหะที่ต้องการ, จำนวนแม่เหล็ก (คู่ขั้ว = แม่เหล็ก / 2), กระแสไฟที่กำหนดของเฟส และแรงดันไฟฟ้าบัส DC รวมถึงกรณีสมจริงสูงสุด มอเตอร์ขนาด 220 โวลต์ที่ป้อนจากขั้นตอนการแก้ไขตัวประกอบกำลังไฟฟ้าจะมองเห็นกระแสไฟ 380 ถึง 400 โวลต์กระแสตรง แทนที่จะเป็น 310 โวลต์ ซึ่งเป็นค่าปรับระลอกคลื่น 25 เปอร์เซ็นต์ที่ต้นแบบจำนวนมากพลาดไป
ขั้นตอนที่สอง: การตัด RL ให้ขอบเขตล่างแก่คุณ
แต่ละเฟสเป็นตัวต้านทานและตัวเหนี่ยวนำแบบอนุกรม และคู่นั้นเป็นตัวกรองความถี่ต่ำผ่านลำดับที่หนึ่ง ความถี่ตัดของมันคือ:
f_c = R / (2 x ไพ x ยาว)
ต่ำกว่าความถี่นี้ กระแสสามารถเป็นไปตามค่าเฉลี่ยที่ได้รับคำสั่งภายในวงจรการสวิตชิ่ง ด้านบนขดลวดจะเริ่มเฉลี่ยแรงดันไฟฟ้าที่ใช้สำหรับคุณ กฎง่ายๆ ที่ยกมาอย่างกว้างขวางคือการรันตัวพาหะที่สิบเท่าของค่าคัทออฟหรือมากกว่า ซึ่งทำให้ลูปปัจจุบันมีแบนด์วิธเพียงพอที่จะเก็บค่าที่ได้รับคำสั่ง และป้องกันไม่ให้รูปคลื่นของกระแสไฟฟ้าล้าหลังคำสั่งแรงดันไฟฟ้าด้วยมุมเฟสขนาดใหญ่
โปรดทราบว่าจุดตัดนั้นไม่ได้เป็นเช่นนั้น สูตร f = R / (2 x pi x L) ที่เผยแพร่ในฟอรัมคือจุดตัด ไม่ใช่ตัวพาที่แนะนำ การใช้มอเตอร์ BLDC ที่ความถี่คัตออฟ RL ของตัวเองจะทำให้เกิดแรงบิดกระเพื่อมอย่างหนักและเสียงรบกวน เนื่องจากการคดเคี้ยวไม่สามารถทำให้สิ่งใดราบรื่นในอัตรานั้นได้
การใช้มอเตอร์อ้างอิง: R = 1.10 โอห์ม ที่ 25 องศา C, L = 8 mH วัดที่ 10 kHz ค่าคงที่เวลาคือ 8 mH / 1.10 โอห์ม = 7.3 ms และ f_c = 1 / (2 x pi x 7.3 ms) = 21.9 เฮิรตซ์ สิบเท่านั่นคือ 219 เฮิรตซ์ แก้ไขเป็นขดลวดร้อนที่ 1.42 โอห์ม ค่าคัตออฟคือ 28.3 Hz และพื้นสิบเท่าคือ 283 Hz
สำหรับมอเตอร์พัดลมที่มีความเหนี่ยวนำปานกลาง พื้น RL จึงเป็นเรื่องเล็กน้อย มันจะมีผลผูกพันกับเครื่องจักรที่มีความเหนี่ยวนำต่ำมากและบนมอเตอร์ที่ผู้ออกแบบจงใจเพิ่มการเหนี่ยวนำอนุกรมเท่านั้น ปฏิบัติต่อมันเป็นพื้นสติ ไม่ใช่คำตอบ
ขั้นตอนที่สาม: ระลอกปัจจุบันกำหนดพื้นจริง
นี่คือการคำนวณที่กำหนดจำนวนไดรฟ์ส่วนใหญ่จริงๆ ในระหว่างช่วงสวิตชิ่งช่วงหนึ่ง แรงดันไฟฟ้าที่ใช้จะชาร์จตัวเหนี่ยวนำของขดลวด และกระแสกระเพื่อมจากยอดถึงยอดคือ:
delta_I = V_bus x D x (1 - D) / (ยาว x f_pwm)
โดยที่ D คือหน้าที่ทันทีของขานั้น นิพจน์จะมีค่าสูงสุดที่ D = 0.5 ซึ่งทำให้กรณีที่แย่ที่สุดคือ V_bus / (4 x L x f_pwm) ง่ายขึ้น จัดเรียงใหม่ตามความถี่ที่คุณต้องการ:
f_pwm มากกว่าหรือเท่ากับ V_bus / (4 x L x delta_I_allow)
เลือก delta_I_allow เป็นเศษส่วนของกระแสเฟสที่กำหนด สิบถึงยี่สิบเปอร์เซ็นต์จะรักษาการสูญเสียเหล็กและทองแดงให้พอประมาณ และทำให้วงจรปัจจุบันเป็นเป้าหมายที่ง่ายดาย เมื่อเกินสามสิบเปอร์เซ็นต์ขึ้นไป คุณจะเริ่มเห็นความร้อนที่เพิ่มขึ้น เสียงรบกวน และในไดรฟ์แบบไร้เซ็นเซอร์ การสังเกต EMF ด้านหลังที่มีเสียงดังมากขึ้น
มอเตอร์อ้างอิงอีกครั้ง: V_bus 310 โวลต์ DC, L 8 mH, กระแสเฟสที่กำหนด 2.5 ก, อนุญาตให้มีการกระเพื่อม 20 เปอร์เซ็นต์ ดังนั้น delta_I_allow = 0.5 ก พีคถึงพีค
f_pwm มากกว่าหรือเท่ากับ 310 / (4 x 0.008 x 0.5) = 310 / 0.016 = 19,375 Hz
ซึ่งจะปัดเศษเป็น 20 kHz ที่ 12 kHz มอเตอร์ตัวเดียวกันส่งคลื่น 0.81 A ประมาณ 32 เปอร์เซ็นต์ของพิกัด และที่ 8 kHz มอเตอร์ส่งคลื่น 0.97 A เกือบ 39 เปอร์เซ็นต์ นั่นคือแถบระลอกคลื่นที่มองเห็นได้บนไดรฟ์ที่ล้มเหลวจากย่อหน้าแรก และอธิบายทั้งเสียงสะอื้นและอุณหภูมิที่เพิ่มขึ้น 22 องศาเซลเซียส
การแก้ไขสามครั้งช่วยปรับปรุงการประมาณการ การมอดูเลตเวกเตอร์สเปซด้วยการฉีดฮาร์โมนิกครั้งที่สามทำให้เกิดการกระเพื่อมที่แย่ที่สุดประมาณ 15 เปอร์เซ็นต์น้อยกว่านิพจน์ไซน์ซอยด์ข้างต้น ดังนั้นการประมาณค่า 20 kHz มักจะทำงานเหมือนกับ 18 kHz หากมอเตอร์ทำงานที่ดัชนีมอดูเลชั่นต่ำสำหรับการทำงานส่วนใหญ่ กรณีที่แย่ที่สุดที่ D = 0.5 อาจไม่เกิดขึ้นที่จุดปฏิบัติงาน และคุณสามารถแลกเปลี่ยนส่วนต่างระลอกคลื่นบางส่วนเพื่อลดการสูญเสียในการเปลี่ยนสวิตช์ ในทางกลับกัน หากมอเตอร์ต้องรอดจากโรเตอร์ที่ถูกล็อคหรือแรงดันไฟฟ้าตกลึก หน้าที่จะกวาดผ่าน 0.5 และกรณีที่เลวร้ายที่สุดจะกลายเป็นจริง
ขั้นตอนที่สี่: รักษารอบการสลับให้เพียงพอต่อขั้นตอนการเปลี่ยนรูป
ตัวพาหะยังต้องเร็วโดยสัมพันธ์กับความถี่ไฟฟ้าของมอเตอร์ ไม่เช่นนั้นตัวขับจะมีโอกาสต่อเซกเตอร์น้อยเกินไปในการควบคุมกระแส คำนวณความถี่ไฟฟ้าก่อน:
f_elec = rpm x เสาคู่ / 60
สำหรับมอเตอร์อ้างอิงที่ 1300 รอบต่อนาทีที่มีสี่ขั้วคู่ f_elec = 86.7 เฮิรตซ์ ในการสับเปลี่ยนหกขั้นตอน แต่ละวงจรไฟฟ้าประกอบด้วยหกขั้นตอน ดังนั้นอัตราขั้นตอนคือ 520 Hz แนวทางทั่วไปคือช่วง PWM อย่างน้อยสิบช่วงหรือยี่สิบช่วงต่อขั้นตอนการสับเปลี่ยน ซึ่งจะทำให้พื้นอยู่ที่ 5.2 ถึง 10.4 กิโลเฮิร์ตซ์ โปรดสังเกตว่าขณะนี้เกินพื้น RL และกำลังเข้าใกล้พื้นระลอก ซึ่งเป็นสาเหตุที่พัดลมขับเคลื่อนในคลาสคลัสเตอร์นี้ประมาณ 12 ถึง 16 kHz
การควบคุมแบบเน้นภาคสนามมีข้อจำกัดที่แตกต่างกันเล็กน้อย โดยทั่วไปลูปกระแสจะอัปเดตหนึ่งครั้งต่อช่วงคลื่นพาหะ ดังนั้นคลื่นพาหะจะต้องมีความถี่ไฟฟ้าอย่างน้อยสิบเท่าเพื่อให้ลูปคงที่ที่ความเร็วสูงสุด และจะมากกว่านั้นอีกมากหากคุณต้องการให้แรงบิดกระเพื่อมต่ำที่ความเร็วต่ำ การตรวจจับกระแสแบบสับเปลี่ยนครั้งเดียวจะเพิ่มขีดจำกัดที่ยากขึ้น: การสับเปลี่ยนนั้นสามารถอ่านได้เฉพาะในช่วงเวลาที่กำหนดของระยะเวลาการสลับ ดังนั้นที่หน้าที่สูงมาก หน้าต่างการวัดจะหดตัวลง และไดรฟ์จะข้ามการวัดหรือลดพาหะลง
มอเตอร์ความเร็วสูงผิดแนวทางโดยสิ้นเชิง มอเตอร์ 20,000 รอบต่อนาทีที่มีสี่ขั้วคู่มี f_elec = 1333 เฮิรตซ์ และอัตราหกขั้นที่ 8 kHz การเรียกร้องระยะเวลา 20 PWM ต่อขั้นตอนจะต้องใช้ 160 kHz ซึ่งใช้ไม่ได้กับสะพานทรานซิสเตอร์แบบไบโพลาร์แบบหุ้มฉนวนและมีราคาแพงถึงแม้จะใช้ซิลิกอนคาร์ไบด์ก็ตาม ไดรฟ์จริงในระบบนั้นจะสลับไปที่หนึ่งพัลส์ที่มีประสิทธิภาพต่อขั้นตอนการสับเปลี่ยน โดยซิงโครไนซ์ PWM กับเหตุการณ์การเปลี่ยนสับเปลี่ยนแทนที่จะทำงานอย่างอิสระ ประเด็นที่กว้างกว่าคือ: หากความถี่ไฟฟ้าของคุณเข้าใกล้ไม่กี่กิโลเฮิรตซ์ การคำนวณพาหะจะต้องดำเนินการร่วมกับรูปแบบการมอดูเลชั่น ไม่ใช่แยกกัน
หากคุณต้องการลำดับการสลับและเวลาเซกเตอร์ในเชิงลึกมากขึ้น คำอธิบายนี้ ตัวควบคุม BLDC เปลี่ยน PWM เป็นการสับเปลี่ยนอย่างไร เดินผ่านรูปแบบประตูทีละขั้นตอน
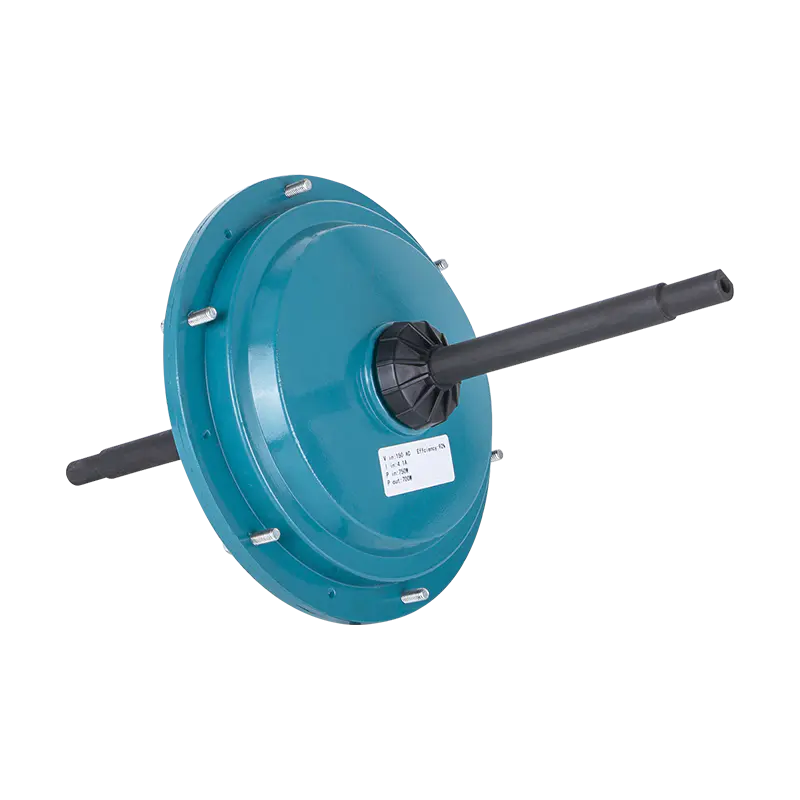
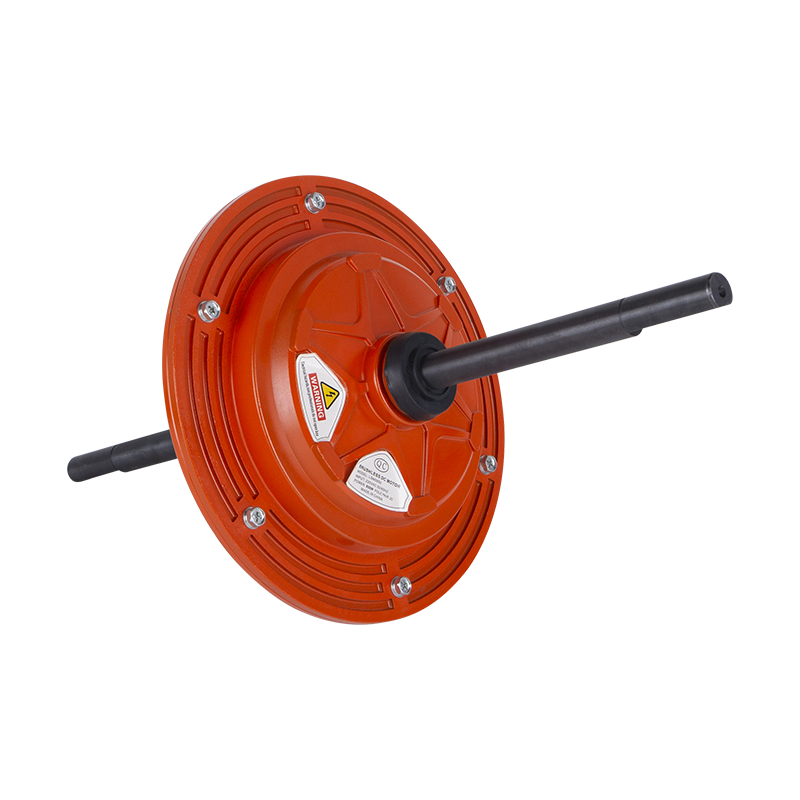
การออกแบบโรเตอร์ภายนอก 220 V 600 W ในซีรีส์ DC149 ใช้มอเตอร์พัดลมอ้างอิงเป็นหลัก ซึ่งตรงกับตัวเลขเหล่านี้อย่างสมจริง และข้อมูลการม้วนที่เผยแพร่ไว้เป็นการตรวจสอบข้ามที่มีประโยชน์กับการวัดแบบตั้งโต๊ะของคุณเอง
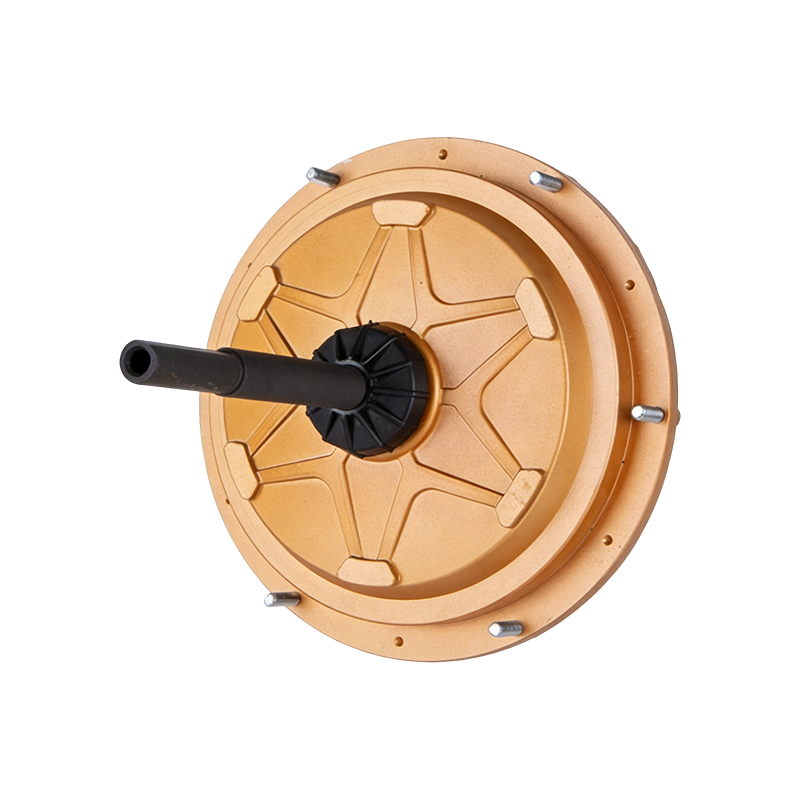 DC149 220 V 600 W มอเตอร์ใบพัดภายนอก BLDC Air Cooler มอเตอร์ BLDC โรเตอร์ภายนอก 220 V 600 W สำหรับระบบระบายความร้อนด้วยอากาศ พร้อมข้อมูลการพันที่เผยแพร่ซึ่งสามารถตรวจสอบข้ามกับการวัดแบบตั้งโต๊ะได้ ดูผลิตภัณฑ์ →
ขั้นตอนที่ห้า: ทดสอบผู้สมัครกับเพดาน
เมื่อทราบจำนวนชั้นแล้ว ขีดจำกัดบนจะตัดสินใจว่าคุณสามารถจ่ายมาร์จิ้นได้เท่าใด ข้อจำกัดสี่ประการมีความสำคัญ และสองข้อแรกมักจะผูกมัดก่อน
การสูญเสียการสลับ
ค่าประมาณคร่าวๆ ต่ออุปกรณ์คือ P_sw = 0.5 x V_bus x I_phase x (t_on t_off) x f_pwm ด้วยบัส 310 V, กระแสเฟสสูงสุด 3.5 A, เวลาการเปลี่ยนผ่านรวม 100 ns และพาหะ 16 kHz อุปกรณ์แต่ละชิ้นจะกระจายประมาณ 0.87 W จากการสลับเพียงอย่างเดียว ที่ 20 kHz ซึ่งจะกลายเป็น 1.08 W และที่ 8 kHz จะลดลงเหลือ 0.43 W คูณด้วยจำนวนอุปกรณ์ที่ใช้งานอยู่ในรูปแบบการปรับของคุณ เพิ่มการสูญเสียการนำไฟฟ้า และตรวจสอบความต้านทานความร้อนของบรรจุภัณฑ์และฮีทซิงค์ ขอบรอยต่อ 25 องศา C ในสภาพแวดล้อมที่เลวร้ายที่สุดเป็นเป้าหมายการออกแบบที่สมเหตุสมผล และเป็นตัวเลขที่มักจะทำลายแผน 40 kHz อันทะเยอทะยานบนบอร์ดที่ระบายความร้อนตามธรรมชาติ
เวลาตายและความกว้างพัลส์ขั้นต่ำ
Dead time คือภาษีคงที่ตามรอบการทำงาน ที่ 16 kHz คาบคือ 62.5 ไมโครวินาที ดังนั้น Dead Time 1 ไมโครวินาทีจึงคิดเป็น 1.6 เปอร์เซ็นต์ของคาบนั้น ที่หน้าที่สั่งการ 5 เปอร์เซ็นต์ ซึ่งเป็นข้อผิดพลาด 32 เปอร์เซ็นต์ในแรงดันไฟฟ้าที่ใช้ ทำให้เกิดการบิดเบือนกระแสและแรงบิดกระเพื่อมที่ความเร็วต่ำ เวลาหยุดทำงานที่สั้นลงจะช่วยลดข้อผิดพลาดแต่เพิ่มความเสี่ยงในการยิงทะลุเนื่องจากอุณหภูมิของหัวต่อเพิ่มขึ้นและความล่าช้าของอุปกรณ์คลาดเคลื่อน ตัวขับเกตหลายตัวยังระบุพัลส์อินพุตขั้นต่ำ โดยทั่วไปคือ 50 ถึง 200 ns ซึ่งจะจำกัดช่วงหน้าที่ใช้งานได้ที่ความถี่พาหะสูง
ความละเอียดของตัวจับเวลา
ตัวจับเวลา 100 MHz ในโหมดจัดกึ่งกลางให้ 6250 นับต่อช่วงที่ 16 kHz ดังนั้นขั้นหน้าที่คือประมาณ 0.016 เปอร์เซ็นต์ ที่ 80 kHz ตัวจับเวลาเดียวกันจะให้จำนวนนับ 1250 ครั้งและสเต็ป 0.08 เปอร์เซ็นต์ ใช้งานได้ทั้งคู่ แต่เคสหยาบจะจำกัดการควบคุมกระแสไฟแบบละเอียดที่โหลดเบา
เสียงรบกวนและ EMC
ย่านความถี่ 8 ถึง 12 kHz เป็นสถานที่ที่แย่ที่สุดในการนั่งสำหรับการได้ยินของมนุษย์ ซึ่งเป็นเหตุผลหนึ่งที่ย่านความถี่ 8 kHz ทำให้เกิดเสียงที่ไม่พึงประสงค์ การเปลี่ยนไปใช้ 16 kHz ช่วยผู้ใหญ่ส่วนใหญ่ แต่ไม่ใช่ทุกคน โดยปกติแล้วความถี่ 20 kHz ขึ้นไปจะไม่ได้ยิน แต่จะทำให้การสูญเสียและการแผ่รังสีเพิ่มขึ้น การมอดูเลตพาหะแบบสุ่มหรือแบบไดเทอร์จะกระจายสเปกตรัมและดึงโทนเสียงที่บริสุทธิ์ออกมา โดยเสียค่าระลอกคลื่นกระแสที่สูงขึ้นเล็กน้อยและรูปแบบการสุ่มตัวอย่างกระแสที่ซับซ้อนมากขึ้น ในด้าน EMC ความถี่พาหะที่สูงกว่าจะทำให้ตัวกรองอินพุตและสายเคเบิลมอเตอร์ทำงานแย่ลง ดังนั้นการออกแบบที่ส่งผ่านที่ 12 kHz จึงไม่เป็นไปตามข้อกำหนดที่ 24 kHz โดยอัตโนมัติ
การเปรียบเทียบการทำงานระหว่างคลาสมอเตอร์สองคลาส
การตรวจสอบสี่ครั้งเดียวกันนี้ให้คำตอบที่แตกต่างกันมากขึ้นอยู่กับความเหนี่ยวนำของขดลวด ตารางด้านล่างนี้ใช้งานมอเตอร์พัดลมแบบเหนี่ยวนำปานกลางและมอเตอร์ความเร็วสูงที่มีความเหนี่ยวนำต่ำโดยใช้เลขคณิตที่เหมือนกัน
| พารามิเตอร์ | มอเตอร์พัดลมแอร์คูลเลอร์ | มอเตอร์โบลเวอร์ความเร็วสูง |
|---|---|---|
| ดีซีบัส | 310 V | 48 ว |
| ความต้านทานเฟสที่ 25 C | 1.10 ohm | 0.05 โอห์ม |
| การเหนี่ยวนำเฟสที่พาหะ | 8 mH | 120 ไมโครเฮนรี |
| คู่โพล | 4 | 4 |
| ความเร็วสูงสุด | 1300 รอบต่อนาที | 20,000 รอบต่อนาที |
| พิกัดกระแสเฟส | 2.5 A | 20 ก |
| RL ตัดออก | 21.9 Hz | 66 เฮิรตซ์ |
| ชั้น RL สิบเท่า | 219 Hz | 663 เฮิรตซ์ |
| ระลอกที่อนุญาต (20 เปอร์เซ็นต์, 15 เปอร์เซ็นต์) | 0.5 A | 3 ก |
| พื้นระลอกคลื่น | 19.4 กิโลเฮิร์ตซ์ | 33.3 กิโลเฮิรตซ์ |
| ความถี่ไฟฟ้า at top speed | 86.7 Hz | 1333 Hz |
| ชั้นสับเปลี่ยน (20 คาบต่อก้าว) | 10.4 kHz | 160 kHz ไม่สามารถทำได้ |
| ผู้ให้บริการที่เลือก | 20 kHz | 40 kHz พร้อม PWM ซิงโครไนซ์กับการสับเปลี่ยน |
คอลัมน์ความเร็วสูงเป็นคอลัมน์ที่ให้คำแนะนำมากกว่า พื้นระลอกคลื่นที่ 33 kHz นั้นสูงอยู่แล้วสำหรับบริดจ์ 48 V และไม่สามารถเข้าถึงแนวทางการสลับได้ ดังนั้นการออกแบบจึงต้องยอมรับช่วงเวลา PWM ต่อขั้นตอนน้อยลง และชดเชยด้วยไทม์มิ่งของลูปกระแสที่เข้มงวดขึ้นและการกรอง back-EMF ที่ดีขึ้น นั่นเป็นการประนีประนอมทางวิศวกรรมตามปกติ ไม่ใช่ข้อผิดพลาด แต่จะต้องเป็นเรื่องที่มีสติ หากคุณซื้อมอเตอร์ที่มีตัวควบคุมในตัว การประนีประนอมจะถูกรวมไว้ในเฟิร์มแวร์แล้วและคุณไม่สามารถเปลี่ยนแปลงได้
ไดรฟ์แบบรวมมีความหมายต่อการคำนวณของคุณอย่างไร
ปัจจุบัน มอเตอร์พัดลมและพัดลมระบายความร้อนด้วยอากาศหลายตัวจัดส่งมาพร้อมกับอินเวอร์เตอร์ที่ติดตั้งอยู่ที่แผงปิดส่วนท้าย และความถี่พาหะได้รับการแก้ไขตามที่ผู้ผลิตไดรฟ์เลือก โดยทั่วไปคือ 16 ถึง 20 kHz สำหรับผู้ซื้อ เลขคณิตข้างต้นจะกลายเป็นแบบฝึกหัดการตรวจสอบมากกว่าแบบฝึกหัดการออกแบบ
ถามความถี่ในการสลับเป็นลายลักษณ์อักษร และถามว่าได้รับการแก้ไขหรือกำหนดค่าได้ จากนั้นถามคำถามสองข้อที่เปิดเผยว่าหมายเลขถูกเลือกโดยเจตนาหรือไม่: ค่าระลอกจากยอดถึงยอดที่วัดได้คืออะไรที่โหลดพิกัด และค่าเผื่ออุณหภูมิของจุดเชื่อมต่อที่พิกัดโดยรอบสูงสุดคือเท่าใด ซัพพลายเออร์ที่สามารถตอบคำถามทั้งสองได้ดำเนินการคำนวณแล้ว ซัพพลายเออร์ที่เสนอราคาเฉพาะความถี่เท่านั้นไม่ได้
ยืนยันด้วยว่า PWM ใดที่แผ่นข้อมูลอธิบาย มอเตอร์พัดลมสับเปลี่ยนทางอิเล็กทรอนิกส์ในคลาส 350 W ถึง 1500 W โดยทั่วไปจะยอมรับอะนาล็อก 0 ถึง 10 V หรือคำสั่ง PWM ความถี่ต่ำในขณะที่ใช้งานพาหะภายในแบบตายตัว และทำให้ทั้งสองสับสนทำให้เกิดปัญหาในการทดสอบการทำงานที่ดูเหมือนเป็นข้อผิดพลาดของเฟิร์มแวร์
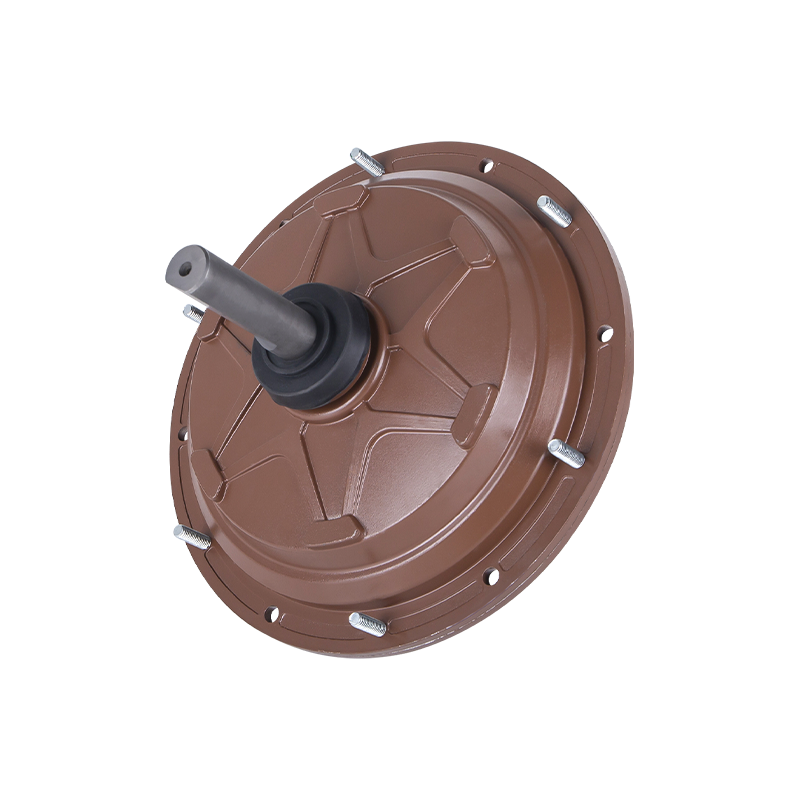
สำหรับการติดตั้ง 380 V โดยมีการรวมไดรฟ์ไว้แล้วและตัวพาได้รับการแก้ไขแล้ว การตรวจสอบในทางปฏิบัติคือความเหนี่ยวนำของขดลวดและการกระเพื่อมที่เผยแพร่นั้นสอดคล้องกันที่ตัวพานั้นหรือไม่ ซึ่งเป็นคำถามที่คุ้มค่าที่จะแจ้งกับซัพพลายเออร์มอเตอร์พัดลม EC 380 V 1500 W EC
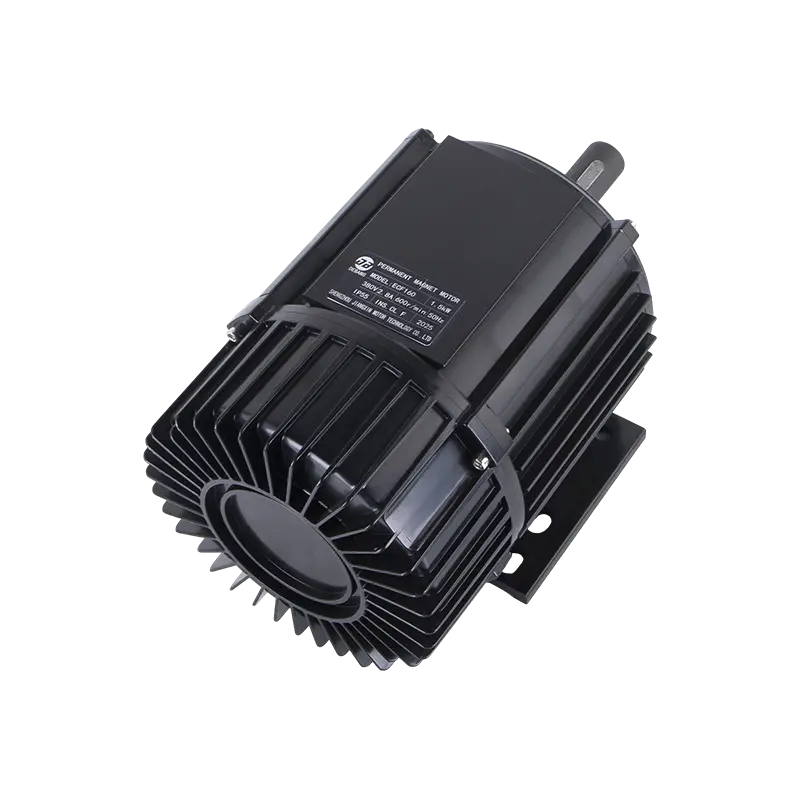 ECF160 มอเตอร์พัดลม EC 380 V 1500 W สำหรับเครื่องทำความเย็นแบบระเหย มอเตอร์พัดลม EC 380 V 1500 W สำหรับเครื่องทำความเย็นแบบระเหย; สามารถตรวจสอบความเหนี่ยวนำของขดลวดและการกระเพื่อมที่เผยแพร่ได้ที่พาหะคงที่ ดูผลิตภัณฑ์ →
การตรวจสอบความถูกต้องบนบัลลังก์: การวัดสี่ประการที่ช่วยระงับข้อโต้แย้ง
การคำนวณทำให้ฟิลด์แคบลง วัดเลือกผู้ชนะ ทำการทดสอบทั้งสี่นี้ที่ความถี่ผู้สมัครและที่ขั้นตอนเดียวทั้งสองด้าน เช่น 12, 16 และ 20 kHz
- ระลอกปัจจุบัน จับกระแสเฟสด้วยวงจรชดเชยหรือโพรบแบนด์วิธสูง ที่โหลด 25 เปอร์เซ็นต์, 50 เปอร์เซ็นต์ และ 100 เปอร์เซ็นต์ เปรียบเทียบแถบระหว่างยอดถึงยอดกับค่าที่อนุญาตของคุณ สังเกตระลอกคลื่นที่ขยายเร็วกว่าที่คาดการณ์ไว้เมื่อมีโหลด ซึ่งเป็นสัญญาณบ่งบอกถึงความอิ่มตัวของตัวเหนี่ยวนำ
- ขดลวดและอุณหภูมิของอุปกรณ์ แช่ที่โหลดที่กำหนดจนกว่าอุณหภูมิจะคงที่ จากนั้นจึงเปรียบเทียบตัวเลือกสองหรือสามตัว ความแตกต่าง 2 ถึง 4 องศา C ในขดลวดที่เพิ่มขึ้นระหว่าง 16 และ 20 kHz เป็นเรื่องปกติ และบอกคุณว่าการสูญเสียสวิตช์เพิ่มเติมกำลังซื้ออะไร
- ประสิทธิภาพ ณ จุดปฏิบัติการ วัดกำลังไฟฟ้ากระแสตรงอินพุตและกำลังเพลาหรือกำลังลมที่รอบการทำงานจริงของการใช้งาน ไม่ใช่ที่จุดระบุจุดเดียว โหลดของพัดลมเป็นไปตามกฎลูกบาศก์ ดังนั้นพลังงานต่อปีส่วนใหญ่จึงถูกใช้ไปต่ำกว่าความเร็วเต็มที่ โดยที่ตัวพาและรูปแบบการปรับมีความสำคัญมากกว่าที่โหลดที่กำหนด
- กวาดเสียง เดินมอเตอร์จากความเร็ว 10 ถึง 100 เปอร์เซ็นต์ที่พาหะของผู้สมัครแต่ละรายแล้วฟังเสียง ให้ใส่ใจกับเสียงสะท้อนเชิงโครงสร้างในโครงพัดลม เนื่องจากตัวพาที่เงียบที่ความเร็วหนึ่งสามารถกระตุ้นเสียงสะท้อนของวงเล็บที่อีกเสียงหนึ่งได้
เก็บแผ่นวัดไว้กับบันทึกการออกแบบ เมื่อลูกค้ารายงานข้อร้องเรียนเรื่องเสียงรบกวนในอีกสองปีต่อมา ความแตกต่างระหว่างการเลือก 16 kHz โดยเจตนากับการเลือกโดยไม่ได้ตั้งใจจะเห็นได้ชัดเจนมาก
ข้อผิดพลาดที่เกิดขึ้นในโครงการจริง
- การใช้ตัวเหนี่ยวนำแผ่นข้อมูลโดยไม่มีความถี่การทดสอบ ค่าที่ถ่ายที่ 100 Hz สามารถเกินประสิทธิภาพของระลอกคลื่นได้ 20 เปอร์เซ็นต์หรือมากกว่า
- ลืมบัสแก้ไขตัวประกอบกำลัง การกระเพื่อมจะปรับขนาดตามแรงดันบัส ดังนั้นมอเตอร์ 220 V บนข้อต่อ 390 V DC สามารถส่งแรงกระเพื่อมได้มากกว่ามอเตอร์แบบเดียวกันบนข้อต่อ 310 V ถึง 26 เปอร์เซ็นต์
- ขนาดที่อุณหภูมิ 25 องศาเซลเซียสเท่านั้น ความต้านทานร้อนจะทำให้ค่าตัด RL สูงขึ้น และความอิ่มตัวของสีจะลดการเหนี่ยวนำ ทั้งสองดันพื้นระลอกคลื่นขึ้น
- สมมติว่าผู้ให้บริการที่สูงกว่าจะดีกว่าเสมอ สูงกว่าประมาณ 24 kHz บนบอร์ดที่มีการระบายความร้อนตามธรรมชาติ การสูญเสียการสวิตชิ่งและการบิดเบือนเวลาตายมักจะมีราคาสูงกว่าการซื้อการปรับปรุงระลอกคลื่น
- สร้างความสับสนให้กับคำสั่ง PWM กับผู้ให้บริการ เป็นสัญญาณที่แตกต่างกันโดยมีข้อกำหนดแตกต่างกัน และความไม่ตรงกันดูเหมือนเป็นข้อผิดพลาดในการควบคุม
- การเปลี่ยนผู้ให้บริการโดยไม่ต้องปรับลูปปัจจุบันใหม่ อัตราขยายแบบวนซ้ำที่เหมาะสมกับ 8 kHz มักจะรุนแรงเกินไปที่ 20 kHz และอาการจะเกิดการสั่นตามสเต็ปโหลด
ในกรณีที่การคำนวณเกิดขึ้นในทางปฏิบัติ
สำหรับเครื่องทำความเย็นแบบอากาศเย็นแบบระเหยหรือแบบ พัดลมอุตสาหกรรม มอเตอร์หน้าที่ในช่วง 350 W ถึง 1500 W ที่มีการเหนี่ยวนำเฟส 6 ถึง 12 mH เลขคณิตมาบรรจบกันที่ 12 ถึง 20 kHz และ 16 kHz เป็นค่าเริ่มต้นที่เหมาะสม โดยมี 20 kHz เป็นเส้นทางการอัพเกรดเมื่อต้องการกระเพื่อมหรือสัญญาณรบกวน ขดลวดเหนี่ยวนำปานกลางที่ต่ำกว่า 8 kHz มีระลอกคลื่นมากเกินไปเพื่อให้เสียงเงียบและเย็น ที่ความถี่สูงกว่า 24 kHz ค่าใช้จ่ายในการสวิตชิ่งและเวลาหยุดทำงานมักจะมีมากกว่าข้อดีของสะพานระบายความร้อนด้วยการพาความร้อน สำหรับมอเตอร์ความเร็วสูงและเหนี่ยวนำต่ำ พื้นจะไต่ขึ้นเป็น 30 ถึง 40 kHz และรูปแบบการมอดูเลตจะต้องได้รับการพิจารณาใหม่ในเวลาเดียวกัน
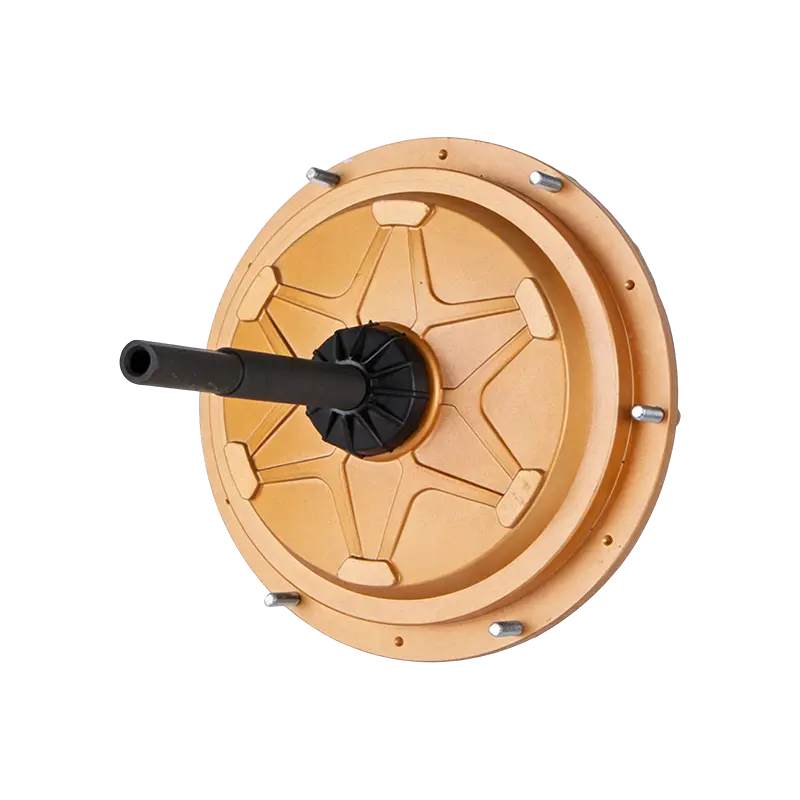
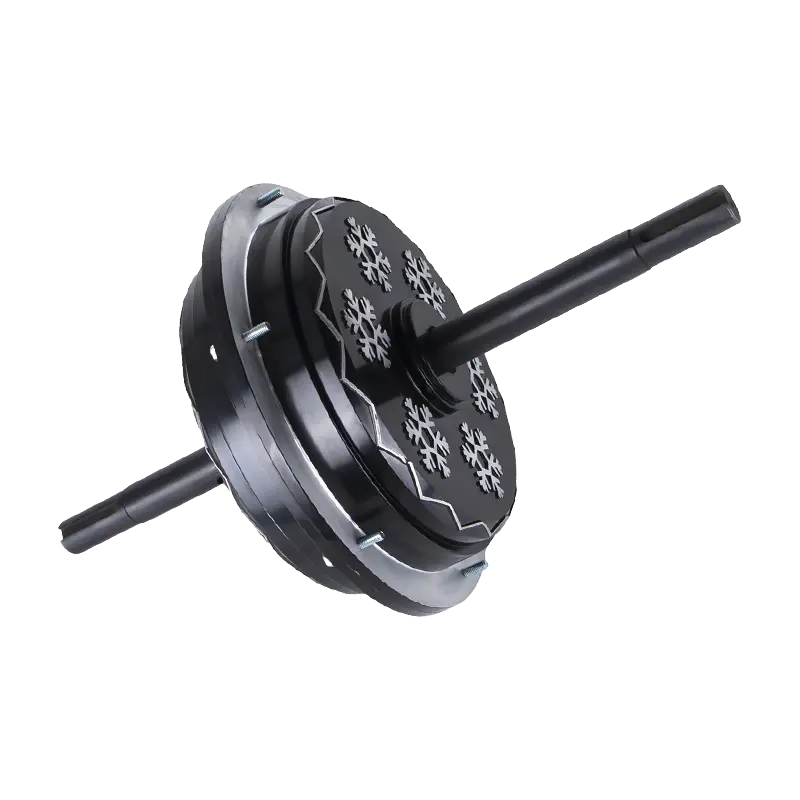
เมื่อระบุมอเตอร์และชุดขับเคลื่อนไว้ด้วยกัน การจัดเตรียมที่สะอาดที่สุดคือการยึดพาหะ เผยแพร่ความเหนี่ยวนำและความต้านทานของขดลวดที่พาหะนั้น และระบุระลอกคลื่นที่โหลดที่กำหนด สำหรับมอเตอร์ระบายความร้อนด้วยอากาศโรเตอร์ภายนอก 220 V 1500 W ที่ใช้ตัวพาภายในแบบคงที่ การรวมกันดังกล่าวคือสิ่งที่ทำให้เสียงรบกวนและพฤติกรรมทางความร้อนสามารถคาดเดาได้ก่อนที่จะสร้างต้นแบบตัวแรก
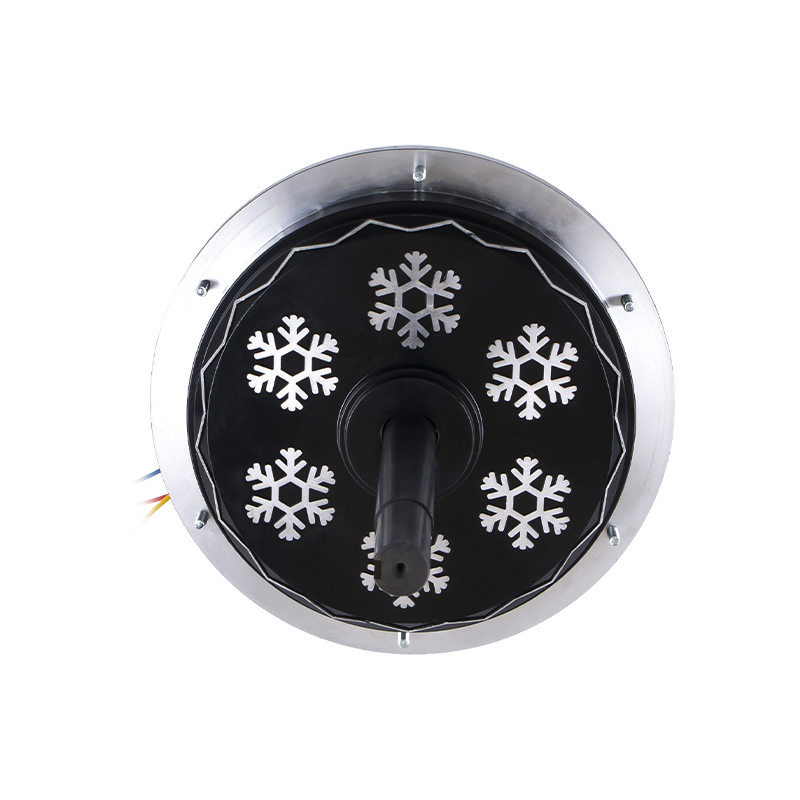 DC198 220 V 1500 W มอเตอร์ใบพัดภายนอก BLDC Air Cooler มอเตอร์ระบายความร้อนด้วยอากาศ BLDC โรเตอร์ภายนอก 220 V 1500 W สำหรับการจับคู่ไดรฟ์แบบพาหะคงที่ โดยที่การเหนี่ยวนำของขดลวดและการกระเพื่อมของโหลดพิกัดทำให้สัญญาณรบกวนและพฤติกรรมทางความร้อนสามารถคาดเดาได้ ดูผลิตภัณฑ์ →
รายการตรวจสอบการทำงานนั้นสั้น วัดความเหนี่ยวนำต่อเฟสที่ความถี่พาหะของคุณและที่สภาวะที่ร้อนและอิ่มตัว คำนวณค่าตัด RL แล้วคูณด้วยสิบ คำนวณพื้นระลอกจาก V_bus / (4 x L x delta_I_allow) ที่ D = 0.5 คำนวณความถี่ไฟฟ้าและยืนยันว่าคุณยังมีช่วงเวลาการสลับสิบครั้งขึ้นไปต่อขั้นตอนการสับเปลี่ยน หรือเปลี่ยนรูปแบบการมอดูเลชั่น หากคุณไม่ได้เปลี่ยน จากนั้นตรวจสอบการสูญเสียการสวิตชิ่ง เวลาเสีย และความละเอียดของตัวจับเวลาตามค่าที่เลือก และยืนยันด้วยการกวาดความถี่แบบตั้งโต๊ะในความถี่ตัวเลือกทั้งสาม ทำอย่างนั้นหนึ่งครั้งต่อการจับคู่มอเตอร์ไดรฟ์ และคำถามจะหยุดเดา
ที่เกี่ยวข้อง สินค้า
 พร้อมปรับแต่ง
ผลิตภัณฑ์มอเตอร์ของคุณ?
เราเป็นผู้ผลิตมอเตอร์มืออาชีพที่ให้กำลังที่ทรงพลัง มีเสถียรภาพ และมีประสิทธิภาพ แกนหลักสำหรับทุกอุตสาหกรรมผ่านงานฝีมือที่มีความแม่นยำและนวัตกรรม
ติดต่อเรา
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 วอทส์แอพ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 ที่อยู่บริษัท
ลิขสิทธิ์ © by Shengzhou Jiangxin Motor Technology Co., Ltd. สงวนลิขสิทธิ์.
ขายส่งผู้ผลิตมอเตอร์พัดลมอุตสาหกรรม