เลขที่ 8 ถนน Duxiu San เมือง Ganlin เมือง Shengzhou เมือง Shaoxing จังหวัดเจ้อเจียงประเทศจีน
หมวดข่าว
หมวดหมู่สินค้า
EMF ด้านหลังของมอเตอร์ BLDC: วิธีการคำนวณจากความเร็ว, Kv และฟลักซ์
มอเตอร์พัดลม BLDC 48 V ทำงานที่ 3,000 รอบต่อนาที และออสซิลโลสโคปแสดงรูปคลื่นสูงสุดแบบบรรทัดต่อบรรทัดที่ 30 V เกณฑ์การข้ามศูนย์แบบไร้เซ็นเซอร์ของตัวควบคุมถูกตั้งค่าไว้ใกล้ครึ่งหนึ่งของบัส DC มอเตอร์จะสตาร์ทได้อย่างน่าเชื่อถือหรือไม่ และแรงดันไฟฟ้าที่วัดได้คือ EMF ด้านหลังจริงหรือไม่ คำตอบขึ้นอยู่กับวิธีกำหนดค่าคงที่ EMF ด้านหลัง ไม่ว่าค่าจะเป็นเฟสหรือบรรทัดต่อบรรทัด และไม่ว่าจะเป็นค่าสูงสุดหรือ RMS การทำให้คำจำกัดความเหล่านั้นผิดอาจทำให้การคำนวณง่ายๆ กลายเป็นการตั้งค่าตัวควบคุมที่ไม่ถูกต้องหรือลำดับมอเตอร์ที่ไม่ตรงกัน
คำตอบสั้นๆ คือ: คำนวณ EMF กลับจาก E = เคะ × ω ที่ไหน เคะ คือค่าคงที่ EMF ด้านหลัง และ ω คือความเร็วเชิงมุมเชิงกล ใช้พื้นฐานเฟส/เส้นและพีค/RMS เดียวกันกับค่าคงที่ หากมีเฉพาะ Kv ให้แปลงก่อน หากมอเตอร์อยู่บนม้านั่งแล้ว ให้วัดรูปคลื่นและคำนวณ Ke จากความเร็วที่ทราบ ส่วนด้านล่างแสดงแต่ละวิธี การแปลงหน่วยที่ทำให้เกิดข้อผิดพลาดส่วนใหญ่ และการตรวจสอบที่ควรทำก่อนที่จะปล่อยใบสั่งซื้อ
สูตรหลักและความหมายของแต่ละสัญลักษณ์
สำหรับการคำนวณรอบแรก ให้ใช้รูปแบบเชิงกล:
E เฟสพีค = เคะ เฟสพีค × ω m
นี่ ω m คือ ความเร็วเพลาเป็นเรเดียนต่อวินาที: ω m = 2πn / 60 โดยที่ n เป็นรอบต่อนาที Ke ต้องอยู่ใน V ต่อ ราด/เอส หากแผ่นข้อมูลระบุ Ke เป็น V/kรอบต่อนาที, V/rpm หรือ Kv เป็น rpm/V ให้แปลงค่าก่อนคูณ สมการเดียวกันนี้ใช้ได้กับมอเตอร์ BLDC ทรงสี่เหลี่ยมคางหมูและเครื่อง PM แบบไซน์ซอยด์ แต่การตีความรูปคลื่นเปลี่ยนไป: สำหรับมอเตอร์ทรงสี่เหลี่ยมคางหมู ให้ใช้แอมพลิจูดด้านบนเรียบ สำหรับมอเตอร์ไซน์ซอยด์ ให้ใช้พีคหรือ RMS อย่างสม่ำเสมอ
สำหรับเครื่องไซน์ซอยด์ที่มีการเชื่อมต่อฟลักซ์ที่ทราบ รูปแบบทางกายภาพคือ:
E เฟสพีค = พี × แล m × ω m
โดยที่ p คือจำนวนคู่ขั้วและ แล m คือการเชื่อมโยงฟลักซ์สูงสุดต่อเฟสใน Wb-turns ค่าเฟส RMS คือ E เฟสพีค / √2. สำหรับแรงดันไฟฟ้าไซน์ซอยด์แบบบรรทัดต่อบรรทัด ให้คูณค่า RMS ของเฟสด้วย √3 สำหรับมอเตอร์สี่เหลี่ยมคางหมูหกขั้น ด้านบนเรียบแบบบรรทัดต่อบรรทัดมักจะใกล้เคียงกับสองเท่าของค่าบนแบบแบนของเฟส แต่ยืนยันรูปคลื่นเนื่องจากความสัมพันธ์ที่แน่นอนขึ้นอยู่กับการสับเปลี่ยนและการจัดเรียงขดลวด
| ปริมาณ | สัญลักษณ์ | หน่วย | สิ่งที่ต้องยืนยัน |
|---|---|---|---|
| ความเร็วทางกล | n | rpm | ความเร็วเพลา ไม่ใช่ความถี่ไฟฟ้า |
| ความเร็วเชิงมุม | ω m | rad/s | ω m = 2πn / 60 |
| ค่าคงที่ EMF ย้อนกลับ | เคะ | V/(ราด/วินาที) | เฟสหรือบรรทัดต่อบรรทัด; จุดสูงสุดหรือ RMS |
| เฟสแบ็ค EMF | E ปริญญาเอก | V | ใช้หลักเดียวกับเก |
| EMF ด้านหลังแบบบรรทัดต่อบรรทัด | E นิติศาสตร์มหาบัณฑิต | V | √3 สำหรับ RMS ไซน์ ด้านบนแบนประมาณ 2 เท่าสำหรับทรงสี่เหลี่ยมคางหมู |
| ความถี่ไฟฟ้า | f e | เฮิรตซ์ | f e = พี × เอ็น / 60 |
การแปลงหน่วย Kv, Ke และเอกสารข้อมูลโดยไม่มีข้อผิดพลาดราคาแพง
โดยทั่วไป Kv จะระบุเป็นรอบต่อนาทีต่อโวลต์ สำหรับการคำนวณแบบ DC ที่ไม่มีโหลด ค่าคงที่ EMF ด้านหลังในหน่วย V/(rad/s) คือ:
เคะ = 60 / (2π × Kv) = 9.549 / Kv
ถ้า Kv อยู่ที่ 100 rpm/V Ke จะอยู่ที่ประมาณ 0.0955 V/(rad/s) ที่ 3,000 รอบต่อนาที ω m คือ 314.16 rad/s ดังนั้น EMF ด้านหลังที่คำนวณได้คือประมาณ 30.0 V หากแผ่นข้อมูลกำหนด Kv แบบบรรทัดต่อบรรทัด 30.0 V ดังกล่าวจะเป็นค่าแบบบรรทัดต่อบรรทัด ถ้า Kv เป็นแบบอิงเฟส ก็จะเป็นค่าเฟส ตัวเลขจะเท่ากันก็ต่อเมื่อมีพื้นฐานเหมือนกัน
สำหรับมอเตอร์อุตสาหกรรม Ke มักจะได้รับในหน่วย V/krpm แปลงโดยการหารด้วย 104.72 เพราะ 1,000 rpm เท่ากับ 104.72 rad/s ดังนั้น Ke ของ 12 V/krpm จึงเป็น 0.1146 V/(rad/s) ที่ 1,500 รอบต่อนาที EMF ด้านหลังคือ 0.1146 × 157.08 = 18.0 V บนพื้นฐานเฟส/บรรทัดเดียวกันกับแผ่นข้อมูล
ความเสี่ยงในการซื้อทั่วไปคือซัพพลายเออร์เสนอราคา "Ke = 0.12" โดยไม่มีหน่วย นั่นคือ V/rpm, V/(rad/s), V/krpm, เฟสพีค หรือ RMS แบบเส้นต่อเส้นใช่หรือไม่ ตัวประกอบของ 2 หรือ √3 สามารถซ่อนอยู่ในตัวเลขตัวเดียวนั้นได้ ขอคำจำกัดความเป็นลายลักษณ์อักษร และขอรูปคลื่นและความเร็วในการทดสอบที่ใช้เพื่อให้ได้มา หากมอเตอร์มีจุดประสงค์เพื่อการควบคุมแบบไร้เซ็นเซอร์ ให้ถาม EMF ด้านหลังที่ความเร็วการทำงานขั้นต่ำด้วย ไม่ใช่เฉพาะที่ความเร็วที่กำหนดเท่านั้น
การคำนวณจากมิติทางกายภาพและการเชื่อมโยงฟลักซ์
เมื่อต้นแบบไม่มีเอกสารข้อมูลที่เป็นประโยชน์ การเชื่อมโยงฟลักซ์เป็นเส้นทางที่ตรงที่สุด หากทีมออกแบบทราบจุดเชื่อมต่อฟลักซ์สูงสุดต่อเฟส ให้ใช้ E เฟสพีค = พี × แล m × ω m . ตัวอย่างเช่น p = 4, แลมบ์ m = 0.05 Wb-turns และ n = 1,500 rpm ให้ ω m = 157.08 ราด/วินาที EMF ของเฟสกลับสูงสุดคือ 4 × 0.05 × 157.08 = 31.4 V ค่าเฟส RMS คือ 22.2 V และค่า RMS แบบเส้นต่อเส้นไซน์คือ 38.5 V
หากไม่มีการเชื่อมต่อฟลักซ์แต่ทราบวงจรขดลวดและแม่เหล็ก การคำนวณสามารถสร้างได้จากรอบต่อเฟส ปัจจัยการม้วน ฟลักซ์ช่องว่างอากาศต่อขั้ว และความเร็ว ในทางปฏิบัติ ความไม่แน่นอนในความหนาแน่นของฟลักซ์ของช่องว่างอากาศ ปัจจัยการเรียงซ้อนของชั้นเคลือบ และผลกระทบจากการพันที่ปลายนั้นมีมากพอที่จะถือว่าค่าที่คำนวณได้ถือเป็นค่าประมาณการออกแบบ หมุนตัวอย่าง หมุนด้วยความเร็วที่ปลอดภัย และวัดรูปคลื่น การวัดนั้นยังเป็นวิธีที่เร็วที่สุดในการยืนยันว่ารูปคลื่นที่ต้องการนั้นอยู่ใกล้กับไซนัสซอยด์หรือสี่เหลี่ยมคางหมูมากกว่ากัน สำหรับความเป็นมาเกี่ยวกับการสับเปลี่ยนและพฤติกรรมรูปคลื่น บทความหลักการทำงานของ BLDC เป็นข้อมูลอ้างอิงที่มีประโยชน์
วิธีการวัด: กล้องส่อง สว่าน และการหมุนแบบไม่มีโหลดอย่างปลอดภัย
บนม้านั่งสำรอง ให้ถอดตัวควบคุมออกแล้วหมุนมอเตอร์ด้วยสว่าน เครื่องกลึง หรือมอเตอร์อื่น วัดแรงดันไฟฟ้าแบบเส้นต่อเส้นด้วยโพรบดิฟเฟอเรนเชียลหรืออินพุตออสซิลโลสโคปแบบแยก อย่าใช้เกินพิกัดโหมดทั่วไปของโพรบ และอย่าเชื่อมต่อโพรบออสซิลโลสโคปแบบต่อสายดินเข้ากับบริดจ์สามเฟสที่มีกระแสไฟฟ้า ด้วยความเร็วที่ทราบ ให้จับรูปคลื่นและบันทึกแอมพลิจูดด้านบนเรียบหรือค่าพีคไซน์ซอยด์และค่า RMS ขึ้นอยู่กับประเภทของมอเตอร์
คำนวณ Ke จากแรงดันและความเร็วที่วัดได้: Ke = อี วัด / ω m . จากนั้นตรวจสอบความถี่ไฟฟ้าด้วย f e = p × n / 60 มอเตอร์สี่ขั้วคู่ที่หมุนที่ 1,200 รอบต่อนาทีควรแสดงความถี่ไฟฟ้า 80 เฮิรตซ์ หรือคาบ 12.5 มิลลิวินาที หากความถี่ไม่ถูกต้อง ให้ตรวจสอบจำนวนขั้วหรือความเร็วเพลาจริง หากแอมพลิจูดต่ำกว่าที่คาดไว้ ให้ตรวจสอบการลดทอนของโพรบ การเชื่อมต่อของขดลวด และการวัดเป็นแบบเฟสหรือแบบเส้นต่อเส้น
สำหรับการตรวจสอบการผลิตอย่างรวดเร็ว ให้หมุนด้วยความเร็วคงที่ต่ำ บันทึกแรงดันไฟฟ้าเส้นพีคถึงพีค และเปรียบเทียบกับตัวอย่างที่ทราบดี การดำเนินการนี้ไม่ได้แทนที่การทดสอบมอเตอร์แบบเต็มรูปแบบ แต่จะตรวจจับการเลี้ยวที่ไม่ถูกต้อง เฟสย้อนกลับ และปัญหาแม่เหล็กก่อนที่มอเตอร์จะถึงสายการผลิต รักษาความเร็วในการทดสอบให้ต่ำกว่าความเร็วสูงสุดที่กำหนด และใช้อุปกรณ์ทดสอบที่มีการป้องกัน
เหตุใดแรงดันเทอร์มินัลจึงไม่ใช่ EMF ด้านหลังภายใต้โหลด
เมื่อไม่มีโหลด แรงดันไฟฟ้าที่ขั้วต่อจะใกล้เคียงกับ EMF ด้านหลังเนื่องจากกระแสไฟฟ้ามีขนาดเล็ก ภายใต้โหลด แรงดันไฟฟ้าที่ใช้จะต้องเอาชนะ EMF ย้อนกลับ ความต้านทานตก และอุปนัยลดลง: V เฟส = E เฟส I × R L × di/dt มอเตอร์ที่มีความต้านทานเฟส 0.5 Ω ที่รองรับ 10 A มีความต้านทานลดลง 5 V ก่อนที่จะพิจารณาการสูญเสียตัวเหนี่ยวนำหรืออินเวอร์เตอร์ นั่นคือเหตุผลที่การคำนวณจากบัส DC เพียงอย่างเดียวสามารถเกินความเร็วที่มีอยู่หรือประเมินกระแสที่โหลดที่กำหนดต่ำเกินไป
การทำงานของ PWM เพิ่มอีกชั้นหนึ่ง อินเวอร์เตอร์ใช้แรงดันไฟฟ้าแบบสับ และกระแสกระเพื่อมของมอเตอร์จะขึ้นอยู่กับความถี่ของสวิตช์และความเหนี่ยวนำ ไดโอดตก เวลาตาย และความต้านทานของสายเคเบิลยังช่วยลดแรงดันไฟฟ้าอีกด้วย สำหรับการควบคุมแบบไร้เซนเซอร์ ตัวเปรียบเทียบแบบ Zero-Crossing จะเห็นรูปคลื่นของเทอร์มินัล ไม่ใช่แหล่งกำเนิด EMF ด้านหลังในอุดมคติ ตัวกรองที่ใช้ในการลบสัญญาณรบกวน PWM จะทำให้เกิดการหน่วงเฟส และการหน่วงเวลาจะมีความสำคัญมากขึ้นเมื่อความถี่ไฟฟ้าเพิ่มขึ้น คำนวณ EMF ย้อนกลับที่คาดหวังที่ความเร็วต่ำสุดและสูงสุด จากนั้นตรวจสอบเกณฑ์การเปรียบเทียบและความล่าช้าของตัวกรองเทียบกับค่าเหล่านั้น
นำการคำนวณไปใช้ในการสอบถามเกี่ยวกับมอเตอร์
การสอบถามที่เป็นประโยชน์จะระบุ EMF ย้อนกลับที่ต้องการที่ความเร็วที่กำหนด ช่วงบัส DC พื้นฐานเฟส/เส้น และพิกัดความเผื่อที่ยอมรับได้ ตัวอย่างเช่น: “ที่ 2,400 รอบต่อนาที EMF พีคแบ็คแบบบรรทัดต่อบรรทัดต้องเป็น 42 V ±5% วัดด้วยมอเตอร์ที่ 25 °C และขับเคลื่อนโดยตัวขับเคลื่อนหลักภายนอก” นั่นชัดเจนกว่าการขอ "มอเตอร์ 0.2 Ke" มาก เพราะจะช่วยขจัดความคลุมเครือของหน่วยก่อนที่จะสร้างตัวอย่าง หากมอเตอร์ใช้สำหรับพัดลมหรือระบบระบายความร้อนด้วยอากาศ ให้ระบุกราฟโหลดและความเร็วขั้นต่ำที่ต้องสตาร์ทแบบไร้เซ็นเซอร์ด้วย
สำหรับงานทำความเย็นด้วยอากาศ มอเตอร์ BLDC ของโรเตอร์ภายนอกสามารถทำให้แพ็คเกจกลไกง่ายขึ้น เนื่องจากพัดลมสามารถติดตั้งเข้ากับโรเตอร์ได้โดยตรง ตัวเลือกที่เป็นตัวแทนคือ 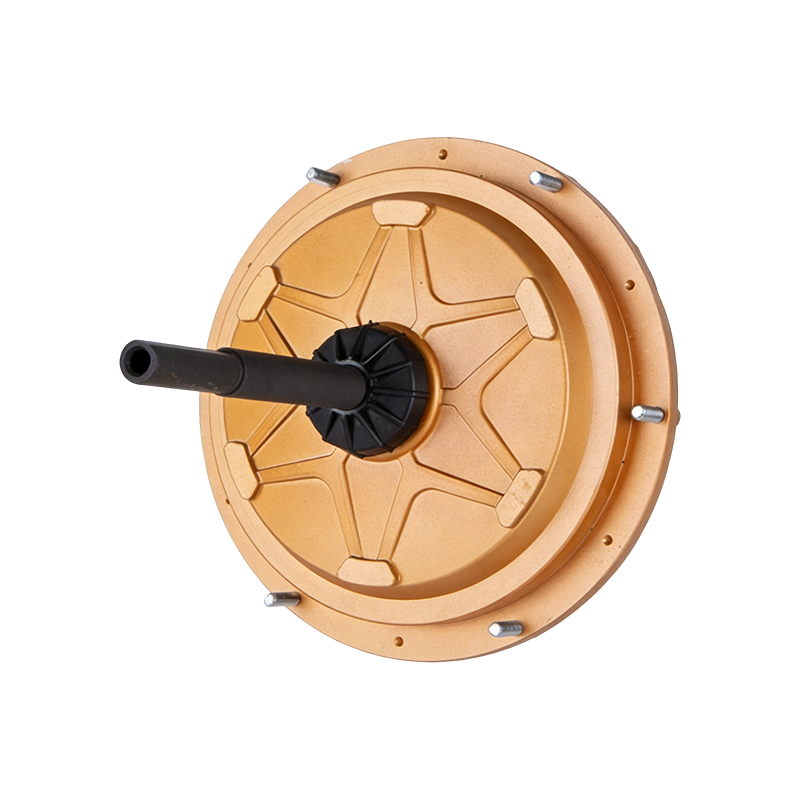 DC149 220V 600W ภายนอก BLDC Air Cooler มอเตอร์ มอเตอร์ BLDC โรเตอร์ภายนอก 220 V 600 W สำหรับเครื่องทำความเย็นแบบเป่าลม ให้การติดตั้งพัดลมโดยตรง การป้องกันระดับ IP55 และการออกแบบที่ไม่ต้องบำรุงรักษาซึ่งเหมาะกับงานทำความเย็นทางอุตสาหกรรม ดูผลิตภัณฑ์ → มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก 600 W สำหรับระบบระบายอากาศขนาดใหญ่ มอเตอร์พัดลม EC อาจเหมาะสมกว่า ที่
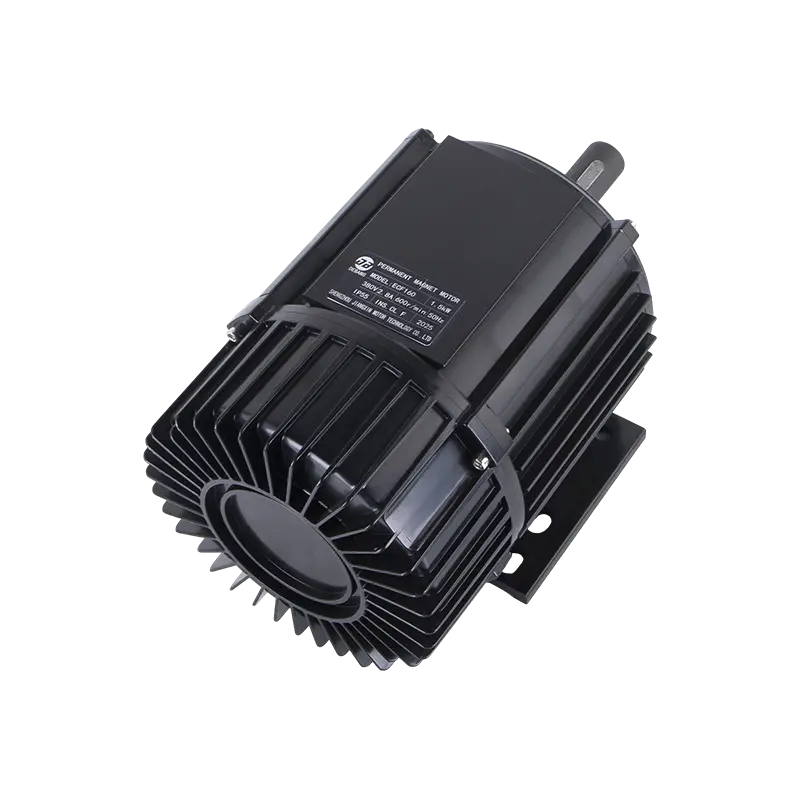 ECF160 380V 1500W มอเตอร์พัดลม EC มอเตอร์พัดลม EC ประสิทธิภาพสูงสำหรับเครื่องทำความเย็นแบบระเหย พร้อมเอาต์พุต 380 V 1500 W, การป้องกัน IP55 และการทำงานที่มีเสียงรบกวนต่ำซึ่งเหมาะกับระบบระบายอากาศขนาดใหญ่ ดูผลิตภัณฑ์ → มอเตอร์พัดลม EC 1,500 W เป็นตัวอย่างหนึ่ง ที่ หน้าสมัครพัดลมอุตสาหกรรม แสดงให้เห็นว่าตระกูลมอเตอร์เหล่านี้แม็ปกับโหลดของพัดลมอย่างไร ใช้การคำนวณ EMF ด้านหลังเพื่อตรวจสอบระยะขอบการควบคุมความเร็วต่ำ ไม่ใช่เฉพาะกำลังพิกัดเท่านั้น
ตัวอย่างการทำงานและการตรวจสอบสภาพขั้นสุดท้าย
ตัวอย่างที่ 1 — การแปลง Kv Kv = 100 รอบต่อนาที/V, n = 3,000 รอบต่อนาที Ke = 9.549 / 100 = 0.0955 V/(rad/s) ω m = 314.16 ราด/วินาที E = 30.0 V บนพื้นฐานเดียวกับ Kv ถ้า Kv เป็น line-to-line ผลลัพธ์จะเป็น line-to-line
ตัวอย่างที่ 2 — แผ่นข้อมูล Ke Ke = 0.12 V/(rad/s) จุดสูงสุดแบบบรรทัดต่อบรรทัด, n = 3,000 รอบต่อนาที อี LL,พีค = 0.12 × 314.16 = 37.7 V สำหรับบัส 48 V ขอบในอุดมคติคือประมาณ 10.3 V ก่อนที่ตัวต้านทานและอินเวอร์เตอร์จะลดลง
ตัวอย่างที่ 3 - การเชื่อมโยงฟลักซ์ พี = 4, แลมบ์ m = 0.05 Wb-turn, n = 1,500 รอบต่อนาที อี เฟสพีค = 31.4 V, E เฟส,rms = 22.2 V และ E LL, RMS = 38.5 V สำหรับเครื่องไซน์ซอยด์
ก่อนที่จะยอมรับผลลัพธ์ ให้รันรายการตรวจสอบนี้:
- เขียนว่าแรงดันไฟฟ้าเป็นแบบเฟสหรือแบบเส้นต่อเส้น
- เขียนว่าค่าเป็นจุดสูงสุด จุดสูงสุดถึงจุดสูงสุด หรือ RMS
- แปลงความเร็วเป็น rad/s เชิงกล ไม่ใช่ rad/s แบบไฟฟ้า
- แปลง Ke เป็น V/(rad/s) และคงค่าพื้นฐานเดิม
- ตรวจสอบผลลัพธ์โดยเทียบกับการวัดขณะไม่มีโหลดที่ความเร็วต่ำ
- ปล่อยให้แรงดันไฟฟ้าเผื่อไว้สำหรับความต้านทาน ตัวเหนี่ยวนำ ไดโอด และความล่าช้าในการควบคุม
การวัดขั้นสุดท้ายนั้นเป็นขั้นตอนที่มีค่าที่สุด EMF ด้านหลังที่คำนวณได้จะดีเท่ากับคำจำกัดความของหน่วยเท่านั้น รูปคลื่นที่วัดได้ที่ความเร็วที่ทราบจะทำให้เฟส ขั้ว และรูปคลื่นเกิดข้อผิดพลาดทันที
ที่เกี่ยวข้อง สินค้า
 พร้อมปรับแต่ง
ผลิตภัณฑ์มอเตอร์ของคุณ?
เราเป็นผู้ผลิตมอเตอร์มืออาชีพที่ให้กำลังที่ทรงพลัง มีเสถียรภาพ และมีประสิทธิภาพ แกนหลักสำหรับทุกอุตสาหกรรมผ่านงานฝีมือที่มีความแม่นยำและนวัตกรรม
ติดต่อเรา
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 วอทส์แอพ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 ที่อยู่บริษัท
ลิขสิทธิ์ © by Shengzhou Jiangxin Motor Technology Co., Ltd. สงวนลิขสิทธิ์.
ขายส่งผู้ผลิตมอเตอร์พัดลมอุตสาหกรรม