เลขที่ 8 ถนน Duxiu San เมือง Ganlin เมือง Shengzhou เมือง Shaoxing จังหวัดเจ้อเจียงประเทศจีน
หมวดหมู่ข่าว
หมวดหมู่สินค้า
วิธีสร้างมอเตอร์ BLDC: หลักการหลักและสถาปัตยกรรมระบบ
วิธีสร้างมอเตอร์ BLDC เกี่ยวข้องกับการสร้างมอเตอร์กระแสตรงไร้แปรงถ่านจากระบบย่อยหลัก 5 ระบบ ได้แก่ สเตเตอร์ที่มีเฟสคอยล์ทองแดงแบบพันแผล ชุดโรเตอร์ที่มีแม่เหล็กถาวร ระบบเซ็นเซอร์ตำแหน่ง (เซ็นเซอร์ฮอลล์เอฟเฟกต์หรือการตรวจจับ EMF ด้านหลัง) ตัวควบคุมความเร็วอิเล็กทรอนิกส์แบบสามเฟส (ไดรเวอร์ ESC หรือ BLDC) และตัวเรือนเชิงกลที่จัดตำแหน่งและรองรับชุดหมุนและชุดประกอบที่อยู่นิ่ง อ มอเตอร์พัดลมระบายความร้อน BLDC เป็นมอเตอร์กระแสตรงไร้แปรงถ่านที่เลือกและกำหนดค่ามาโดยเฉพาะสำหรับการทำงานของพัดลมระบายความร้อนด้วยอากาศแบบระเหย โดยมีข้อกำหนดการออกแบบเบื้องต้น ใช้พลังงานต่ำ (18 ถึง 55 วัตต์) การทำงานที่เงียบ ประสิทธิภาพสูงที่ความเร็วพัดลมต่ำถึงปานกลาง และความน่าเชื่อถือเหนือการทำงานต่อเนื่องหลายชั่วโมงในแต่ละวันในสภาวะที่มีความชื้น อ มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก (เรียกอีกอย่างว่ามอเตอร์ BLDC ที่มีโรเตอร์ภายนอกหรือโรเตอร์ภายนอก) ใช้โครงสร้างที่โรเตอร์แม่เหล็กถาวรหมุนรอบด้านนอกของสเตเตอร์ที่อยู่นิ่ง แทนที่จะหมุนอยู่ข้างใน ซึ่งเป็นสถาปัตยกรรมในอุดมคติสำหรับการใช้งานพัดลมที่ขับเคลื่อนโดยตรง เนื่องจากชุดใบพัดลมติดตั้งโดยตรงกับขอบโรเตอร์ด้านนอกที่มีเส้นผ่านศูนย์กลางขนาดใหญ่โดยไม่ต้องใช้กระปุกเกียร์หรือข้อต่อ คู่มือฉบับสมบูรณ์นี้ครอบคลุมทฤษฎีทางวิศวกรรมฉบับเต็ม ขั้นตอนการก่อสร้างเชิงปฏิบัติ และเกณฑ์การคัดเลือกเฉพาะการใช้งานสำหรับทั้งสามหัวข้อ
วิธีสร้างมอเตอร์ BLDC: หลักการหลักและสถาปัตยกรรมระบบ
ความเข้าใจ วิธีสร้างมอเตอร์ BLDC เริ่มต้นด้วยการทำความเข้าใจว่าเหตุใดจึงมีมอเตอร์กระแสตรงแบบไร้แปรงถ่าน และความแตกต่างโดยพื้นฐานจากมอเตอร์กระแสตรงแบบมีแปรงถ่านที่ซื้อมาแทนที่ มอเตอร์กระแสตรงแบบมีแปรงถ่านใช้แปรงคาร์บอนทางกายภาพที่กดกับวงแหวนสับเปลี่ยนที่กำลังหมุนเพื่อเปลี่ยนทิศทางของกระแสในขดลวดโรเตอร์ในขณะที่มอเตอร์หมุน กลไกการสลับสับเปลี่ยนนี้สร้างแรงเสียดทาน สร้างความร้อน ทำให้เกิดสัญญาณรบกวนทางไฟฟ้า และเสื่อมสภาพเมื่อเวลาผ่านไปเนื่องจากแปรงถ่านสึกกร่อนและพื้นผิวตัวสับเปลี่ยนเสื่อมสภาพ มอเตอร์ BLDC กำจัดทั้งแปรงและตัวสับเปลี่ยนโดยการวางแม่เหล็กถาวรไว้บนโรเตอร์และขดลวดบนสเตเตอร์ และใช้สวิตช์อิเล็กทรอนิกส์ (ตัวควบคุม BLDC) เพื่อสับเปลี่ยนกระแสแทนการสัมผัสทางกล
ผลที่ได้คือมอเตอร์ที่มี ไม่มีการสวมใส่พื้นผิวสัมผัส มีประสิทธิภาพสูงขึ้นอย่างเห็นได้ชัด (โดยทั่วไป 85 ถึง 95% เทียบกับ 60 ถึง 85% สำหรับมอเตอร์แบบมีแปรงถ่าน ), เสียงรบกวนที่ต่ำกว่ามาก, ความหนาแน่นของพลังงานที่สูงขึ้น (กำลังมากขึ้นต่อมวลมอเตอร์หนึ่งกิโลกรัม) และอายุการใช้งานที่วัดได้ในพันชั่วโมงแทนที่จะเป็นร้อย ข้อดีเหล่านี้อธิบายว่าทำไมมอเตอร์ BLDC จึงแทนที่มอเตอร์แบบมีแปรงในการใช้งานตั้งแต่ฮาร์ดไดรฟ์ของคอมพิวเตอร์และระบบขับเคลื่อนด้วยโดรน ไปจนถึงเครื่องซักผ้า และที่สำคัญสำหรับบทความนี้คือพัดลมระบายความร้อนด้วยอากาศสำหรับที่อยู่อาศัยและเชิงพาณิชย์
สเตเตอร์
แกนนิ่งที่แบกคอยล์ทองแดงแบบพันแผล สเตเตอร์จะสร้างสนามแม่เหล็กที่กำลังหมุนเมื่อกระแสไฟสามเฟสถูกจ่ายให้กับขดลวดในลำดับที่ถูกต้อง การเคลือบสเตเตอร์ทำจากเหล็กซิลิกอนเพื่อลดการสูญเสียกระแสไหลวน
โรเตอร์
ชุดประกอบแบบหมุนได้ซึ่งมีแม่เหล็กถาวรนีโอไดเมียมหรือเฟอร์ไรต์ โรเตอร์จะเคลื่อนที่ตามสนามแม่เหล็กที่กำลังหมุนซึ่งสร้างโดยสเตเตอร์ ทำให้เกิดการหมุนเชิงกล ในการออกแบบโรเตอร์ด้านนอก โรเตอร์จะล้อมรอบสเตเตอร์
เซ็นเซอร์ฮอลล์
เซ็นเซอร์ฮอลล์เอฟเฟกต์สามตัวซึ่งวางตำแหน่งห่างกัน 120 องศาจะตรวจจับตำแหน่งแม่เหล็กของโรเตอร์และรายงานไปยังตัวควบคุม ตัวควบคุมใช้ข้อมูลตำแหน่งนี้เพื่อจ่ายพลังงานให้กับเฟสของคอยล์สเตเตอร์ที่ถูกต้องตามลำดับ เพื่อรักษาการหมุนให้ราบรื่น
คอนโทรลเลอร์
ตัวควบคุมความเร็วแบบอิเล็กทรอนิกส์จะอ่านสัญญาณเซ็นเซอร์ฮอลล์และขับเคลื่อน MOSFET กำลัง 6 ตัวในวงจรบริดจ์สามเฟสเพื่อจ่ายแรงดันไฟฟ้าให้กับขดลวดสเตเตอร์ในลำดับการเปลี่ยนที่ถูกต้อง การควบคุม PWM ปรับความเร็ว
การสร้างมอเตอร์ BLDC: กระบวนการประกอบทีละขั้นตอน
ขั้นตอนต่อไปนี้จะอธิบาย วิธีสร้างมอเตอร์ BLDC จากส่วนประกอบหลัก ครอบคลุมทั้งการกำหนดค่าโรเตอร์ด้านใน (แบบดั้งเดิม) และโรเตอร์ด้านนอก การกำหนดค่าโรเตอร์ด้านนอกมีรายละเอียดโดยเฉพาะเนื่องจากเป็นการออกแบบที่โดดเด่น มอเตอร์พัดลมระบายความร้อน BLDC และ มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก การใช้งาน
- ขั้นตอนที่ 1: ออกแบบกองการเคลือบสเตเตอร์ สเตเตอร์ถูกสร้างขึ้นจากชั้นเคลือบเหล็กซิลิคอนบาง ๆ (โดยทั่วไป หนา 0.35 ถึง 0.5 มม ) ต่อเข้ากับฟันและรูปทรงร่องที่ต้องการ สำหรับสเตเตอร์แบบ 12 สล็อต (รูปแบบทั่วไปสำหรับมอเตอร์ BLDC 4 ขั้วหรือ 8 ขั้ว) จะมีการจัดเรียง 12 สล็อตในรัศมีรอบๆ รูตรงกลาง ความสูงของปึกการเคลือบจะกำหนดความยาวแกนของมอเตอร์และเป็นสัดส่วนกับกำลังที่ส่งออก แต่ละช่องจะยึดขดลวดสามเฟสไว้หนึ่งเฟส
- ขั้นตอนที่ 2: ม้วนขดลวดสเตเตอร์ ลวดแม่เหล็กทองแดง (หุ้มฉนวนเคลือบฟัน) พันรอบฟันสเตเตอร์แต่ละซี่ตามจำนวนรอบที่ระบุ สำหรับมอเตอร์สามเฟส ช่องคอยล์ 12 ช่องจะถูกพันในรูปแบบ A-B-C-A-B-C ซ้ำ โดยแต่ละเฟสประกอบด้วยชุดคอยล์ 4 ชุดที่เชื่อมต่อแบบอนุกรมหรือขนาน ขึ้นอยู่กับแรงดันมอเตอร์และคุณลักษณะกระแสที่ต้องการ เกจสายไฟเป็นตัวกำหนดพิกัดกระแสไฟ: สายไฟที่หนากว่าจะรับกระแสไฟฟ้าได้มากกว่า แต่ต้องใช้พื้นที่มากขึ้นในแต่ละช่อง ลวดเกจทั่วไปสำหรับมอเตอร์ BLDC ขนาดเล็ก (30 ถึง 300 วัตต์) มีตั้งแต่ เส้นผ่านศูนย์กลาง 0.3 มม. ถึง 1.2 มม .
- ขั้นตอนที่ 3: ป้องกันและยึดขดลวดให้แน่น หลังจากการพันขดลวดสเตเตอร์จะต้องถูกแยกทางไฟฟ้าจากแกนเหล็กซิลิกอนและยึดแน่นด้วยกลไก ซึ่งสามารถทำได้โดยการใช้ฉนวนกระสวยหรือแผ่นรองร่องก่อนทำการพัน จากนั้นจึงทำให้สเตเตอร์ของแผลมีสุญญากาศด้วยน้ำยาเคลือบเงา (โดยทั่วไปคือโพลีเอสเตอร์หรืออีพอกซีเรซิน) แล้วนำไปบ่มในเตาอบที่ 120 ถึง 150 องศาเซลเซียส . น้ำยาเคลือบเงาจะล็อคขดลวดให้เข้าที่ ปรับปรุงการถ่ายเทความร้อนจากคอยล์ไปยังตัวสเตเตอร์ และปกป้องฉนวนลวดเคลือบจากความเสียหายทางกลและความชื้น
- ขั้นตอนที่ 4: สร้างชุดประกอบโรเตอร์ สำหรับมอเตอร์ BLDC ของโรเตอร์ตัวนอก โรเตอร์ประกอบด้วยถ้วยเหล็กหรือเปลือกที่มีแม่เหล็กถาวรยึดติดกับเส้นรอบวงด้านใน แม่เหล็กถูกจัดเรียงสลับขั้วเหนือ-ใต้รอบๆ ผนังด้านใน โดยจำนวนขั้วแม่เหล็กเป็นอัตราส่วนเฉพาะกับจำนวนช่องสเตเตอร์ สำหรับสเตเตอร์แบบ 12 ช่อง จำนวนขั้วทั่วไปคือ 8 ขั้ว (12N8P), 10 ขั้ว (12N10P) หรือ 14 ขั้ว (12N14P) แต่ละขั้วเป็นแม่เหล็กส่วนโค้งที่แยกจากกันซึ่งยึดติดกับเปลือกโรเตอร์ด้วยกาวที่มีโครงสร้าง (โดยทั่วไปคืออีพอกซีอุณหภูมิสูงที่จัดอยู่ในประเภท 150 องศาเซลเซียส หรือสูงกว่า)
- ขั้นตอนที่ 5: ติดตั้งเซ็นเซอร์เอฟเฟกต์ Hall เซ็นเซอร์เอฟเฟกต์ฮอลล์สามตัววางอยู่บนตัวสเตเตอร์ที่ ห่างกัน 120 องศาไฟฟ้า (สำหรับมอเตอร์ 4 ขั้ว ระยะห่างทางกายภาพคือ 60 องศาเชิงกล สำหรับมอเตอร์ 8 ขั้ว ระยะห่างทางกายภาพคือ 30 องศาเชิงกล) เซ็นเซอร์ตรวจจับสนามแม่เหล็กของแม่เหล็กโรเตอร์ขณะที่แม่เหล็กเคลื่อนผ่าน สร้างสัญญาณดิจิตอล (สูงหรือต่ำ) ซึ่งการรวมกันจะเข้ารหัสตำแหน่งของโรเตอร์ใน 6 สถานะที่แตกต่างกันต่อการปฏิวัติทางไฟฟ้า สัญญาณเหล่านี้เชื่อมต่อกับคอนโทรลเลอร์ผ่านชุดสายไฟ 5 เส้น (กราวด์ทั่วไป, แหล่งจ่ายไฟ 5V และสายสัญญาณสามเส้น)
- ขั้นตอนที่ 6: ประกอบตัวเรือนกล สเตเตอร์ถูกกดเข้าหรือยึดเข้ากับตัวเรือนรองรับเพลากลาง เปลือกโรเตอร์ติดตั้งอยู่บนตลับลูกปืนที่มีความแม่นยำ (โดยทั่วไปแล้วจะมีตลับลูกปืนเม็ดกลมร่องลึกที่มีฉนวนป้องกันสองตัว) ซึ่งช่วยให้หมุนรอบสเตเตอร์ได้อย่างราบรื่น พรีโหลดและการวางแนวของตลับลูกปืนมีความสำคัญอย่างยิ่งต่อการทำงานที่เงียบและอายุการใช้งานที่ยาวนาน พรีโหลดที่มากเกินไปทำให้เกิดการสึกหรอของตลับลูกปืนอย่างรวดเร็ว ในขณะที่พรีโหลดไม่เพียงพอทำให้เกิดการเล่นในแนวแกนที่ทำให้เกิดการสั่นสะเทือนและเสียงรบกวน
- ขั้นตอนที่ 7: สร้างและเชื่อมต่อคอนโทรลเลอร์ BLDC ตัวควบคุมบริดจ์สามเฟส (ไม่ว่าจะเป็นวงจรแยกที่สร้างด้วย MOSFET ไดรเวอร์เกต และไมโครคอนโทรลเลอร์ หรือ IC ตัวควบคุม BLDC ในตัว เช่น Allegro A4960, Texas Instruments DRV8305 หรือ STMicroelectronics L6234) เชื่อมต่อกับลีดของเฟสมอเตอร์สามตัวและสัญญาณเซ็นเซอร์ฮอลล์ ตัวควบคุมจะตีความสถานะของเซ็นเซอร์ Hall และสลับ MOSFET ในลำดับการเปลี่ยนหกขั้นตอนเพื่อขับเคลื่อนมอเตอร์ โดยทั่วไปความถี่ PWM จะตั้งไว้ที่ 16 ถึง 32 กิโลเฮิร์ตซ์ เพื่อการสลับเสียงที่ไม่ได้ยินอย่างเงียบๆ
พารามิเตอร์การออกแบบที่สำคัญเมื่อสร้างมอเตอร์ BLDC
เมื่อออกแบบหรือสร้างมอเตอร์ BLDC ตั้งแต่เริ่มต้น จะต้องคำนวณพารามิเตอร์ต่อไปนี้และปรับสมดุลซึ่งกันและกัน:
| พารามิเตอร์ | ช่วงทั่วไป | ผลของการเพิ่มขึ้น | ผลของการลดลง |
|---|---|---|---|
| จำนวนช่องสเตเตอร์ | 9, 12, 18, 24 | แรงบิดนุ่มนวลขึ้น ฟันเฟืองลดลง | คดเคี้ยวง่ายขึ้น แรงบิดฟันเฟืองมากขึ้น |
| จำนวนขั้วโรเตอร์ | 4, 8, 10, 14 | ความหนาแน่นของแรงบิดที่สูงขึ้น, RPM สูงสุดที่ต่ำกว่า | RPM สูงสุดที่สูงขึ้น ความหนาแน่นของแรงบิดลดลง |
| การหมุนของขดลวดต่อขดลวด | 5 ถึง 80 รอบ | Kv ที่สูงขึ้น (ความเร็วที่สูงขึ้นที่แรงดันไฟฟ้าเดียวกัน) | Kv ต่ำกว่า (แรงบิดมากขึ้น ความเร็วต่ำลง) |
| เกจลวด (เส้นผ่านศูนย์กลาง) | 0.3 มม. ถึง 1.5 มม | ความต้านทานต่ำ ความจุกระแสไฟฟ้าสูงขึ้น | ความต้านทานสูงกว่า ความร้อนมากกว่าที่กระแสเท่ากัน |
| ช่องว่างอากาศ (โรเตอร์ถึงสเตเตอร์) | 0.3 มม. ถึง 1.5 มม | ลดการมีเพศสัมพันธ์แม่เหล็ก ประสิทธิภาพลดลง | คัปปลิ้งแม่เหล็กดีขึ้น เสี่ยงต่อการสัมผัส |
| เกรดแม่เหล็ก | N35 ถึง N52 (NdFeB) | ความหนาแน่นของฟลักซ์ที่สูงขึ้น ประสิทธิภาพที่ดีขึ้น | ต้นทุนที่ต่ำกว่า ความต้านทานความร้อนลดลง |
| ความยาวกอง (ตามแนวแกน) | 10 มม. ถึง 100 มม | แรงบิดและกำลังที่สูงกว่า | กะทัดรัดกว่า เบากว่า และใช้พลังงานน้อยกว่า |
การจัดอันดับ Kv: การทำความเข้าใจค่าคงที่ความเร็ว
Kv (ค่าคงที่ความเร็ว) เป็นข้อกำหนดเดี่ยวที่สำคัญที่สุดสำหรับการกำหนดคุณลักษณะความเร็วและแรงบิดของมอเตอร์ BLDC Kv หมายถึงจำนวนรอบต่อนาที (RPM) ที่มอเตอร์หมุนสำหรับแต่ละโวลต์ที่จ่ายให้กับขั้วต่อมอเตอร์เมื่อไม่ได้โหลด มอเตอร์ที่มีค่า Kv 500 รอบต่อนาที/วี ทำงานที่ 5,000 RPM เมื่อจ่ายไฟ 10 โวลต์ (ไม่โหลด) มอเตอร์ที่มีค่า Kv 100 รอบต่อนาที/วี วิ่งที่ความเร็วเพียง 1,000 รอบต่อนาทีที่ 10 โวลต์ แต่สร้างแรงบิดได้มากกว่าตามสัดส่วน
สำหรับมอเตอร์ Air Cooler BLDC ที่ทำงานโดยตรงจากแหล่งจ่ายไฟ AC 230V (แก้ไขเป็นจุดสูงสุดประมาณ 325V DC หรือควบคุมให้เป็นแรงดันไฟฟ้า DC ที่ต่ำกว่าโดยแหล่งจ่ายไฟ) ต้องเลือก Kv เพื่อให้มอเตอร์ทำงานที่ความเร็วพัดลมเป้าหมายที่แรงดันไฟฟ้าที่มีอยู่ ความเร็วพัดลม 350 RPM จากแหล่งจ่ายไฟ 24V DC ที่มีการควบคุมต้องใช้ Kv โดยประมาณ 350 หารด้วย 24 หรือประมาณ 15 RPM/V ซึ่งทำได้โดยใช้การหมุนวนมากขึ้น และเป็นลักษณะของมอเตอร์พัดลมโรเตอร์ตัวนอกที่มีแรงบิดสูงและความเร็วต่ำ
มอเตอร์ BLDC ของเครื่องทำความเย็นด้วยอากาศ: เหตุใดเทคโนโลยี BLDC จึงเข้ามาแทนที่มอเตอร์เหนี่ยวนำที่ใช้ตัวเก็บประจุในเครื่องทำความเย็นด้วยอากาศ
ที่ มอเตอร์พัดลมระบายความร้อน BLDC แสดงให้เห็นถึงการอัพเกรดทางเทคโนโลยีที่สำคัญจากมอเตอร์เหนี่ยวนำเฟสเดียวที่ทำงานด้วยคาปาซิเตอร์ ซึ่งครองตลาดเครื่องทำความเย็นแบบระเหยสำหรับที่อยู่อาศัยและเชิงพาณิชย์มานานหลายทศวรรษ การทำความเข้าใจว่าเหตุใดการเปลี่ยนแปลงนี้จึงเกิดขึ้นจำเป็นต้องเปรียบเทียบเทคโนโลยีทั้งสองในทุกมิติประสิทธิภาพที่เกี่ยวข้อง
มอเตอร์เหนี่ยวนำการทำงานของตัวเก็บประจุ
- การใช้พลังงาน: 50 ถึง 85 วัตต์ สำหรับพัดลมแอร์คูลเลอร์มาตรฐานหน้าที่
- ประสิทธิภาพ: 40 ถึง 60% ตลอดช่วงความเร็วการทำงาน
- การควบคุมความเร็ว: 2 ถึง 3 ขั้นตอนแยกกันผ่านการสลับก๊อกน้ำที่คดเคี้ยว
- ตัวประกอบกำลัง: 0.5 ถึง 0.65 (ต้องใช้ตัวเก็บประจุในการสตาร์ทและทำงาน)
- ความร้อนที่เกิดขึ้น: สูง โดยต้องมีการระบายอากาศของโครงมอเตอร์อย่างเพียงพอ
- อายุการใช้งาน: 2,000 ถึง 5,000 ชั่วโมงก่อนที่ตลับลูกปืนหรือขดลวดจะเสียหาย
- เสียงรบกวน: ฮัมของมอเตอร์ปานกลางถึงสูงจากสนามแม่เหล็กสเตเตอร์ที่ 50/60 Hz
มอเตอร์พัดลมระบายความร้อน BLDC
- การใช้พลังงาน: 18 to 45 watts สำหรับหน้าที่การไหลเวียนของอากาศที่เท่ากัน (ลดลง 50 ถึง 65%)
- ประสิทธิภาพ: 85 ถึง 95% ตลอดช่วงความเร็วการทำงาน
- การควบคุมความเร็ว: แปรผันอย่างต่อเนื่อง จาก 0 ถึง 100% ผ่าน PWM
- ตัวประกอบกำลัง: 0.95 ถึง 0.99 (ไม่ต้องใช้ตัวเก็บประจุ ใกล้เอกภาพ PF)
- ความร้อนที่เกิดขึ้น: ต่ำมาก ตัวมอเตอร์แทบจะไม่อุ่นเมื่อสัมผัสในการทำงานปกติ
- อายุการใช้งาน: 10,000 ถึง 30,000 ชั่วโมง ด้วยตลับลูกปืนซีลคุณภาพ
- เสียงรบกวน: เสียงรบกวนที่เงียบมากและเด่นคือเสียงพัดลมตามหลักอากาศพลศาสตร์ ไม่ใช่เสียงมอเตอร์
การประหยัดพลังงาน: กรณีทางการเงินสำหรับการอัพเกรดเป็นมอเตอร์ BLDC ระบายความร้อนด้วยอากาศ
ที่ energy savings from replacing a conventional induction motor with an Air Cooler BLDC motor are substantial and produce meaningful reductions in electricity bills over the motor's operating life. A typical calculation:
- การใช้พลังงานมอเตอร์ทั่วไป: กำลังไฟต่อเนื่อง 75 วัตต์ระหว่างการทำงานทำความเย็น
- การใช้พลังงานมอเตอร์ BLDC: 30 วัตต์เพื่อการไหลเวียนของอากาศที่เท่ากัน
- เวลาทำการรายวัน: 10 ชั่วโมง (การใช้งานสภาพอากาศร้อนโดยทั่วไป)
- ประหยัดพลังงานต่อวัน: (75 ลบ 30) วัตต์ x 10 ชั่วโมง = 0.45 กิโลวัตต์ชั่วโมงต่อวัน
- ประหยัดตามฤดูกาล (5 เดือน): 0.45 kWh x 150 วัน = 67.5 กิโลวัตต์ชั่วโมงต่อฤดูกาล
- ประหยัดต้นทุนเพียง $0.15/kWh: ประมาณ $10.00 ต่อฤดูกาลต่อตู้แช่เย็น . สำหรับบ้านที่มีเครื่องทำความเย็น 3 เครื่องตลอดฤดูร้อน การประหยัดโดยรวมต่อปีจะอยู่ที่ประมาณ $30 ต่อปี ในไฟฟ้าเพียงอย่างเดียว
ในตลาดที่มีอัตราค่าไฟฟ้าที่สูงขึ้น (ยุโรป สหราชอาณาจักร บางส่วนของเอเชีย) หรือในการใช้งานเชิงพาณิชย์ที่มีเครื่องทำความเย็นแบบอากาศหลายตัวใช้เวลานานกว่านั้น กรณีทางเศรษฐกิจสำหรับมอเตอร์ Air Cooler BLDC จะยิ่งแข็งแกร่งยิ่งขึ้น พื้นโรงงานที่มีเครื่องทำความเย็น 20 เครื่องทำงาน 16 ชั่วโมงต่อวันช่วยประหยัดได้ประมาณหนึ่ง 4,320 กิโลวัตต์ชั่วโมงต่อฤดูกาล จากการอัพเกรดเทคโนโลยีเดียวกัน ซึ่งแสดงถึงการลดต้นทุนการดำเนินงานอย่างมีนัยสำคัญ
ข้อมูลจำเพาะทางไฟฟ้าของมอเตอร์ BLDC และข้อกำหนดด้านพาวเวอร์ซัพพลาย
ชุดมอเตอร์พัดลมระบายความร้อนด้วยอากาศ BLDC สำหรับเครื่องทำความเย็นด้วยอากาศในที่พักอาศัยมีจำหน่ายในรูปแบบระบบไฟฟ้าหลักสองแบบ:
- โมดูลมอเตอร์ BLDC อินพุต AC: ที่ motor and its dedicated controller board are sold as an integrated assembly that connects directly to the 230V AC (or 120V AC in North America) mains supply. The controller's power supply section converts AC to the internal DC bus voltage (typically 12V to 48V DC) that drives the BLDC motor. The user simply connects the 230V AC supply and receives a complete variable-speed motor output. These modules are the simplest to retrofit into existing air cooler enclosures and are the most common format in the retail and OEM market.
- มอเตอร์ BLDC อินพุต DC: ที่ motor requires a separate DC power supply (typically 12V, 24V, or 48V DC). This configuration is used in solar-powered air coolers where the DC supply comes directly from photovoltaic panels or a battery bank, and in applications where the DC bus is already available from an existing power system. A มอเตอร์ระบายความร้อนด้วยอากาศ 24V DC BLDC อัตรากำลัง 30 ถึง 50 วัตต์ เป็นข้อกำหนดทั่วไปที่สุดสำหรับเครื่องทำความเย็นแบบระเหยพลังงานแสงอาทิตย์ในการใช้งานนอกกริดในชนบทและเกษตรกรรม
มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก: หลักการออกแบบโรเตอร์ด้านนอกและการบูรณาการพัดลม
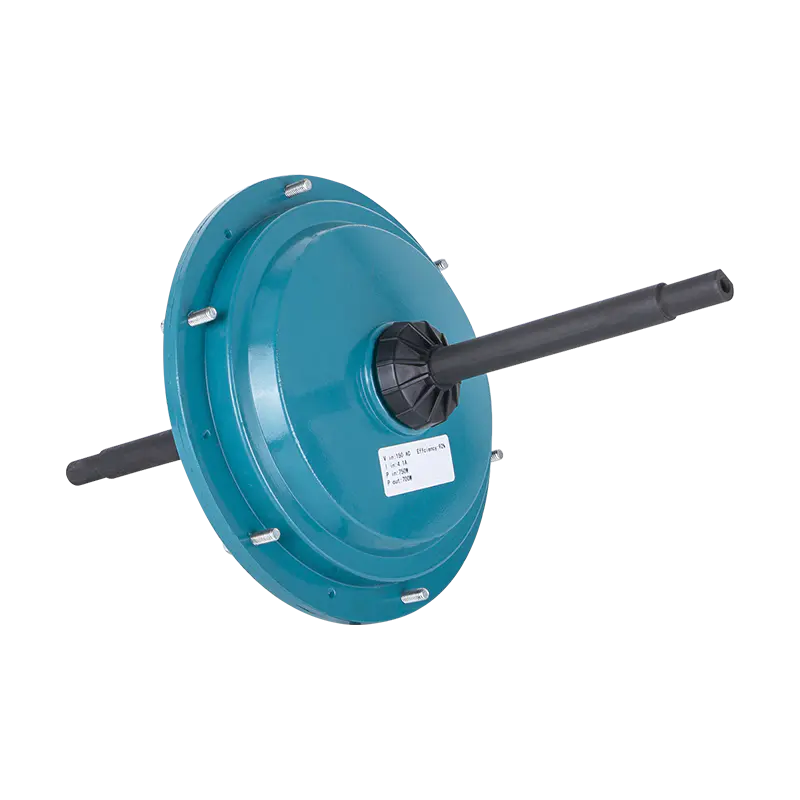
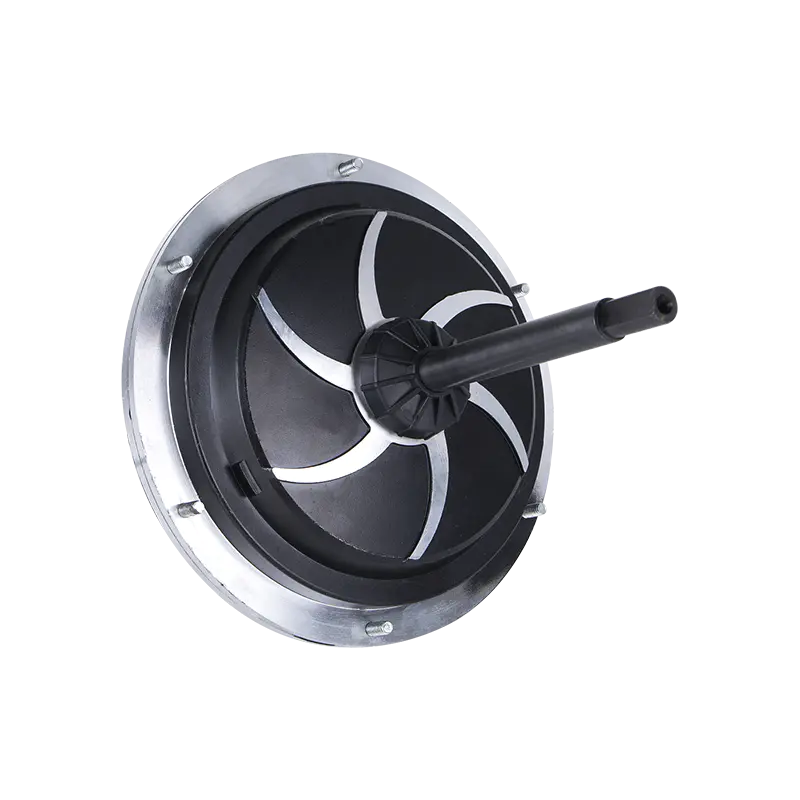
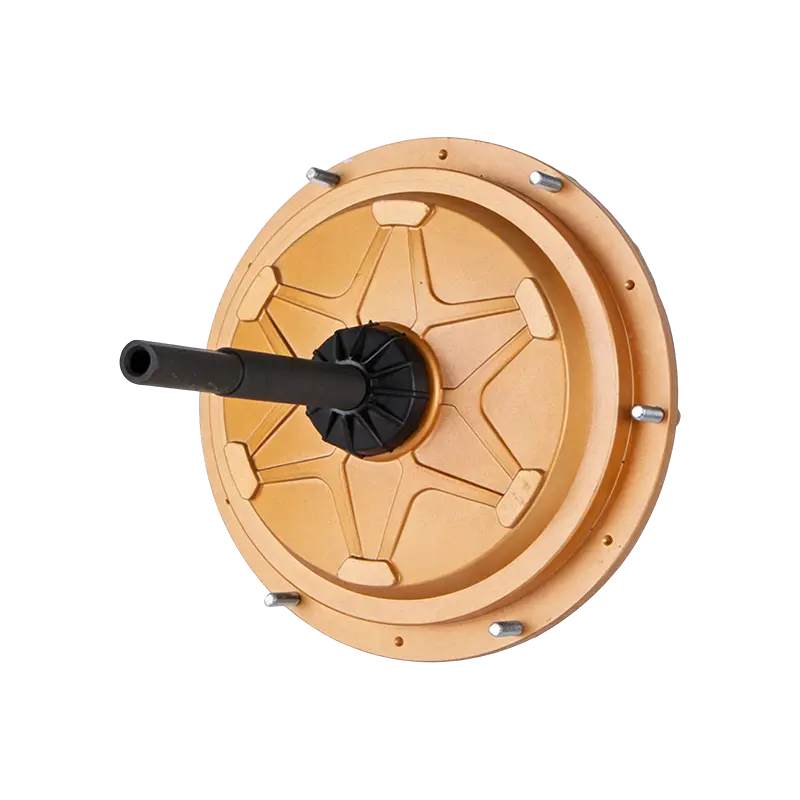
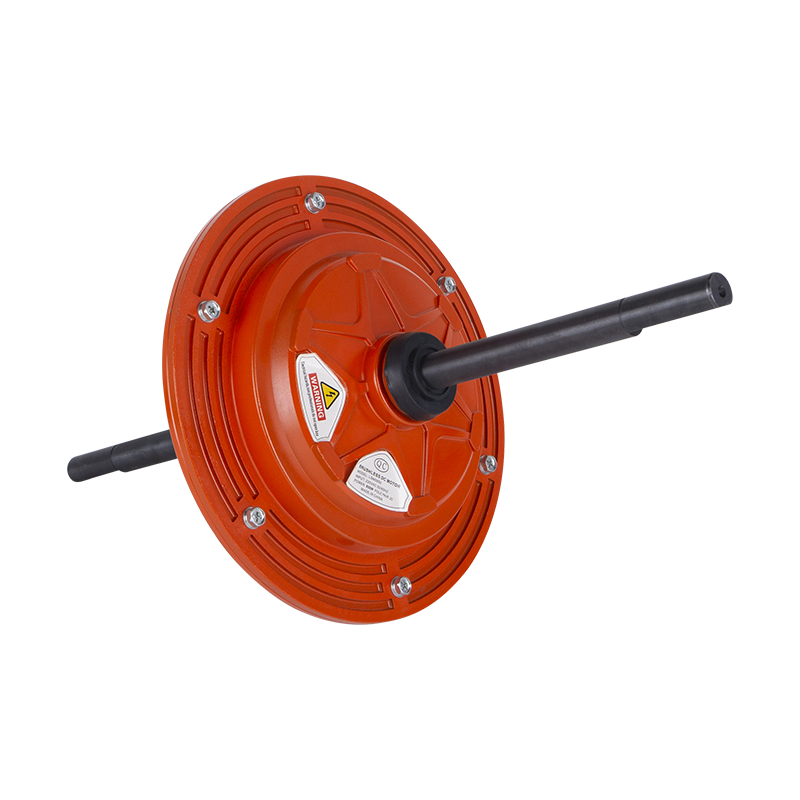
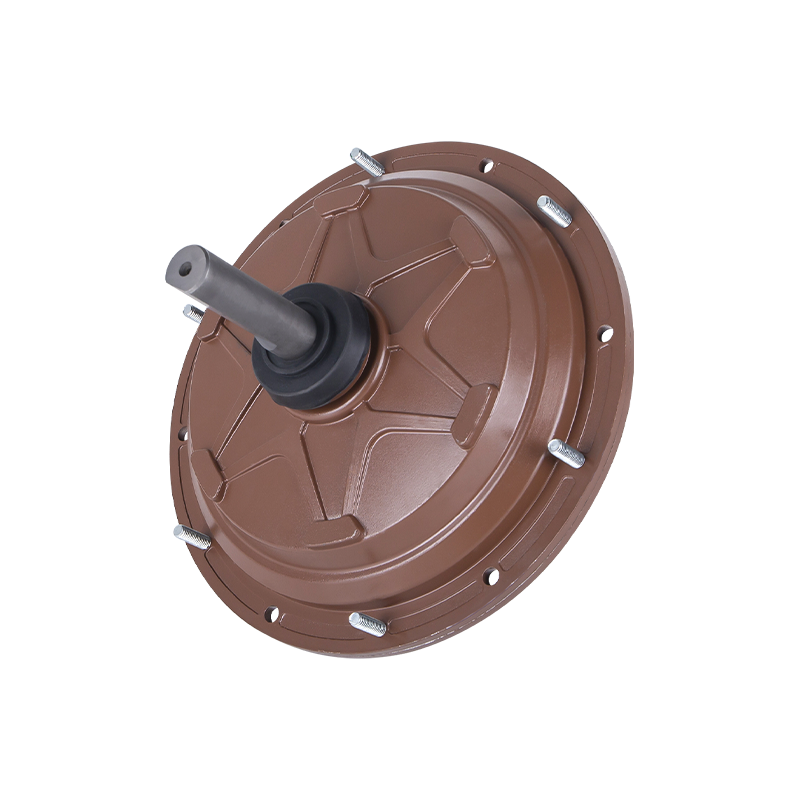
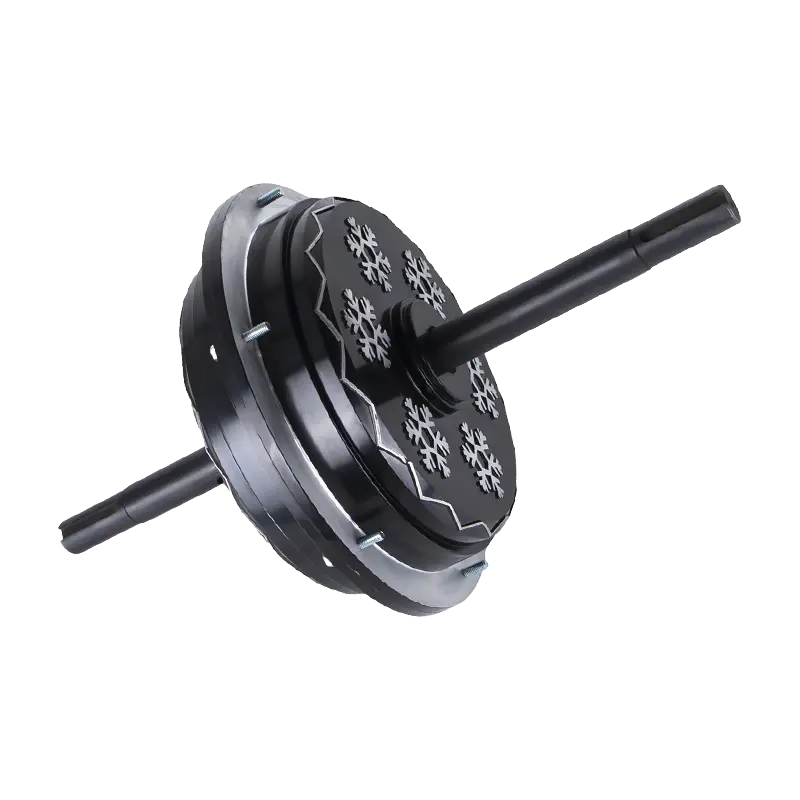
ที่ External BLDC Air Cooler Motor (outer-rotor or external-rotor BLDC motor) is the optimal motor architecture for direct-drive fan applications, and its adoption in the air cooler industry represents not just an energy efficiency improvement but a fundamental mechanical simplification. In an outer-rotor design, the permanent magnet rotor is a bell-shaped or cup-shaped assembly that rotates around the outside of the stationary stator. The fan blades are attached directly to the outer face of the rotor bell, converting the motor and fan into a single integrated rotating assembly.
เหตุใดสถาปัตยกรรม Outer-Rotor จึงเหมาะอย่างยิ่งสำหรับการใช้งานกับพัดลม
01
ข้อได้เปรียบเส้นผ่านศูนย์กลางขนาดใหญ่
ที่ outer rotor's large diameter provides a large moment of inertia and a large torque arm for the fan blade attachment points. This allows the fan to be driven with lower force (torque) at the blade roots, reducing mechanical stress on the mounting interface.
02
ไม่จำเป็นต้องใช้กล่องเกียร์
พัดลมไอเย็นทำงานที่ 200 ถึง 800 รอบต่อนาที ซึ่งอยู่ภายในช่วงความเร็วเอาท์พุตโดยตรงของมอเตอร์ BLDC ที่มีโรเตอร์ด้านนอก ไม่จำเป็นต้องใช้กระปุกเกียร์ลดความเร็ว ซึ่งช่วยลดเสียงเกียร์ การสูญเสียประสิทธิภาพของเกียร์ (โดยทั่วไปคือ 2 ถึง 8%) และจุดขัดข้องทางกลไก
03
เรขาคณิตการระบายความร้อนด้วยตนเอง
ที่ rotating outer shell of the motor acts as a centrifugal fan in itself, drawing air through the stator from the open end and exhausting it radially. This self-generated airflow provides continuous cooling of the stator windings without any additional cooling provisions.
04
โปรไฟล์แนวแกนขนาดกะทัดรัด
ที่ outer-rotor motor has a relatively short axial (length) dimension relative to its diameter. For an air cooler fan, where the motor must fit within the depth of the fan shroud without protruding excessively, this pancake-like form factor is ideal.
วิธีสร้างมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก: รายละเอียดการก่อสร้าง
การสร้างมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกจากส่วนประกอบต่างจากโครงสร้างของโรเตอร์ภายในในหลายๆ ด้านที่สำคัญ รายละเอียดต่อไปนี้ครอบคลุมถึงความแตกต่างและความท้าทายเฉพาะของการสร้างโรเตอร์ด้านนอก:
- สเตเตอร์ geometry for outer-rotor configuration: ในมอเตอร์โรเตอร์ตัวนอก ฟันสเตเตอร์จะชี้ออกไปในแนวรัศมีด้านนอกมากกว่าเข้าด้านใน การเคลือบสเตเตอร์มีรูตรงกลางสำหรับรองรับเพลาและฟันที่ชี้ออกไปด้านนอกซึ่งมีขดลวดพันอยู่ ขั้นตอนการพันจะยากกว่าเล็กน้อยสำหรับสเตเตอร์โรเตอร์ด้านนอก เนื่องจากฟันจะชี้ออกจากศูนย์กลาง และขดลวดจะต้องพันรอบฟันแต่ละซี่ทีละซี่ แทนที่จะสอดเข้าไปในช่องดังเช่นการออกแบบโรเตอร์ด้านใน มีการใช้เครื่องม้วนขดลวดอัตโนมัติในการผลิต การไขลานแบบแมนนวลต้องใช้จิ๊กคอยล์ขนาดเล็กสำหรับฟันแต่ละซี่
- โรเตอร์ bell construction: ที่ rotor bell (or cup) for an External BLDC Air Cooler Motor is typically a deep-drawn steel shell, though aluminium castings or injection-moulded high-temperature plastic with steel inserts are used in some low-cost designs. The inner circumference of the bell must be machined to a precise cylindrical bore dimension that sets the air gap (the space between the inner surface of the magnets and the outer tips of the stator teeth). This air gap must be 0.3 ถึง 0.8 มม สำหรับมอเตอร์ระบายความร้อนด้วยอากาศขนาดเล็กทั่วไป ได้รับการดูแลอย่างแม่นยำรอบเส้นรอบวงทั้งหมด เพื่อป้องกันแรงดึงแม่เหล็กไม่สม่ำเสมอซึ่งจะทำให้เกิดการสั่นสะเทือน
- พันธะแม่เหล็กในกระดิ่งโรเตอร์: ที่ arc-segment permanent magnets (typically N42 ถึง N48 เผา NdFeB สำหรับมอเตอร์สมรรถนะสูง หรือฮาร์ดเฟอร์ไรต์สำหรับมอเตอร์ทำความเย็นที่คุ้มต้นทุน) จะถูกเชื่อมติดกับผนังด้านในของกระดิ่งโรเตอร์ด้วยอีพอกซีที่มีโครงสร้าง ก่อนที่จะทำการติด แม่เหล็กจะต้องถูกจัดเรียงในรูปแบบขั้วที่ถูกต้อง (สลับ N-S) และยึดไว้กับฟิกซ์เจอร์ในขณะที่กาวแข็งตัว วงแหวนยึดที่ทำจากสเตนเลสสตีลที่ไม่ใช่แม่เหล็กหรือเทปเสริมใยแก้วจะถูกพันไว้รอบด้านนอกของกระดิ่งโรเตอร์หลังจากการติดด้วยแม่เหล็ก เพื่อให้การกักเก็บเชิงกลต่อแรงเหวี่ยงหนีศูนย์ที่กระทำกับแม่เหล็กที่ความเร็วการทำงานสูงสุด
- บูรณาการใบพัดลม: ที่ fan blade assembly of the air cooler (typically a multi-blade axial fan or a paddle fan, depending on the cooler design) is attached to the outer face of the rotor bell. In factory-built External BLDC Air Cooler Motor units, the fan blades are directly moulded or cast as part of the rotor bell casting, creating a single piece that serves as both rotor and fan impeller. In retrofit or modular designs, the fan hub attaches to the rotor bell via bolt flanges or a spline interface, with the bolt circle diameter and pitch matched to the specific fan hub specification.
- การเลือกตลับลูกปืนสำหรับสภาพแวดล้อมที่เปียก: เครื่องทำความเย็นด้วยอากาศทำงานในสภาวะที่มีความชื้นโดยการออกแบบ (กลไกการทำความเย็นเกี่ยวข้องกับการระเหยของน้ำจากแผ่นเปียก) มอเตอร์ทำความเย็นด้วยอากาศ BLDC ภายนอกสัมผัสกับสภาพแวดล้อมที่ชื้นนี้ และอาจถูกน้ำกระเซ็นจากระบบจ่ายน้ำด้วย ตลับลูกปืนสำหรับมอเตอร์ BLDC ระบายความร้อนด้วยอากาศควรจะเป็น ตลับลูกปืนแบบปิดผนึกชนิด 2RS (ซีลยางทั้งสองด้าน) มีจารบีป้องกันสนิมพิกัดสำหรับการใช้งานในสภาวะชื้น แบริ่งแบบปิดผนึกเหล่านี้ป้องกันความชื้นเข้าไปในร่องน้ำของแบริ่งและรักษาการหล่อลื่นแม้หลังจากใช้งานหลายปีในสภาพแวดล้อมที่ชื้นโดยไม่ต้องเติมจาระบี
ข้อมูลจำเพาะของมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกตามขนาดคูลเลอร์
ข้อมูลจำเพาะของมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกจะจับคู่กับความจุการไหลของอากาศของเครื่องทำความเย็นด้วยลมเป็นหลัก โดยวัดเป็นลูกบาศก์เมตรต่อชั่วโมง (ลบ.ม./ชม.) หรือลูกบาศก์ฟุตต่อนาที (CFM) ตารางต่อไปนี้แสดงข้อกำหนดเฉพาะของมอเตอร์สำหรับเครื่องทำความเย็นขนาดต่างๆ:
| ประเภทคูลเลอร์ | การไหลของอากาศ (ลบ.ม./ชม.) | กำลังมอเตอร์ | ช่วงความเร็ว | โรเตอร์ Diameter | แรงดันไฟฟ้า |
|---|---|---|---|---|---|
| เครื่องทำความเย็นตั้งโต๊ะส่วนตัว | 150 ถึง 300 ลบ.ม./ชม | 12 ถึง 18 วัตต์ | 600 ถึง 1,200 รอบต่อนาที | 80 ถึง 120 มม | 12V หรือ 24V DC |
| เครื่องทำความเย็นสำหรับห้องขนาดเล็ก (20 ถึง 40 ตร.ม.) | 1,000 ถึง 2,000 ลบ.ม./ชม | 18 ถึง 30 วัตต์ | 350 ถึง 900 รอบต่อนาที | 150 ถึง 200 มม | 230V AC หรือ 24V DC |
| เครื่องทำความเย็นห้องขนาดกลาง (40 ถึง 80 ตร.ม.) | 3,000 ถึง 5,000 ลบ.ม./ชม | 30 ถึง 50 วัตต์ | 300 ถึง 750 รอบต่อนาที | 200 ถึง 280 มม | 230V AC หรือ 48V DC |
| เครื่องทำความเย็นเชิงพาณิชย์/อุตสาหกรรม | 8,000 ถึง 20,000 ลบ.ม./ชม | 100 ถึง 250 วัตต์ | 200 ถึง 500 รอบต่อนาที | 350 ถึง 500 มม | 230V หรือ 415V AC |
ตัวควบคุมมอเตอร์ BLDC: สมองอิเล็กทรอนิกส์เบื้องหลังการทำงานแบบไร้แปรงถ่าน
การอภิปรายเกี่ยวกับวิธีการสร้างระบบมอเตอร์ BLDC จะไม่สมบูรณ์หากไม่มีการระบุตัวควบคุม เนื่องจากมอเตอร์ BLDC ไม่สามารถทำงานได้หากไม่มีวงจรสับเปลี่ยนทางอิเล็กทรอนิกส์ มอเตอร์และตัวควบคุมต้องพึ่งพาร่วมกัน: ประสิทธิภาพของมอเตอร์ในการให้บริการจะขึ้นอยู่กับคุณภาพ ความซับซ้อน และการจับคู่ตัวควบคุมกับมอเตอร์โดยสิ้นเชิง
การเปลี่ยนหกขั้นตอน: ลำดับการทำงานขั้นพื้นฐาน
ที่ standard BLDC motor controller operates on six-step (or trapezoidal) commutation. At any moment during motor operation, two of the three phase windings are energised and the third is left floating. The six-step sequence works as follows:
- ขั้นตอนที่ 1: เฟส A บวก, เฟส B ลบ, เฟส C ลอยตัว กระแสไหลจาก A ไป B ผ่านสเตเตอร์ สร้างแรงแม่เหล็กที่ดึงดูดขั้วแม่เหล็กโรเตอร์ที่ใกล้ที่สุดไปยังช่องว่างฟันที่มีพลังงาน
- ขั้นตอนที่ 2: เฟส A บวก, เฟส B ลอยตัว, เฟส C ลบ เซ็นเซอร์ฮอลล์ตรวจพบว่าโรเตอร์ได้ย้ายไปที่ตำแหน่งถัดไปแล้ว และตัวควบคุมจะสลับไปที่การรวมเฟสใหม่นี้ ซึ่งจะทำให้สนามแม่เหล็กหมุนเร็วขึ้น 60 องศาไฟฟ้า
- ขั้นตอนที่ 3 ถึง 6: ที่ pattern continues through the remaining four phase combinations: B positive/C negative, B positive/A negative, C positive/A negative, and C positive/B negative. Each step advances the rotating field by 60 electrical degrees, and six steps complete one full electrical revolution (which corresponds to one full mechanical revolution divided by the number of pole pairs).
ลำดับหกขั้นตอนนี้จะทำซ้ำในอัตราเท่ากับความถี่ไฟฟ้าของมอเตอร์ มอเตอร์ 8 ขั้ว (4 ขั้วคู่) หมุนที่ 750 RPM มีความถี่ไฟฟ้า 750 RPM x 4 คู่หารด้วย 60 วินาที = 50 เฮิรตซ์ . คอนโทรลเลอร์จะสลับสถานะการเปลี่ยนที่ 6 เท่าของความถี่นี้ หรือ 300 ครั้งต่อวินาที ซึ่งไมโครคอนโทรลเลอร์ภายในไดรเวอร์ BLDC จัดการได้อย่างง่ายดาย
การเปลี่ยนรูปไซนัสกับหกขั้นตอน: ความราบรื่นและการลดเสียงรบกวน
สำหรับการใช้งานเครื่องทำความเย็นด้วยอากาศที่การทำงานเงียบมีความสำคัญสูง การเปลี่ยนทิศทางแบบไซนูซอยด์ (การควบคุมภาคสนาม, FOC) ให้การปรับปรุงที่สำคัญมากกว่าการเปลี่ยนแบบหกขั้นตอนพื้นฐาน แทนที่จะสลับอย่างกะทันหันระหว่างการรวมเฟสที่ไม่ต่อเนื่อง การควบคุมไซน์ซอยด์จะใช้กระแสคลื่นไซน์ที่เปลี่ยนแปลงอย่างราบรื่นไปยังทั้งสามเฟสพร้อมๆ กัน ทำให้เกิดสนามแม่เหล็กที่หมุนอย่างต่อเนื่องแทนที่จะเป็นแบบขั้น ผลลัพธ์ที่ได้คือแรงบิดกระเพื่อมและเสียงรบกวนของมอเตอร์ลดลงอย่างมาก
โดยทั่วไปตัวควบคุมมอเตอร์ BLDC ของ Air Cooler BLDC ระดับพรีเมียมที่ใช้การควบคุม FOC แบบไซน์จะช่วยลดเสียงรบกวนของมอเตอร์ที่ได้ยินได้ 5 ถึง 15 เดซิเบล (เอ) เมื่อเปรียบเทียบกับตัวควบคุมหกขั้นตอนที่ขับเคลื่อนมอเตอร์ตัวเดียวกัน ซึ่งถือเป็นความแตกต่างที่สำคัญมากเมื่อพิจารณาว่าการลดลง 10 dB ถือว่าดังประมาณครึ่งหนึ่ง สำหรับเครื่องทำความเย็นด้วยอากาศในห้องนอนหรือเครื่องทำความเย็นในสำนักงานที่มีความไวต่อเสียงสูงที่สุด แนะนำให้ใช้ตัวควบคุมไซน์ซอยด์ แม้ว่าจะมีราคาสูงกว่าไดรเวอร์หกขั้นตอนธรรมดาก็ตาม
การเลือกและติดตั้งมอเตอร์ BLDC ระบายความร้อนด้วยอากาศ: คำแนะนำที่เป็นประโยชน์สำหรับ OEM และช่างติดตั้งเพิ่ม
ไม่ว่าคุณจะเป็นผู้ผลิตอุปกรณ์ดั้งเดิมของเครื่องทำความเย็นด้วยลม (OEM) ที่ระบุมอเตอร์สำหรับกลุ่มผลิตภัณฑ์ใหม่ หรือผู้ใช้ปลายทางในการติดตั้งเครื่องทำความเย็นด้วยอากาศที่มีอยู่ด้วยมอเตอร์ BLDC Air Cooler ภายนอกเพื่อลดการใช้พลังงาน คำแนะนำในทางปฏิบัติต่อไปนี้จะครอบคลุมข้อควรพิจารณาในการเลือกและการติดตั้งที่สำคัญ
การจับคู่กำลังของมอเตอร์กับข้อกำหนดการไหลเวียนของอากาศที่เย็นลง
ที่ motor power must be sufficient to drive the fan at the required airflow against the system's static pressure resistance (the resistance of the wet pads, ductwork, and other airflow restrictions). For a residential evaporative air cooler, the typical total system resistance is 5 ถึง 20 ปาสคาล และพัดลมจะต้องเอาชนะแรงต้านนี้ไปพร้อมๆ กับการไหลเวียนของอากาศตามที่ต้องการ
ตามแนวทางปฏิบัติในการกำหนดขนาด: ทุกๆ 1,000 ลบ.ม./ชม. ของการไหลของอากาศที่ต้องการต่อแรงดันสถิตรวม 10 ปาสคาล มอเตอร์ต้องใช้ประมาณ กำลังเพลา 5 ถึง 8 วัตต์ . หารด้วยประสิทธิภาพของมอเตอร์ (โดยทั่วไปคือ 85 ถึง 90% สำหรับมอเตอร์ BLDC ที่มีคุณภาพ) จะให้กำลังไฟฟ้าอินพุตที่ต้องการ เครื่องทำความเย็นขนาด 3,000 ลบ.ม./ชม. เทียบกับ 15 Pascal ต้องใช้กำลังเพลาประมาณ 45 ถึง 72 วัตต์ ซึ่งหมายความว่า มอเตอร์ BLDC 50 ถึง 80 วัตต์ มีความเหมาะสมเมื่อคำนึงถึงประสิทธิภาพของมอเตอร์
รายการตรวจสอบการติดตั้งสำหรับชุดติดตั้งเพิ่มมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก
เมื่อทำการติดตั้งเครื่องทำความเย็นด้วยลมที่มีอยู่ด้วยมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอก ให้ตรวจสอบสิ่งต่อไปนี้ก่อนสั่งซื้อมอเตอร์ทดแทน:
- เส้นผ่านศูนย์กลางดุมพัดลมและวงกลมโบลต์: วัดส่วนต่อประสานพัดลมฮับที่มีอยู่อย่างแม่นยำ หน้าแปลนกระดิ่งโรเตอร์ของมอเตอร์ BLDC จะต้องตรงกับเส้นผ่านศูนย์กลางวงกลมโบลต์ดุมพัดลมและระยะห่างของโบลต์ที่มีอยู่ หรือต้องใช้แผ่นอะแดปเตอร์ที่เข้ากันได้
- อินเตอร์เฟซการติดตั้งมอเตอร์: วัดขนาดโครงยึดมอเตอร์ที่มีอยู่ (รูปแบบรูยึด เส้นผ่านศูนย์กลางเพลา หากมี) โครงสร้างสเตเตอร์ของมอเตอร์ BLDC จะต้องพอดีกับโครงยึดที่มีอยู่ หรือต้องประกอบโครงยึดอะแดปเตอร์
- ความลึกในการติดตั้งที่มีอยู่: วัดความลึกของแกนที่มีอยู่ในผ้าห่อศพพัดลมจากระนาบใบพัดลมถึงผนังด้านหลังของผ้าห่อศพ ขนาดแกนของมอเตอร์ BLDC (ความสูงของปึกบวกความลึกของกระดิ่งโรเตอร์) จะต้องพอดีภายในช่องว่างนี้อย่างน้อย ระยะห่าง 10 มม ไปจนถึงผนังด้านหลัง
- ทิศทางการหมุน: ตรวจสอบทิศทางการหมุนของพัดลมที่ต้องการ (ตามเข็มนาฬิกาหรือทวนเข็มนาฬิกาเมื่อมองจากด้านหน้า) มอเตอร์ BLDC สามารถย้อนกลับได้โดยการสลับลีดสองเฟสจากสามเฟสใดๆ หรือโดยพารามิเตอร์การกำหนดค่าในเฟิร์มแวร์ตัวควบคุม ตรวจสอบให้แน่ใจว่าการเปลี่ยนทิศทางการรองรับมอเตอร์และตัวควบคุมเปลี่ยนหากตัวทำความเย็นเดิมมีฟังก์ชันการถอยหลัง
- การเชื่อมต่อไฟฟ้าหลัก: ที่ BLDC motor module's AC input must be connected with proper earthing, with cable cross-section appropriate for the motor's rated current, and with an appropriately rated upstream circuit breaker. For motors below 100 watts, a 6-amp miniature circuit breaker is standard; for larger commercial motors up to 500 watts, a 10-amp MCB is appropriate.
คำถามที่พบบ่อยเกี่ยวกับมอเตอร์ BLDC และการใช้งานระบบระบายความร้อนด้วยอากาศ
คุณจะสร้างมอเตอร์ BLDC ที่บ้านหรือในเวิร์กช็อปได้อย่างไร
การสร้างมอเตอร์ BLDC ตั้งแต่เริ่มต้นต้องใช้วัสดุและเครื่องมือดังต่อไปนี้: แผ่นเคลือบเหล็กซิลิคอน (สำหรับการเจาะหรือการเคลือบสเตเตอร์ด้วยการตัดด้วยเลเซอร์), ลวดแม่เหล็กทองแดงในเกจที่ต้องการ, สารเคลือบเงาฉนวน, แม่เหล็กถาวรนีโอไดเมียมหรือเฟอร์ไรต์ในรูปทรงส่วนโค้งที่ต้องการ, ตลับลูกปืนเม็ดกลมร่องลึกปิดผนึกสองตัวที่มีรูเจาะและเส้นผ่านศูนย์กลางภายนอกที่ต้องการ, กระดิ่งโรเตอร์ที่ทำจากเหล็กหรืออะลูมิเนียม (กลึงหรือประดิษฐ์), วงจรขับ BLDC ที่ใช้ไมโครคอนโทรลเลอร์ (หรือ BLDC เชิงพาณิชย์ โมดูลตัวควบคุม) และเซ็นเซอร์เอฟเฟกต์ฮอลล์ (Allegro A3144 หรือที่คล้ายกัน) การเคลือบสเตเตอร์จะซ้อนกันและเชื่อม ขดลวดถูกพัน ส่วนประกอบถูกเคลือบด้วยวานิช แม่เหล็กถูกยึดติดในกระดิ่งโรเตอร์ แบริ่งถูกกดเข้าไป และตัวควบคุมเชื่อมต่ออยู่ เครื่องมือที่ใช้งานได้จริงขั้นต่ำ ได้แก่ เครื่องเจาะ เครื่องกลึง (สำหรับรูตัวเรือนแบริ่ง) จิ๊กไขลาน อุปกรณ์ชุบสูญญากาศ และมัลติมิเตอร์ การสร้างมอเตอร์ Air Cooler BLDC คุณภาพสูงที่เทียบเท่ากับคุณภาพเชิงพาณิชย์ต้องใช้เครื่องจักรที่มีความแม่นยำ และเป็นโครงการของผู้ผลิตมืออาชีพหรือขั้นสูงตามความเป็นจริง ไม่ใช่งานสร้างสุดสัปดาห์ธรรมดาๆ
อะไรคือความแตกต่างระหว่างมอเตอร์ BLDC ในโรเตอร์และโรเตอร์ภายนอกสำหรับการใช้งานระบบระบายความร้อนด้วยอากาศ?
มอเตอร์ BLDC ภายใน (หรือโรเตอร์ภายใน) มีโรเตอร์แม่เหล็กถาวรหมุนอยู่ภายในสเตเตอร์ การออกแบบนี้สร้าง RPM ที่สูงขึ้นและเป็นที่ต้องการสำหรับการใช้งานที่ต้องการการลดความเร็วผ่านการเปลี่ยนเกียร์ มอเตอร์ทำความเย็นด้วยอากาศ BLDC ภายนอก (โรเตอร์ด้านนอก) มีโรเตอร์หมุนอยู่ด้านนอกสเตเตอร์ ซึ่งให้เส้นผ่านศูนย์กลางโรเตอร์ที่ใหญ่ขึ้นสำหรับการติดพัดลมโดยตรง มีคู่ขั้วมากขึ้นสำหรับความเร็วการขับเคลื่อนโดยตรงที่ต่ำกว่า และความสามารถในการติดตั้งพัดลมเข้ากับขอบโรเตอร์โดยตรงโดยไม่ต้องใช้กระปุกเกียร์ สำหรับพัดลมไอเย็นที่ทำงานที่ 200 ถึง 900 รอบต่อนาที การออกแบบโรเตอร์ด้านนอกเป็นที่ต้องการอย่างชัดเจน เนื่องจากสามารถบรรลุความเร็วต่ำเหล่านี้ได้โดยตรง โดยไม่มีเสียงรบกวน การสูญเสีย และความซับซ้อนของกระปุกเกียร์ทด
มอเตอร์ Air Cooler BLDC ประหยัดพลังงานได้เท่าใดเมื่อเทียบกับมอเตอร์ทั่วไป
โดยทั่วไปแล้วมอเตอร์ Air Cooler BLDC จะช่วยประหยัด 50 ถึง 65% ของพลังงานไฟฟ้า ใช้โดยมอเตอร์เหนี่ยวนำที่ทำงานด้วยคาปาซิเตอร์ทั่วไปที่เทียบเท่ากันเพื่อหน้าที่การไหลเวียนของอากาศที่เท่ากัน มอเตอร์ทั่วไปที่ใช้กำลังไฟ 75 วัตต์จะถูกแทนที่ด้วยมอเตอร์ BLDC ที่ใช้พลังงาน 25 ถึง 35 วัตต์สำหรับการไหลเวียนของอากาศทำความเย็นเท่าเดิม ในช่วงฤดูทำความเย็น 5 เดือนโดยใช้งาน 10 ชั่วโมงต่อวัน ซึ่งช่วยประหยัดพลังงานไฟฟ้าได้ประมาณ 60 ถึง 75 kWh ต่อเครื่องทำความเย็นหนึ่งเครื่อง นอกจากการประหยัดพลังงานโดยตรงแล้ว การสร้างความร้อนที่ลดลงของมอเตอร์ BLDC ยังหมายความว่าภายในตัวทำความเย็นมีอุณหภูมิคงที่ต่ำลง ซึ่งช่วยปรับปรุงประสิทธิภาพของกระบวนการทำความเย็นด้วยการระเหยน้ำเล็กน้อย และยืดอายุการใช้งานของชิ้นส่วนอิเล็กทรอนิกส์ทั้งหมดภายในตู้ทำความเย็น
การกำหนดค่าเซ็นเซอร์ Hall ใดที่ใช้ในมอเตอร์ BLDC
ใช้มอเตอร์ BLDC มาตรฐาน เซ็นเซอร์ฮอลล์เอฟเฟกต์สามตัว ตำแหน่งที่ ห่างกัน 120 องศาไฟฟ้า รอบเส้นรอบวงสเตเตอร์ สำหรับมอเตอร์ที่มี 8 ขั้ว (4 ขั้วคู่) เซ็นเซอร์จะอยู่ในตำแหน่ง ห่างกัน 30 องศากล (เนื่องจาก 120 องศาไฟฟ้าหารด้วย 4 คู่ขั้วจะเท่ากับ 30 องศาทางกล) เซ็นเซอร์ตรวจจับการเปลี่ยนแปลงขั้วของแม่เหล็กโรเตอร์ขณะที่แม่เหล็กเคลื่อนผ่าน โดยแต่ละตัวจะสร้างสัญญาณไบนารีสูงหรือต่ำ เซ็นเซอร์ทั้งสามตัวรวมกันสร้างสัญญาณที่เป็นไปได้รวมกัน 8 แบบ โดย 6 แบบเป็นสถานะการสับเปลี่ยนที่ถูกต้อง โดย 2 แบบรวมกัน (สูงและต่ำทั้งหมด) เป็นสภาวะความผิดปกติ ตัวควบคุมจะอ่านสถานะที่ถูกต้อง 6 สถานะนี้ และเลือกรูปแบบการเพิ่มพลังงานเฟสที่สอดคล้องกันจากตารางค้นหาที่จัดเก็บไว้ในเฟิร์มแวร์ โดยเลื่อนไปตามลำดับการเปลี่ยนหกขั้นตอนในขณะที่โรเตอร์หมุน
มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกสามารถทำงานได้โดยไม่มีเซ็นเซอร์ Hall หรือไม่
ใช่. มอเตอร์ทำความเย็นด้วยอากาศ BLDC ภายนอกสามารถทำงานได้โดยใช้การควบคุมแบบไร้เซ็นเซอร์ โดยตัวควบคุมจะตรวจจับตำแหน่งโรเตอร์โดยการตรวจสอบ back-EMF (แรงแม่เหล็กไฟฟ้าด้านหลัง) ที่เกิดขึ้นในการพันเฟสของมอเตอร์ที่ไม่ได้รับพลังงาน แทนที่จะใช้เซ็นเซอร์ฮอลล์ การควบคุมแบบไร้เซนเซอร์ Back-EMF ช่วยลดเซนเซอร์ Hall และชุดสายไฟ ซึ่งช่วยลดจำนวนส่วนประกอบ ต้นทุน และจุดความล้มเหลวที่อาจเกิดขึ้น ข้อจำกัดของการควบคุมแบบไร้เซนเซอร์คือ ไม่สามารถสตาร์ทมอเตอร์จากส่วนที่เหลือได้อย่างน่าเชื่อถือโดยใช้ back-EMF เพียงอย่างเดียว (เนื่องจากไม่มี back-EMF ที่ความเร็วเป็นศูนย์) ตัวควบคุมแบบไร้เซนเซอร์จะแก้ไขปัญหานี้โดยใช้ลำดับการเริ่มต้นระบบแบบวงรอบเปิด (ลำดับการสับเปลี่ยนคงที่ที่หมุนมอเตอร์ไปที่ความเร็วต่ำสุด) ก่อนที่จะสลับไปใช้การควบคุมแบบไร้เซนเซอร์แบบ back-EMF สำหรับการใช้งานระบบระบายความร้อนด้วยอากาศซึ่งมีภาระของพัดลมต่ำเมื่อสตาร์ท การควบคุมแบบไร้เซ็นเซอร์พร้อมการสตาร์ทแบบ open-loop จะทำงานได้อย่างน่าเชื่อถือและเป็นแนวทางที่ต้องการสำหรับการออกแบบที่คุ้มต้นทุน
แม่เหล็กชนิดใดดีที่สุดสำหรับมอเตอร์ Air Cooler BLDC
สำหรับการใช้งานมอเตอร์ Air Cooler BLDC โดยทั่วไปจะใช้แม่เหล็กสองประเภท เผา แม่เหล็กนีโอดิเมียม-เหล็ก-โบรอน (NdFeB) (โดยทั่วไปคือเกรด N38 ถึง N48) ให้ความแรงของสนามแม่เหล็กสูงสุดต่อหน่วยปริมาตร ช่วยให้มอเตอร์มีขนาดกะทัดรัดและมีประสิทธิภาพมากขึ้นสำหรับกำลังส่งออกที่กำหนด เป็นตัวเลือกที่ต้องการสำหรับมอเตอร์ระบายความร้อนด้วยอากาศระดับพรีเมียมที่ให้ความสำคัญกับประสิทธิภาพและความกะทัดรัด แม่เหล็กฮาร์ดเฟอร์ไรต์ (เซรามิก) มีราคาถูกกว่ามาก (ราคาถูกกว่า NdFeB ประมาณ 5 ถึง 10 เท่าต่อกิโลกรัม) ทนทานต่อการกัดกร่อนได้ดีกว่าโดยไม่มีการเคลือบป้องกัน และไม่มีข้อกังวลเกี่ยวกับห่วงโซ่อุปทานเกี่ยวกับแร่ธาตุหายาก แต่พวกมันสร้างสนามแม่เหล็กที่อ่อนกว่า ซึ่งต้องใช้มอเตอร์ขนาดใหญ่กว่าเพื่อให้ได้เอาท์พุตเดียวกัน แม่เหล็กเฟอร์ไรต์ยังมีความเสถียรของอุณหภูมิที่ดีกว่า โดยรักษาความเป็นแม่เหล็กได้อย่างน่าเชื่อถือมากขึ้นที่อุณหภูมิที่สูงขึ้นซึ่งอาจเกิดขึ้นภายในตู้ระบายความร้อนด้วยอากาศในสภาวะแวดล้อมที่ร้อน สำหรับตลาดเครื่องทำความเย็นด้วยอากาศสำหรับที่พักอาศัยที่คำนึงถึงต้นทุนมากที่สุด การออกแบบมอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกแบบแม่เหล็กเฟอร์ไรต์คือตัวเลือกที่ใช้งานได้จริง
มีการควบคุมความเร็วบนมอเตอร์ Air Cooler BLDC อย่างไร
ความเร็วของมอเตอร์ BLDC ของ Air Cooler BLDC ถูกควบคุมโดยการปรับแรงดันไฟฟ้าที่ใช้กับมอเตอร์ผ่านการมอดูเลตความกว้างพัลส์ (PWM) ในตัวควบคุม โดยการเปลี่ยนแปลงรอบการทำงานของสัญญาณ PWM (เศษส่วนของแต่ละรอบการสวิตชิ่งที่แรงดันไฟฟ้าเฟสเปิดอยู่) แรงดันไฟฟ้าที่มีประสิทธิภาพที่ขดลวดมอเตอร์มองเห็นจะเปลี่ยนตามสัดส่วน และความเร็วของมอเตอร์จะเปลี่ยนตามไปด้วย รอบการทำงาน 50% ให้แรงดันไฟฟ้าประมาณครึ่งหนึ่ง และสร้างความเร็วพิกัดประมาณครึ่งหนึ่ง ตัวควบคุม BLDC ของเครื่องทำความเย็นด้วยอากาศส่วนใหญ่ยังรับสัญญาณควบคุมแยกต่างหากจากแผงควบคุมหลักของเครื่องทำความเย็น โดยทั่วไปจะเป็นสัญญาณอะนาล็อก 0 ถึง 10V, อินพุตควบคุม PWM 0 ถึง 100% หรือโปรโตคอลการสื่อสารดิจิทัล (เช่น I2C หรือ UART) ที่บรรทุกคำสั่งความเร็ว การควบคุมความเร็วตัวแปรอย่างต่อเนื่องของเทคโนโลยี BLDC (เมื่อเทียบกับความเร็วคงที่ 2 หรือ 3 ของการควบคุมความเร็วมอเตอร์ทั่วไป) ช่วยให้เครื่องทำความเย็นด้วยอากาศสามารถส่งกระแสลมที่ตรงกันอย่างแม่นยำสำหรับสภาพห้องใดๆ โดยทำงานที่ความเร็วต่ำสุดและเสียงรบกวนเมื่อห้องเย็น และเพิ่มขึ้นอย่างราบรื่นเมื่อต้องการความเย็นมากขึ้น
แรงบิดฟันเฟืองในมอเตอร์ BLDC คืออะไร และส่งผลต่อประสิทธิภาพของเครื่องทำความเย็นด้วยอากาศอย่างไร
แรงบิดฟันเฟืองเป็นแรงหน่วงคล้ายระยะหน่วงที่ทำให้มอเตอร์ BLDC ชอบตำแหน่งโรเตอร์บางตำแหน่งมากกว่าตำแหน่งอื่นๆ เนื่องจากแรงดึงดูดของแม่เหล็กระหว่างฟันสเตเตอร์และแม่เหล็กของโรเตอร์ เมื่อหมุนโรเตอร์ด้วยมือ คุณจะรู้สึกว่ามอเตอร์จับในบางตำแหน่งแล้วปล่อยในตำแหน่งอื่น นี่คือการฟันเฟือง สำหรับมอเตอร์ Air Cooler BLDC แรงบิดของฟันเฟืองจะแสดงเป็นการเปลี่ยนแปลงความเร็วเป็นระยะที่ความเร็วพัดลมต่ำ ทำให้เกิดการสั่นสะเทือนและเสียงรบกวนเล็กน้อยที่ความถี่ของฟันเฟือง นอกจากนี้ยังทำให้สตาร์ทยากขึ้นเนื่องจากมอเตอร์ต้องเอาชนะแรงบิดฟันเฟืองสูงสุดจึงจะเริ่มหมุนได้ แรงบิดของฟันเฟืองจะลดลงโดยการเลือกการรวมกันของช่องและขั้วที่มีอัตราส่วนปัจจัยทั่วไปต่ำ (เช่น การออกแบบ 12 ช่อง 10 ขั้ว หรือ 12 ช่อง 14 ขั้ว) โดยการเอียงการเคลือบสเตเตอร์หรือแม่เหล็กของโรเตอร์เล็กน้อยไปตามทิศทางตามแนวแกน และโดยการใช้การควบคุมการสับเปลี่ยนไซน์ซอยด์แทนที่จะเปลี่ยนหกขั้นตอน มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกที่ได้รับการออกแบบอย่างดีสำหรับการใช้งานในที่พักอาศัยที่เงียบสงบจะใช้การรวมขั้วสล็อต 12N14P หรือ 12N10P เพื่อลดแรงบิดฟันเฟืองโดยเฉพาะ
ฉันจะวินิจฉัยมอเตอร์ Air Cooler BLDC ที่ล้มเหลวได้อย่างไร
การวินิจฉัยมอเตอร์ Air Cooler BLDC ที่ล้มเหลวเกี่ยวข้องกับการตรวจสอบมอเตอร์และตัวควบคุมแยกกัน ขั้นแรก ตรวจสอบว่าแหล่งจ่ายไฟ AC ถูกต้องและมีอยู่ที่ขั้วต่ออินพุตของตัวควบคุม ประการที่สอง ตรวจสอบ LED สถานะของคอนโทรลเลอร์หากติดตั้งไว้: โมดูลคอนโทรลเลอร์ BLDC ส่วนใหญ่มีไฟ LED แสดงสถานะสำหรับการเปิดเครื่อง ข้อผิดพลาด และสถานะการทำงาน ไฟ LED แสดงข้อผิดพลาดสีแดงทึบหรือกะพริบแสดงว่าคอนโทรลเลอร์ตรวจพบสภาวะข้อผิดพลาด (กระแสไฟเกิน เซ็นเซอร์ฮอลล์ทำงานผิดปกติ หรือการปิดระบบระบายความร้อน) ประการที่สาม ใช้มัลติมิเตอร์เพื่อตรวจสอบความต้านทานสามเฟสต่อเฟสของขดลวดมอเตอร์: การอ่านทั้งสามค่าควรเท่ากันและอยู่ภายใน 10% ของกันและกัน ; ค่าที่อ่านได้แตกต่างกันอย่างมีนัยสำคัญบ่งชี้ว่ามีข้อบกพร่องในการพันของขดลวดเปิดหรือลัดวงจร ประการที่สี่ ตรวจสอบเซ็นเซอร์ฮอลล์โดยการวัดการจ่ายไฟ 5V และสัญญาณเอาท์พุตของเซ็นเซอร์ในขณะที่หมุนพัดลมช้าๆ ด้วยมือ: เซ็นเซอร์แต่ละตัวควรสร้างการเปลี่ยนแปลงสูงและต่ำที่กำหนดไว้อย่างชัดเจนเมื่อแม่เหล็กผ่าน หากเอาต์พุตเซ็นเซอร์ Hall ไม่สลับอย่างสมบูรณ์ เซ็นเซอร์ Hall หรือสายไฟอาจผิดพลาด ประการที่ห้า ตรวจสอบตลับลูกปืนโดยหมุนเพลาพัดลมด้วยมือ: ความหยาบ การเจียร หรือการยึดเกาะใดๆ บ่งชี้ว่าตลับลูกปืนชำรุดหรือปนเปื้อนซึ่งจำเป็นต้องเปลี่ยนใหม่
มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกสามารถใช้แทนมอเตอร์จากผู้ผลิตหลายรายได้หรือไม่
มอเตอร์ระบายความร้อนด้วยอากาศ BLDC ภายนอกสามารถใช้แทนกันได้กับมอเตอร์จากผู้ผลิตรายอื่นเฉพาะในกรณีที่ขนาดการติดตั้งทางกายภาพ (รูปแบบรูยึด เส้นผ่านศูนย์กลางเพลา และเส้นผ่านศูนย์กลางและความลึกของตัวมอเตอร์) อินเทอร์เฟซฮับพัดลม (เส้นผ่านศูนย์กลางวงกลมโบลต์และจำนวนสลักเกลียวยึด) กำลังขับ (กำลังไฟฟ้าที่กำหนดและแรงบิดการไหลของอากาศสูงสุด) และข้อกำหนดอินพุตของตัวควบคุม (แรงดันไฟฟ้า AC หรือแรงดันไฟฟ้ากระแสตรงและประเภทสัญญาณควบคุม) ทั้งหมดเข้ากันได้ ต่างจากมอเตอร์เหนี่ยวนำที่ความสามารถในการสับเปลี่ยนค่อนข้างตรงไปตรงมาโดยอิงจากขนาดเฟรม (มาตรฐานเฟรม IEC หรือ NEMA) มอเตอร์ BLDC สำหรับเครื่องทำความเย็นด้วยอากาศไม่เป็นไปตามมาตรฐานสากล OEM แต่ละรายออกแบบการติดตั้งมอเตอร์ให้เหมาะกับตู้ทำความเย็นเฉพาะ เมื่อเปลี่ยนมอเตอร์ Air Cooler BLDC จากซัพพลายเออร์รายอื่น แนวทางที่ดีที่สุดคือการขอรับภาพวาดขนาดเต็มและข้อกำหนดทางไฟฟ้าจากทั้งมอเตอร์เดิมและการเปลี่ยนที่เสนอ และตรวจสอบความเข้ากันได้บนกระดาษก่อนสั่งซื้อ ซัพพลายเออร์มอเตอร์ BLDC เชิงพาณิชย์ส่วนใหญ่สำหรับเครื่องทำความเย็นแบบอากาศสามารถจัดหาภาพวาดอ้างอิงได้ตามคำขอ และจะระบุรุ่นมอเตอร์ของคู่แข่งที่ผลิตภัณฑ์ของพวกเขามาแทนที่
ที่เกี่ยวข้อง สินค้า
 พร้อมปรับแต่ง
ผลิตภัณฑ์มอเตอร์ของคุณ?
เราเป็นผู้ผลิตมอเตอร์มืออาชีพที่ให้กำลังที่ทรงพลัง มีเสถียรภาพ และมีประสิทธิภาพ แกนหลักสำหรับทุกอุตสาหกรรมผ่านงานฝีมือที่มีความแม่นยำและนวัตกรรม
ติดต่อเรา
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 วอทส์แอพ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 ที่อยู่บริษัท
ลิขสิทธิ์ © by Shengzhou Jiangxin Motor Technology Co., Ltd. สงวนลิขสิทธิ์.
ขายส่งผู้ผลิตมอเตอร์พัดลมอุตสาหกรรม