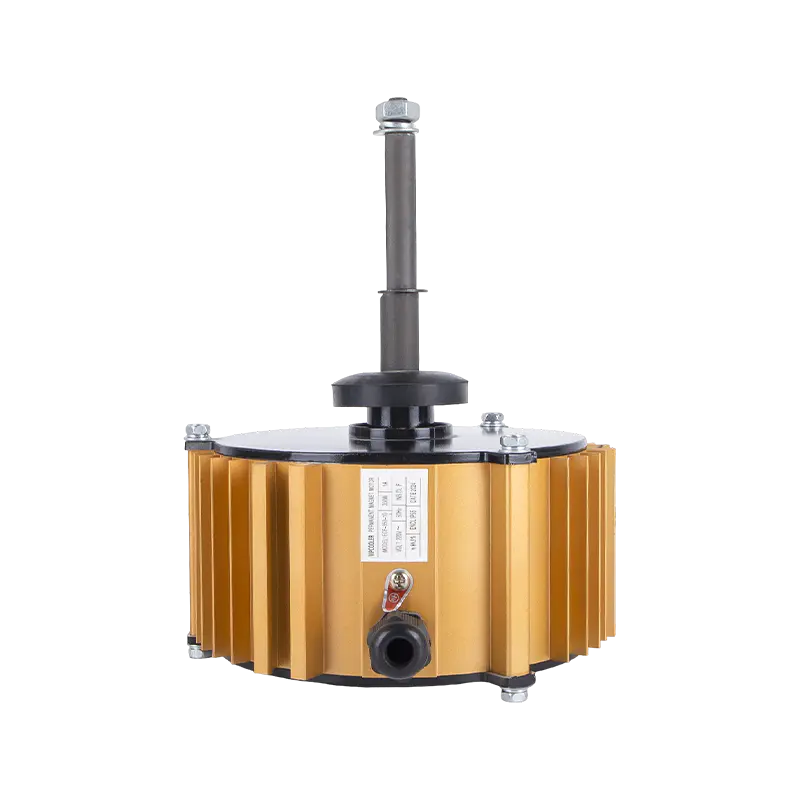
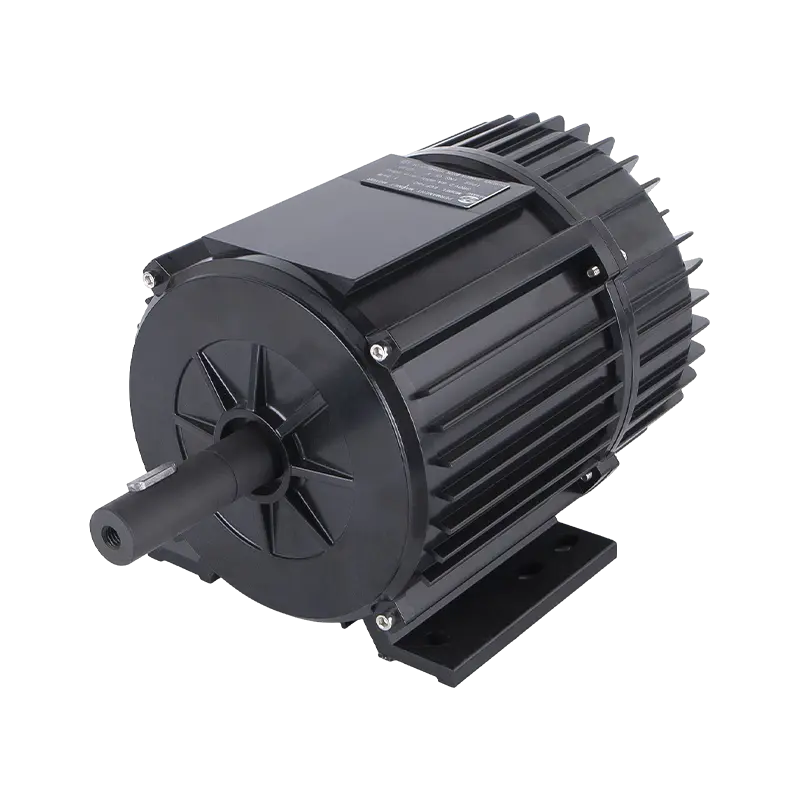
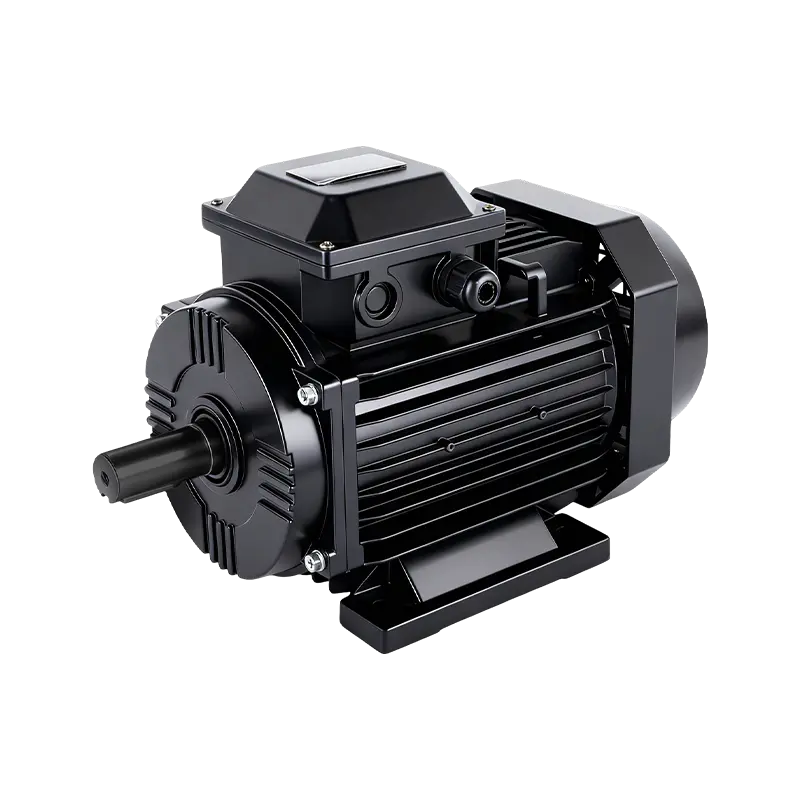
เลขที่ 8 ถนน Duxiu San เมือง Ganlin เมือง Shengzhou เมือง Shaoxing จังหวัดเจ้อเจียงประเทศจีน
หมวดหมู่ข่าว
หมวดหมู่สินค้า
คู่มือฉบับสมบูรณ์ของมอเตอร์ EC: มอเตอร์ EC คืออะไร และความแตกต่างระหว่างมอเตอร์พัดลม DC และ EC คืออะไร
อ อีซีมอเตอร์ (มอเตอร์แบบสับเปลี่ยนทางอิเล็กทรอนิกส์) คือมอเตอร์แม่เหล็กถาวรไร้แปรงถ่านที่ทำงานด้วยแหล่งจ่ายไฟ DC ภายใน แต่รับไฟ AC เฟสเดียวหรือสามเฟสจากแหล่งจ่ายไฟหลักผ่านอินเวอร์เตอร์และวงจรเรียงกระแสในตัวที่ติดตั้งอยู่ในตัวเรือนมอเตอร์ การกำหนด "การสับเปลี่ยนทางอิเล็กทรอนิกส์" หมายถึงข้อเท็จจริงที่ว่าการสลับกระแสผ่านขดลวดมอเตอร์ถูกควบคุมโดยอุปกรณ์อิเล็กทรอนิกส์ในตัว แทนที่จะใช้กลไกแปรงและสับเปลี่ยนทางกายภาพที่ใช้ในมอเตอร์กระแสตรงแบบดั้งเดิม มอเตอร์ EC มอบประสิทธิภาพของ 85 ถึง 95% เมื่อเทียบกับ 55 ถึง 75% สำหรับมอเตอร์เหนี่ยวนำกระแสสลับมาตรฐานและ 70 ถึง 85% สำหรับมอเตอร์กระแสตรงแบบมีแปรงถ่านแบบธรรมดาที่มีช่วงกำลังเท่ากัน ความแตกต่างระหว่างมอเตอร์พัดลม DC และ EC คือ มอเตอร์ DC ทั่วไปใช้แปรงคาร์บอนทางกายภาพและตัวสับเปลี่ยนเชิงกลเพื่อเปลี่ยนกระแสผ่านขดลวดโรเตอร์ ในขณะที่มอเตอร์ EC ใช้สวิตช์อิเล็กทรอนิกส์ (อินเวอร์เตอร์ในตัว) เพื่อสับเปลี่ยนโรเตอร์แม่เหล็กถาวรแบบไร้แปรงถ่าน ช่วยขจัดการสึกหรอของแปรงโดยสิ้นเชิง และทำให้สามารถทำงานด้วยความเร็วหลายระดับได้อย่างต่อเนื่องโดยมีประสิทธิภาพสูงมากในทุกจุดในช่วงความเร็ว คู่มือนี้ครอบคลุมทุกมิติทางเทคนิคและการปฏิบัติของมอเตอร์ EC
EC Motor คืออะไร: คำจำกัดความ คำศัพท์ และบริบทของตลาด
อันคืออะไร อีซีมอเตอร์ และเหตุใดคำศัพท์จึงมีความสำคัญ? EC ย่อมาจาก Electronically Commutated ซึ่งเป็นคำอธิบายว่าทิศทางกระแสในขดลวดมอเตอร์ถูกเปลี่ยนอย่างไร ในมอเตอร์กระแสตรงแบบมีแปรงถ่านแบบธรรมดา การสับเปลี่ยน (การสลับกระแส) จะดำเนินการทางกลไกโดยแปรงคาร์บอนที่เลื่อนบนวงแหวนสับเปลี่ยนทองแดง ในมอเตอร์ EC ฟังก์ชันนี้ทำงานโดยสวิตช์เซมิคอนดักเตอร์ (โดยทั่วไปคือ MOSFET หรือ IGBT) ในระบบอิเล็กทรอนิกส์ขับเคลื่อนในตัวของมอเตอร์ ผลลัพธ์ที่ได้คือมอเตอร์ที่ไม่มีแปรง ไม่มีตัวสับเปลี่ยน ไม่มีแหวนสลิป และไม่มีองค์ประกอบสวิตชิ่งทางกลใดๆ ในเส้นทางปัจจุบัน ทำให้มีความน่าเชื่อถือ ประสิทธิภาพ และคุณลักษณะการควบคุมที่แตกต่างกันโดยพื้นฐานเมื่อเปรียบเทียบกับมอเตอร์ที่ใช้แปรงใดๆ
อีซีมอเตอร์s are also known by several other names in the industry, and understanding these synonyms prevents confusion when reading technical specifications or procurement documents:
- มอเตอร์ BLDC (มอเตอร์กระแสตรงไร้แปรงถ่าน): ตรงกันทุกประการกับมอเตอร์ EC ในการใช้งานทางวิศวกรรม ทั้งสองคำนี้อธิบายถึงมอเตอร์แม่เหล็กถาวรที่มีการสับเปลี่ยนทางอิเล็กทรอนิกส์ BLDC มักใช้ในอเมริกาเหนือและในบริบททางวิศวกรรมอิเล็กทรอนิกส์
- อีซีมอเตอร์: คำที่ผู้ผลิตในยุโรปนิยมใช้ (โดยเฉพาะ EBM-Papst, Ziehl-Abegg และ Ebara) โดยเฉพาะอย่างยิ่งในการใช้งานพัดลม HVAC และการระบายอากาศ ซึ่งปัจจุบันมอเตอร์ EC กลายเป็นคำศัพท์มาตรฐานอุตสาหกรรมโดยพฤตินัยในมาตรฐานสากลและแค็ตตาล็อกผลิตภัณฑ์
- มอเตอร์แม่เหล็กถาวรไร้แปรงถ่าน (BPML): ใช้ในวรรณกรรมทางวิชาการและการใช้งานปั๊มและคอมเพรสเซอร์ทางอุตสาหกรรมบางประเภท เน้นโครงสร้างโรเตอร์แม่เหล็กถาวรเป็นคุณสมบัติที่กำหนด
- PMSM (มอเตอร์ซิงโครนัสแม่เหล็กถาวร): ใช้ในเซอร์โวไดรฟ์ประสิทธิภาพสูงและการลาก นี่เป็นเทคโนโลยีมอเตอร์ที่มีประสิทธิภาพเหมือนกับมอเตอร์ EC แต่ทำงานด้วยรูปคลื่นกระแสไซน์ซอยด์แทนที่จะเป็นสี่เหลี่ยมคางหมู และมีอัลกอริธึมการควบคุมที่แตกต่างกัน (การควบคุมแบบเน้นภาคสนามมากกว่าการบล็อกสับเปลี่ยน)
เหตุใด EC Motors จึงกลายเป็นตัวเลือกเริ่มต้นสำหรับการใช้งานพัดลมและการระบายอากาศ
การนำมอเตอร์ EC มาใช้ในอุตสาหกรรม HVAC เครื่องทำความเย็น และการระบายอากาศได้รับแรงผลักดันจากการผสมผสานระหว่างกฎหมายด้านพลังงาน ความกดดันด้านต้นทุนพลังงาน และการล่มสลายของต้นทุนของอุปกรณ์อิเล็กทรอนิกส์กำลังที่ทำให้มอเตอร์ EC เป็นไปได้ ปัจจัยสามประการที่อธิบายความโดดเด่นของมอเตอร์ EC ในการใช้งานพัดลมสมัยใหม่:
- การจัดหมวดหมู่ประสิทธิภาพของ ErP Directive และ IE: คำสั่งผลิตภัณฑ์ที่เกี่ยวข้องกับพลังงาน (ErP) ของสหภาพยุโรป และระบบการจำแนกประสิทธิภาพ IEC 60034 (IE1 ถึง IE5) ได้กำหนดระดับประสิทธิภาพของมอเตอร์ขั้นต่ำอย่างต่อเนื่อง มอเตอร์เหนี่ยวนำกระแสสลับมาตรฐาน (โดยทั่วไปคือ IE1 หรือ IE2) ไม่สามารถตอบสนองเกณฑ์ IE4 และ IE5 ที่จำเป็นสำหรับพัดลมและมอเตอร์ที่จำหน่ายในสหภาพยุโรปตั้งแต่ปี 2021 มอเตอร์ EC บรรลุระดับ IE4 และ IE5 เป็นประจำ ทำให้เป็นเทคโนโลยีเดียวที่ใช้งานได้สำหรับผลิตภัณฑ์ที่ได้รับการควบคุมหลายประเภท
- การประหยัดพลังงานของพัดลมที่โหลดบางส่วน: การใช้พลังงานของพัดลมเป็นสัดส่วนกับลูกบาศก์ของความเร็วพัดลม (กฎของพัดลมคิวบ์) การใช้งานพัดลมที่ความเร็วสูงสุด 80% ต้องใช้เท่านั้น 51.2% ของกำลังเต็มความเร็ว (0.8³ = 0.512) การทำงานที่ความเร็ว 60% ต้องใช้เท่านั้น 21.6% ด้วยขุมพลังเต็มสปีด เนื่องจากระบบ HVAC และระบบระบายอากาศส่วนใหญ่ทำงานที่โหลดบางส่วนในช่วงเวลาทำงานส่วนใหญ่ มอเตอร์ EC แบบปรับความเร็วได้จึงประหยัดพลังงานได้อย่างมาก เมื่อเทียบกับมอเตอร์ AC ความเร็วคงที่ที่มีการควบคุมเปิด/ปิดหรือการควบคุมใบพัดนำทางทางเข้า
- ไดรฟ์แบบรวมช่วยลด VFD ที่แยกจากกัน: มอเตอร์เหนี่ยวนำกระแสสลับแบบทั่วไปต้องใช้ไดรฟ์ความถี่แปรผัน (VFD) แยกต่างหากเพื่อให้การทำงานมีความเร็วแปรผันได้ มอเตอร์ EC มีระบบอิเล็กทรอนิกส์ขับเคลื่อนรวมอยู่ในโครงมอเตอร์ ซึ่งช่วยลดต้นทุนและความซับซ้อนในการติดตั้ง ขจัดความจำเป็นในการแยกแผงไฟฟ้าที่มีส่วนประกอบ VFD และปรับปรุงความน่าเชื่อถือโดยรวมของระบบโดยการลดจำนวนส่วนประกอบที่แยกจากกัน
โครงสร้างมอเตอร์ EC: ส่วนประกอบหลักสี่ประการ
อ EC motor consists of four integrated subsystems that work together as a single package:
- โรเตอร์แม่เหล็กถาวร: องค์ประกอบที่หมุนได้ประกอบด้วยแม่เหล็กถาวรพลังงานสูงหลายชุด (โดยทั่วไปคือโบรอนเหล็กนีโอไดเมียม NdFeB เกรด N35 ถึง N52) ซึ่งจัดเรียงเพื่อสร้างขั้วเหนือและขั้วใต้สลับกันรอบเส้นรอบวงของโรเตอร์ แม่เหล็กถูกติดตั้งหรือฝังอยู่ในแกนโรเตอร์ และสร้างสนามแม่เหล็กที่แข็งแกร่งและคงที่โดยไม่มีการจ่ายไฟฟ้าให้กับโรเตอร์ นี่คือความแตกต่างพื้นฐานจากมอเตอร์เหนี่ยวนำ ซึ่งสนามโรเตอร์ถูกสร้างขึ้นโดยกระแสเหนี่ยวนำ ดังนั้นจึงมีประสิทธิภาพน้อยกว่าโดยเนื้อแท้
- สเตเตอร์ที่มีขดลวดทองแดง: องค์ประกอบด้านนอก (หรือด้านใน ในการออกแบบโรเตอร์ภายนอก) ที่อยู่นิ่งประกอบด้วยขดลวดทองแดงที่กระจายอยู่รอบๆ แกนเหล็กเคลือบ กระแสไหลผ่านขดลวดเหล่านี้ในลำดับที่มีการควบคุมเพื่อสร้างสนามแม่เหล็กที่กำลังหมุนซึ่งจะดึงโรเตอร์แม่เหล็กถาวรให้หมุน
- เซ็นเซอร์ตำแหน่งโรเตอร์ (เซ็นเซอร์เอฟเฟกต์ฮอลล์): เซ็นเซอร์เอฟเฟกต์ฮอลล์สามตัวติดตั้งอยู่ในสเตเตอร์ที่ระยะห่าง 120 องศารอบเส้นรอบวง เซ็นเซอร์แต่ละตัวจะส่งสัญญาณดิจิตอลสูงหรือต่ำ ขึ้นอยู่กับว่าขั้วเหนือหรือใต้ของแม่เหล็กโรเตอร์กำลังผ่านไป เซ็นเซอร์ทั้งสามส่งสัญญาณร่วมกันสร้างรูปแบบ 6 บิตที่จะเปลี่ยนทุกๆ 60 องศาทางไฟฟ้าของการหมุนของโรเตอร์ ทำให้ระบบอิเล็กทรอนิกส์ของไดรฟ์ได้รับข้อมูลเรียลไทม์ที่แม่นยำเกี่ยวกับตำแหน่งของโรเตอร์เพื่อกำหนดเวลาในการเปลี่ยน
- อินเวอร์เตอร์ในตัว (ชุดขับเคลื่อนอิเล็กทรอนิกส์): แผงวงจรพิมพ์ที่ติดตั้งอยู่ในโครงมอเตอร์ประกอบด้วยวงจรเรียงกระแส (การแปลงไฟ AC เป็น DC) ตัวเก็บประจุบัส DC ระดับกลาง สวิตช์เซมิคอนดักเตอร์หกตัวที่สร้างสะพานอินเวอร์เตอร์สามเฟส วงจรขับเคลื่อนเกต ไมโครคอนโทรลเลอร์สำหรับการสับเปลี่ยนและการควบคุมความเร็ว และอุปกรณ์อิเล็กทรอนิกส์อินเทอร์เฟซอินพุต/เอาต์พุตสำหรับสัญญาณควบคุมและการสื่อสาร การบูรณาการนี้เป็นสิ่งที่ทำให้มอเตอร์ EC เป็นอุปกรณ์ที่มีอยู่ในตัวเองและเชื่อมต่อได้โดยตรง แทนที่จะเป็นมอเตอร์ที่ต้องใช้ไดรฟ์ภายนอกแยกต่างหาก
มอเตอร์ EC ทำงานอย่างไร: หลักการทำงานตั้งแต่กำลังไฟฟ้าเข้าไปจนถึงเอาต์พุตทางกล
ความเข้าใจ มอเตอร์ EC ทำงานอย่างไร ต้องปฏิบัติตามเส้นทางของพลังงานไฟฟ้าผ่านมอเตอร์จากอินพุตไฟ AC ที่ขั้วต่อสายเคเบิลไปจนถึงการหมุนทางกลของเพลาเอาต์พุตหรือใบพัดพัดลม กระบวนการนี้เกี่ยวข้องกับห้าขั้นตอนที่แตกต่างกันซึ่งเกิดขึ้นอย่างต่อเนื่องและพร้อมกันระหว่างการทำงานของมอเตอร์
ขั้นตอนที่ 1: การแปลง AC เป็น DC (การแก้ไข)
กระแสไฟฟ้าหลักเข้าสู่มอเตอร์ EC ในรูปแบบไฟฟ้ากระแสสลับเฟสเดียว (230V, 50 Hz ในยุโรป; 120V หรือ 240V, 60 Hz ในอเมริกาเหนือ) หรือไฟฟ้ากระแสสลับสามเฟส (380 ถึง 480V, 50 หรือ 60 Hz ในการใช้งานทางอุตสาหกรรม) ขั้นแรกของระบบอิเล็กทรอนิกส์ขับเคลื่อนในตัวคือวงจรเรียงกระแสที่แปลงแรงดันไฟฟ้ากระแสสลับนี้เป็นกระแสตรง ในมอเตอร์ EC ส่วนใหญ่ สามารถทำได้โดยใช้วงจรเรียงกระแสบริดจ์ไดโอดแบบเต็มคลื่น:
- สำหรับอินพุต AC เฟสเดียว 230V: วงจรเรียงกระแสบริดจ์แบบเต็มคลื่นจะแปลงไฟฟ้ากระแสสลับไซน์ซอยด์เป็นไฟฟ้ากระแสตรงแบบพัลซิ่งโดยมีแรงดันไฟฟ้าสูงสุดประมาณ 325V (230V × √2) จากนั้น DC แบบเป็นจังหวะจะถูกปรับให้เรียบด้วยตัวเก็บประจุด้วยไฟฟ้าขนาดใหญ่บนบัส DC ซึ่งให้แรงดันไฟ DC บัสที่ค่อนข้างเสถียรที่ประมาณ 300 ถึง 320V ภายใต้ภาระ
- สำหรับอินพุต AC สามเฟส 400V: สะพานไดโอดสามเฟสสร้างแรงดันไฟ DC บัสที่นุ่มนวลกว่ามากโดยมีการกระเพื่อมเพียงเล็กน้อย โดยมีแรงดันไฟ DC บัสประมาณ 560V (400V × √2) บัส DC ที่นุ่มนวลกว่าของอินพุตสามเฟสช่วยลดความจุที่จำเป็นในขั้นตอนการกรองและปรับปรุงประสิทธิภาพของไดรฟ์
ตัวเก็บประจุบัส DC ทำหน้าที่สำคัญสองฟังก์ชัน: ปรับแรงดันไฟฟ้าที่แก้ไขให้เรียบเพื่อให้แหล่งจ่ายไฟ DC ที่เสถียรไปยังอินเวอร์เตอร์ และทำหน้าที่เป็นบัฟเฟอร์กักเก็บพลังงานที่ดูดซับพัลส์กระแสสั้นที่ดึงโดยอินเวอร์เตอร์เมื่อเปลี่ยนกระแสเป็นขดลวดมอเตอร์
ขั้นตอนที่ 2: การตรวจจับตำแหน่งโรเตอร์
ก่อนที่อินเวอร์เตอร์จะเปลี่ยนกระแสไปเป็นขดลวดที่ถูกต้อง ไมโครคอนโทรลเลอร์ควบคุมจะต้องทราบตำแหน่งเชิงมุมทันทีของโรเตอร์ นี่คือจุดที่เซ็นเซอร์เอฟเฟกต์ Hall มีบทบาทสำคัญ เซ็นเซอร์เอฟเฟกต์ฮอลล์ 3 ตัว ตำแหน่งที่ ช่วงเวลาเชิงกล 120 องศา (หรือช่วง 60 องศาในมอเตอร์ที่มีขั้วคู่จำนวนมาก) รอบๆ รูสเตเตอร์ แต่ละอันจะส่งสัญญาณลอจิกสูง (โดยทั่วไปคือ 5V) เมื่อแม่เหล็กขั้วเหนือผ่านพวกมัน และสัญญาณลอจิกต่ำ (0V) เมื่อแม่เหล็กขั้วใต้เคลื่อนผ่าน เซ็นเซอร์ทั้งสามตัวสร้างรหัสไบนารี่ 3 บิตที่เปลี่ยนแปลงอย่างต่อเนื่องในขณะที่โรเตอร์หมุน โดยรหัสจะเปลี่ยนทุกๆ 60 องศาทางไฟฟ้า สำหรับมอเตอร์ที่มีโรเตอร์คู่แบบ 4 ขั้ว (8 ขั้ว) รหัสจะเรียงลำดับ 6 ขั้นตอนเต็มสำหรับการหมุนเชิงกลทุกๆ 90 องศา (360 องศาเชิงกล 4 คู่ขั้ว = 90 องศาเชิงกลต่อการหมุนรอบทางไฟฟ้า) ไมโครคอนโทรลเลอร์จะอ่านโค้ด 3 บิตนี้ด้วยความเร็วสูง (โดยทั่วไปจะเป็นพันครั้งต่อวินาที) และใช้โค้ดนี้เพื่อพิจารณาว่าคู่ขดลวดคู่ใดควรได้รับการจ่ายไฟในทันที
ใช้มอเตอร์ EC ขั้นสูงบางตัว การควบคุมแบบไร้เซ็นเซอร์ แทนเซ็นเซอร์ฮอลล์เอฟเฟกต์ ในการสับเปลี่ยนแบบไร้เซนเซอร์ อัลกอริธึมควบคุมจะตรวจจับ back-EMF (แรงเคลื่อนไฟฟ้าด้านหลัง) ที่สร้างขึ้นในขดลวดที่ไม่ได้รับพลังงานเมื่อโรเตอร์แม่เหล็กถาวรเคลื่อนผ่าน และใช้แรงดันไฟฟ้านี้เพื่ออนุมานตำแหน่งของโรเตอร์ การออกแบบที่ไร้เซ็นเซอร์ช่วยลดจำนวนส่วนประกอบและกำจัดการเดินสายเซ็นเซอร์ Hall เนื่องจากเป็นจุดที่อาจเกิดความล้มเหลว แต่ต้องใช้ลำดับการเริ่มต้นสั้นๆ ที่แรงดันไฟฟ้าต่ำ โดยที่ back-EMF มีขนาดเล็กเกินกว่าจะตรวจจับได้อย่างน่าเชื่อถือ
ขั้นตอนที่ 3: การเปลี่ยนแปลงทางอิเล็กทรอนิกส์โดยอินเวอร์เตอร์
อินเวอร์เตอร์เป็นแกนหลักของสิ่งที่ทำให้มอเตอร์ EC "ถูกสับเปลี่ยนทางอิเล็กทรอนิกส์" ประกอบด้วยสวิตช์เซมิคอนดักเตอร์กำลังหกตัว (โดยทั่วไปคือ MOSFET สำหรับมอเตอร์ที่มีขนาดไม่เกิน 2 kW และ IGBT สำหรับมอเตอร์กำลังสูงกว่า) ซึ่งจัดเรียงเป็นคู่ฮาล์ฟบริดจ์สามคู่ หนึ่งคู่สำหรับแต่ละขดลวดสเตเตอร์สามขดลวด (เฟส U, V และ W) สวิตช์ถูกระบุเป็น:
- สวิตช์ด้านสูง (Q1, Q3, Q5): เชื่อมต่อรางบวกของบัส DC เข้ากับขั้วต่อเฟสของมอเตอร์แต่ละตัวเมื่อเปิดสวิตช์
- สวิตช์ด้านต่ำ (Q2, Q4, Q6): เชื่อมต่อขั้วต่อเฟสมอเตอร์แต่ละตัวเข้ากับรางลบของบัส DC (กราวด์) เมื่อเปิดสวิตช์
ในระหว่างการทำงานปกติ สวิตช์สองตัวจากทั้งหมดหกตัวกำลังดำเนินการอยู่: สวิตช์ด้านสูงและด้านต่ำหนึ่งตัวจากเฟสที่ต่างกัน สิ่งนี้จะสร้างเส้นทางปัจจุบันจากขั้วบวกของบัส DC ผ่านการพันเฟสหนึ่ง ข้ามสเตเตอร์ ผ่านการพันอีกเฟส และกลับไปที่ขั้วลบของบัส DC การไหลของกระแสที่เกิดขึ้นในขดลวดที่มีพลังงานทั้งสองจะสร้างสนามแม่เหล็กในช่องว่างสเตเตอร์ซึ่งจะดึงโรเตอร์แม่เหล็กถาวรให้อยู่ในแนวเดียวกับสนาม ไมโครคอนโทรลเลอร์จะสลับไปที่สวิตช์คู่ถัดไป (ขั้นตอนการเปลี่ยนถัดไป) ก่อนที่โรเตอร์จะไปถึงตำแหน่งที่สมบูรณ์แบบ เพื่อให้มั่นใจว่าจะหมุนอย่างต่อเนื่องในทิศทางที่ต้องการ
สำหรับแผนสับเปลี่ยนมาตรฐาน 3 เฟส 6 ขั้นตอน (สี่เหลี่ยมคางหมู) ลำดับที่สมบูรณ์ของสถานะสวิตช์สำหรับการปฏิวัติทางไฟฟ้าเต็มรูปแบบหนึ่งครั้งคือ:
- Q1 (U สูง) และ Q4 (V ต่ำ): กระแสไหล U ถึง V
- Q1 (U สูง) และ Q6 (W ต่ำ): กระแสไหล U ถึง W
- Q3 (V สูง) และ Q6 (W ต่ำ): กระแสไหล V ถึง W
- Q3 (V สูง) และ Q2 (U ต่ำ): กระแสไหล V ไป U
- Q5 (W สูง) และ Q2 (U ต่ำ): กระแสไหล W ไป U
- Q5 (W สูง) และ Q4 (V ต่ำ): กระแสไหล W ถึง V
ลำดับ 6 ขั้นตอนนี้จะทำซ้ำอย่างต่อเนื่อง โดยแต่ละขั้นตอนใช้องศาการเคลื่อนที่ของโรเตอร์เท่ากับ 60 องศา ความถี่ในการสลับระหว่างขั้นตอนต่างๆ จะเพิ่มขึ้นตามสัดส่วนโดยตรงกับความเร็วของมอเตอร์ ดังนั้น ที่ความเร็วที่สูงขึ้น ไมโครคอนโทรลเลอร์จะต้องสลับเร็วขึ้น
ขั้นตอนที่ 4: การควบคุมความเร็ว PWM
ลำดับการเปลี่ยนที่อธิบายไว้ข้างต้นจะขับเคลื่อนมอเตอร์ด้วยความเร็วที่กำหนดโดยแรงดันไฟ DC บัสและคุณลักษณะ back-EMF ของมอเตอร์ เพื่อควบคุมความเร็วโดยไม่ขึ้นอยู่กับแรงดันไฟฟ้า การมอดูเลตความกว้างพัลส์ (PWM) ถูกซ้อนทับบนสวิตช์สับเปลี่ยน แทนที่จะเปิดสวิตช์ที่ใช้งานอยู่อย่างต่อเนื่องตลอดแต่ละขั้นตอนการสลับ สวิตช์จะเปิดและปิดอย่างรวดเร็วที่ความถี่สูง (โดยทั่วไป 8 ถึง 20 กิโลเฮิร์ตซ์ ) โดยมีรอบการทำงานที่แปรผันได้ (อัตราส่วนของเวลาตรงต่อระยะเวลาการเปลี่ยนทั้งหมด) แรงดันไฟฟ้าเฉลี่ยที่ใช้กับขดลวดในระหว่างแต่ละขั้นตอนการเปลี่ยนจะเท่ากับแรงดันไฟฟ้าบัส DC คูณด้วยรอบการทำงาน:
V_average = V_DC_bus × รอบการทำงาน
รอบการทำงาน 100% จะใช้แรงดันไฟฟ้า DC บัสเต็มไปที่ขดลวด โดยขับมอเตอร์ด้วยความเร็วสูงสุดสำหรับโหลดที่กำหนด รอบการทำงาน 50% จะใช้แรงดันไฟฟ้าบัสครึ่งหนึ่ง ส่งผลให้ความเร็วสูงสุดประมาณครึ่งหนึ่ง รอบการทำงาน 10% จะใช้หนึ่งในสิบของแรงดันไฟฟ้าบัสสำหรับความเร็วต่ำสุดที่ควบคุมได้ ความถี่พาหะ PWM ที่ 8 ถึง 20 kHz นั้นสูงกว่าช่วงการได้ยินของมนุษย์ (20 Hz ถึง 20 kHz) มาก ดังนั้นมอเตอร์จึงส่งเสียงรบกวนทางไฟฟ้าน้อยที่สุดจากสวิตช์ แม้ว่าโปรไฟล์เสียงรบกวนที่ได้ยินได้เฉพาะของมอเตอร์และใบพัดพัดลมที่ความเร็วต่างกันจะเป็นเกณฑ์ในการเลือกที่สำคัญสำหรับการใช้งาน HVAC และการทำความเย็นเชิงพาณิชย์
ขั้นที่ 5: ความเร็วและการควบคุมผลตอบรับปัจจุบัน
ไมโครคอนโทรลเลอร์ในมอเตอร์ EC รันอัลกอริธึมควบคุมวงปิดอย่างต่อเนื่อง ซึ่งจะรักษาความเร็วเป้าหมาย (หรือแรงบิด ในโหมดควบคุมบางโหมด) โดยไม่คำนึงถึงการเปลี่ยนแปลงโหลด วงจรควบคุมทำงานดังนี้:
- การวัดความเร็ว: ความเร็วจริงของมอเตอร์วัดโดยการนับอัตราของขั้นตอนการสับเปลี่ยน (ได้มาจากสัญญาณเซ็นเซอร์ฮอลล์) แล้วแปลงเป็น RPM การวัดนี้ได้รับการอัปเดตหลายพันครั้งต่อวินาที
- การคำนวณข้อผิดพลาดความเร็ว: ความแตกต่างระหว่างความเร็วเป้าหมาย (เซ็ตพอยต์ที่ได้รับจากสัญญาณอินพุตควบคุม) และความเร็วจริงที่วัดได้คือข้อผิดพลาดของความเร็ว
- การปรับรอบการทำงาน PWM: อัลกอริธึมการควบคุม (โดยทั่วไปคืออัลกอริธึมปริพันธ์ตามสัดส่วนหรือ PI) จะปรับรอบการทำงานของ PWM เพื่อตอบสนองต่อข้อผิดพลาดด้านความเร็ว หากมอเตอร์ทำงานช้ากว่าเป้าหมาย (ข้อผิดพลาดด้านความเร็วเป็นบวก) รอบการทำงานจะเพิ่มขึ้นเพื่อใช้แรงดันไฟฟ้ามากขึ้น หากมอเตอร์ทำงานเร็วกว่าเป้าหมาย (ความเร็วผิดพลาดเป็นลบ) รอบการทำงานจะลดลง โดยทั่วไปวงจรป้อนกลับนี้จะตอบสนองในหน่วยมิลลิวินาที โดยคงความเร็วที่แม่นยำไว้ ±1% ถึง ±3% ของค่าที่ตั้งไว้ตลอดช่วงโหลดที่หลากหลาย
- การตรวจสอบปัจจุบันเพื่อการป้องกัน: เซ็นเซอร์วัดกระแสเฟส (โดยทั่วไปคือตัวต้านทานแบบแบ่งที่ขาสวิตช์ด้านต่ำ) วัดกระแสที่ดึงทันทีโดยขดลวดแต่ละอัน ไมโครคอนโทรลเลอร์จะตรวจสอบกระแสเหล่านี้เพื่อดูสภาวะกระแสเกิน (มอเตอร์หยุดทำงาน การลัดวงจรในขดลวด หรือใบพัดพัดลมที่โอเวอร์โหลด) และปิดสวิตช์ภายในไมโครวินาทีหากเกินเกณฑ์การป้องกัน เพื่อป้องกันความเสียหายต่อเซมิคอนดักเตอร์หรือขดลวดมอเตอร์
อะไรคือความแตกต่างระหว่างมอเตอร์พัดลม DC และ EC: การเปรียบเทียบทางเทคนิคโดยสมบูรณ์
คำถามของ มอเตอร์พัดลม DC และ EC ต่างกันอย่างไร เป็นการเปรียบเทียบที่สำคัญที่สุดในทางปฏิบัติสำหรับวิศวกรและผู้ซื้อที่เลือกมอเตอร์พัดลมสำหรับการใช้งาน HVAC เครื่องทำความเย็น และการระบายอากาศทางอุตสาหกรรม มอเตอร์ทั้งสองประเภททำงานจากกระแสตรง ณ จุดที่เกิดการแปลงแม่เหล็กไฟฟ้าจริง แต่จะแตกต่างกันโดยพื้นฐานในด้านโครงสร้าง วิธีการสับเปลี่ยน รูปแบบประสิทธิภาพ ลักษณะการควบคุม และข้อกำหนดในการบำรุงรักษา
ความแตกต่างทางโครงสร้างพื้นฐาน: การก่อสร้างโรเตอร์
ในมอเตอร์กระแสตรงแบบธรรมดา (แบบมีแปรงถ่าน) โรเตอร์ทำหน้าที่แบกขดลวด . กระแสจากแหล่งจ่ายภายนอกจะไหลเข้าสู่ขดลวดโรเตอร์ผ่านแปรงคาร์บอนที่กดทับตัวสับเปลี่ยน: วงแหวนทองแดงแบบแบ่งส่วนที่ติดตั้งอยู่บนเพลาโรเตอร์ ขณะที่โรเตอร์หมุน ส่วนสับเปลี่ยนที่แตกต่างกันจะผ่านไปใต้แปรง เพื่อเชื่อมต่อกลุ่มคอยล์ต่างๆ เข้ากับแหล่งจ่ายตามลำดับ สเตเตอร์ประกอบด้วยแม่เหล็กถาวรหรือขดลวดสนามที่สร้างสนามแม่เหล็กที่อยู่นิ่ง แรงบิดแม่เหล็กไฟฟ้าเกิดจากการโต้ตอบระหว่างสนามสเตเตอร์กับตัวนำโรเตอร์ที่มีกระแสไหลอยู่
ในมอเตอร์ EC บทบาทของโรเตอร์-สเตเตอร์จะถูกแลกเปลี่ยน ที่ โรเตอร์มีแม่เหล็กถาวร ไม่มีขดลวดและไม่มีการเชื่อมต่อไฟฟ้า ที่ สเตเตอร์ถือขดลวด . กระแสไฟฟ้าไหลผ่านขดลวดสเตเตอร์จากอุปกรณ์อิเล็กทรอนิกส์ที่อยู่กับที่ผ่านการเชื่อมต่อโลหะโดยตรงโดยไม่ต้องใช้แปรงหรือหน้าสัมผัสแบบเลื่อน แรงบิดแม่เหล็กไฟฟ้าเกิดจากการโต้ตอบระหว่างสนามแม่เหล็กโรเตอร์ที่กำลังหมุนและสนามสเตเตอร์ที่เปลี่ยนทางอิเล็กทรอนิกส์ ความแตกต่างพื้นฐานในโครงสร้างนี้เป็นที่มาของความได้เปรียบด้านประสิทธิภาพของมอเตอร์ EC ที่เหนือกว่ามอเตอร์กระแสตรงทั่วไป
การแลกเปลี่ยน: เครื่องกลกับอิเล็กทรอนิกส์
กระบวนการสับเปลี่ยนคือจุดที่ความแตกต่างที่เป็นผลสืบเนื่องมากที่สุดระหว่างมอเตอร์ DC และ EC อยู่ที่:
- มอเตอร์กระแสตรง (การสับเปลี่ยนทางกล): แปรงถ่านจะกดทับส่วนสับเปลี่ยนทองแดงภายใต้แรงดึงสปริง ขณะที่โรเตอร์หมุน แปรงแต่ละอันจะเลื่อนจากส่วนหนึ่งไปยังอีกส่วนหนึ่ง ทำให้เกิดและตัดวงจรไฟฟ้าไปยังขดลวดโรเตอร์ที่ต่อเนื่องกัน หน้าสัมผัสแบบเลื่อนนี้สร้างความร้อน (การสูญเสียเชิงต้านทานที่ส่วนต่อประสานหน้าสัมผัส) ทำให้เกิดอาร์คไฟฟ้าเมื่อหน้าสัมผัสแตกภายใต้กระแสโหลด และทำให้เกิดการสึกหรออย่างต่อเนื่องทั้งบนวัสดุแปรง (คาร์บอน) และตัวสับเปลี่ยน (ทองแดง) จำเป็นต้องเปลี่ยนแปรงเป็นระยะ 1,000 ถึง 5,000 ชั่วโมง ในการใช้งานพัดลมทั่วไป โดยต้องเปลี่ยนบ่อยกว่าที่โหลดกระแสไฟสูงกว่า หรือในสภาพแวดล้อมที่มีความชื้นซึ่งแปรงสึกหรอเร็วขึ้น
- อีซีมอเตอร์ (electronic commutation): สวิตช์ MOSFET หรือ IGBT ในระบบอิเล็กทรอนิกส์ของไดรฟ์จะเปิดและปิดภายใต้คำสั่งไมโครคอนโทรลเลอร์ โดยจะจ่ายกระแสผ่านขดลวดสเตเตอร์ในลำดับที่ถูกต้องเพื่อการหมุนอย่างต่อเนื่อง ไม่มีหน้าสัมผัสแบบเลื่อน ไม่มีการสึกหรอทางกลไกในกลไกการสับเปลี่ยน ไม่มีอาร์ค และไม่มีการเกิดฝุ่นคาร์บอน อายุการใช้งานที่คาดหวังของส่วนประกอบสวิตช์อิเล็กทรอนิกส์คือ 30,000 ถึง 100,000 ชั่วโมง หรือมากกว่านั้น จำกัดโดยหลักๆ โดยตัวเก็บประจุด้วยไฟฟ้าบนบัสดีซี (ซึ่งค่อยๆ ลดลงเมื่อเวลาผ่านไปเนื่องจากการระเหยของอิเล็กโทรไลต์) และโดยอายุการใช้งานของตลับลูกปืนมากกว่าการสึกหรอแบบสับเปลี่ยน
การเปรียบเทียบประสิทธิภาพ: จุดที่มอเตอร์ EC แสดงความได้เปรียบสูงสุด
ประสิทธิภาพคือความแตกต่างเชิงปริมาณที่น่าสนใจที่สุดระหว่างมอเตอร์พัดลม DC และ EC การเปรียบเทียบประสิทธิภาพเผยให้เห็นว่าเหตุใดมอเตอร์ EC จึงเปลี่ยนมอเตอร์กระแสตรงแบบมีแปรงถ่านในการใช้งานพัดลม HVAC เชิงพาณิชย์ใหม่เกือบทั้งหมด:
| จุดปฏิบัติการ | ประสิทธิภาพมอเตอร์กระแสตรงแบบทั่วไป | ประสิทธิภาพของมอเตอร์อีซี | ข้อได้เปรียบด้านประสิทธิภาพ |
|---|---|---|---|
| ความเร็ว 100% (โหลดเต็ม) | 70 ถึง 82% | 87 ถึง 95% | 10 ถึง 15 เปอร์เซ็นต์ |
| ความเร็ว 75% | 65 ถึง 78% | 85 ถึง 93% | 15 ถึง 18 เปอร์เซ็นต์ |
| ความเร็ว 50% | 55 ถึง 70% | 80 ถึง 90% | 18 ถึง 25 เปอร์เซ็นต์ |
| ความเร็ว 25% | 35 ถึง 55% | 72 ถึง 85% | 25 ถึง 37 เปอร์เซ็นต์ |
ข้อได้เปรียบด้านประสิทธิภาพของมอเตอร์ EC เหนือมอเตอร์ DC ทั่วไปนั้นมีมากที่สุดที่สภาวะโหลดชิ้นส่วน ซึ่งเป็นจุดที่พัดลมใช้เวลาส่วนใหญ่ในการทำงาน พัดลมที่ทำงานที่ความเร็ว 50% ในระบบ HVAC ที่มีปริมาตรอากาศแปรผันหรือคอนเดนเซอร์ทำความเย็นที่สภาวะแวดล้อมที่มีโหลดบางส่วนสามารถใช้งานได้ พลังงานน้อยลง 25 ถึง 35% ต่อชั่วโมงด้วยมอเตอร์ EC มากกว่ามอเตอร์กระแสตรงแบบมีแปรงถ่านที่ให้เอาท์พุตเชิงกลเท่ากัน ตลอดระยะเวลาหนึ่งปีของการดำเนินงาน ความแตกต่างนี้แสดงถึงการลดต้นทุนค่าไฟฟ้าและการปล่อยก๊าซคาร์บอนลงอย่างมาก
เหตุใดมอเตอร์กระแสตรงแบบธรรมดาจึงมีประสิทธิภาพน้อยกว่า: การวิเคราะห์การสูญเสีย
ความเข้าใจ the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- การสูญเสียความต้านทานต่อการสัมผัสของแปรง: ส่วนต่อประสานระหว่างหน้าสัมผัสระหว่างคาร์บอนกับทองแดงมีความต้านทานหน้าสัมผัสโดยทั่วไป 0.1 ถึง 0.5 โอห์มต่อแปรง และเมื่อมีแปรงสองตัวอยู่ในเส้นทางกระแส ความต้านทานนี้ทำให้เกิดแรงดันไฟฟ้าตกและการสูญเสียพลังงาน (I²R) ตามสัดส่วนของกระแสกำลังสอง ที่กระแสโหลดเต็ม เช่น 5A ความต้านทานแปรงรวม 0.4 โอห์มจะกระจายไป 5² × 0.4 = 10 วัตต์ เป็นความร้อนที่หน้าสัมผัสของแปรง ซึ่งคิดเป็นประมาณ 5 ถึง 10% ของกำลังไฟฟ้าเข้าของมอเตอร์ทั้งหมดในมอเตอร์ขนาดเล็ก มอเตอร์ EC มีความต้านทานการสัมผัสแปรงเป็นศูนย์
- การสูญเสียทองแดงของโรเตอร์: ในมอเตอร์กระแสตรง กระแสจะไหลผ่านขดลวดโรเตอร์ ซึ่งมีความต้านทานสูง เนื่องจากมีเกจลวดขนาดเล็กและความยาวของขดลวดยาวที่จำเป็นเพื่อให้พอดีกับข้อจำกัดมวลที่กำลังหมุน การสูญเสียI²R ในโรเตอร์เป็นแหล่งความร้อนหลักและกลไกการสูญเสียประสิทธิภาพ ในมอเตอร์ EC โรเตอร์จะบรรทุกเฉพาะแม่เหล็กถาวรที่ไม่มีกระแสไฟฟ้า ดังนั้นจึงมีการสูญเสียโรเตอร์ I²R เป็นศูนย์ การสูญเสียทองแดงทั้งหมดเกิดขึ้นเฉพาะในสเตเตอร์เท่านั้น ซึ่งการกระจายความร้อนสู่สภาพแวดล้อมภายนอกมีประสิทธิภาพมากกว่ามากเนื่องจากการสัมผัสกับสเตเตอร์กับตัวเรือนมอเตอร์
- การสูญเสียแกนโรเตอร์ (การสูญเสียธาตุเหล็ก): ในขณะที่โรเตอร์ของมอเตอร์กระแสตรงหมุนภายในสนามแม่เหล็กที่อยู่นิ่ง แกนโรเตอร์จะพบกับฟลักซ์แม่เหล็กที่เปลี่ยนแปลงอย่างต่อเนื่อง ทำให้เกิดกระแสเอ็ดดี้และการสูญเสียฮิสเทรีซิสในการเคลือบโรเตอร์ ในมอเตอร์ EC ที่มีโรเตอร์แม่เหล็กถาวร โรเตอร์จะพบกับฟลักซ์แม่เหล็กที่ค่อนข้างคงที่ (ฟลักซ์ของแม่เหล็กถาวรในตัวมันเอง) ในระหว่างการทำงานในสภาวะคงตัว ซึ่งช่วยลดการสูญเสียแกนโรเตอร์ได้อย่างมากเมื่อเปรียบเทียบกับโรเตอร์ของมอเตอร์กระแสตรง
- การสูญเสียแรงเสียดทานและแรงลมจากแปรง: แรงเสียดทานทางกลของแปรงถ่านที่กดทับตัวสับเปลี่ยนภายใต้แรงตึงของสปริงจะสิ้นเปลืองพลังงานกลโดยตรง และสร้างความร้อนที่ส่วนต่อประสานหน้าสัมผัส แม้ว่าแต่ละอันจะมีขนาดเล็ก (โดยทั่วไปคือ 1 ถึง 3% ของกำลังพิกัด) แรงเสียดทานนี้ยังก่อให้เกิดการสึกหรอของพื้นผิวตัวสับเปลี่ยนและการเกิดฝุ่นคาร์บอนที่อาจปนเปื้อนภายในมอเตอร์และน้ำมันหล่อลื่นแบริ่ง มอเตอร์ EC ไม่มีแรงเสียดทานในกลไกการสับเปลี่ยน
การเปรียบเทียบการควบคุมความเร็ว: วิธีควบคุมมอเตอร์ DC และ EC
การควบคุมความเร็วเป็นข้อแตกต่างในทางปฏิบัติประการที่สองระหว่างมอเตอร์พัดลม DC และ EC:
- การควบคุมความเร็วมอเตอร์กระแสตรงแบบธรรมดา: ความเร็วของมอเตอร์กระแสตรงแบบมีแปรงถ่านถูกควบคุมโดยการเปลี่ยนแปลงแรงดันไฟฟ้าของแหล่งจ่ายกระแสตรงที่ใช้กับขั้วต่อมอเตอร์ วิธีการต่างๆ ได้แก่ เอาต์พุตของหม้อแปลงแปรผัน (ลิโน่) ตัวควบคุมแรงดันไฟฟ้าเชิงเส้น (สิ้นเปลือง) การควบคุมแรงดันไฟฟ้าแบบ PWM โดยใช้วงจรสับภายนอก หรือการทำให้สนามอ่อนลงโดยการลดกระแสของสนามในมอเตอร์กระแสตรงแบบบาดแผล วิธีการทั้งหมดนี้ต้องใช้ฮาร์ดแวร์ควบคุมภายนอก เพิ่มความซับซ้อนให้กับระบบ และในกรณีของการควบคุมแบบต้านทานหรือเชิงเส้น ให้สิ้นเปลืองพลังงานที่ลดลงเป็นความร้อนแทนที่จะส่งกลับไปยังแหล่งจ่าย โดยทั่วไปแล้ว พัดลม DC แบบมีแปรงปรับความเร็วได้ยังต้องการตัวควบคุมแบบกำหนดเองที่จับคู่กับมอเตอร์แต่ละตัวโดยเฉพาะ เพื่อลดความสามารถในการสับเปลี่ยนกันได้
- อีซีมอเตอร์ speed control: อีซีมอเตอร์s accept standard industry control signals directly at the motor's input terminals without any external variable-speed drive hardware. Common control interfaces include: สัญญาณอะนาล็อก 0 ถึง 10V (0V = ความเร็วต่ำสุด 10V = ความเร็วสูงสุด); สัญญาณลูปกระแส 4 ถึง 20 mA (4 mA = ความเร็วต่ำสุด 20 mA = ความเร็วสูงสุด) สัญญาณอินพุต PWM (รอบการทำงานตั้งแต่ 10% ถึง 90% ควบคุมความเร็วตามสัดส่วน) การควบคุมแบบดิจิตอล Modbus RTU หรือ RS-485 สำหรับการบูรณาการระบบการจัดการอาคาร และ อินพุตโพเทนชิออมิเตอร์ สำหรับการปรับความเร็วด้วยตนเอง ไมโครคอนโทรลเลอร์ภายในของมอเตอร์จะรับสัญญาณเหล่านี้โดยตรงและปรับรอบการทำงานของ PWM ของอินเวอร์เตอร์ให้สอดคล้องกัน โดยไม่ต้องใช้อุปกรณ์อิเล็กทรอนิกส์กำลังภายนอก
ความน่าเชื่อถือและการบำรุงรักษา: ความแตกต่างด้านอายุการใช้งาน
ข้อกำหนดเกี่ยวกับอายุการใช้งานและการบำรุงรักษาของมอเตอร์พัดลม DC และ EC แตกต่างกันอย่างมาก เนื่องจากกลไกการสึกหรอหลักของมอเตอร์ DC (การสึกหรอของแปรงและตัวเปลี่ยนสับเปลี่ยน) หายไปโดยสิ้นเชิงในมอเตอร์ EC:
- การบำรุงรักษามอเตอร์กระแสตรงแบบธรรมดา: ต้องตรวจสอบแปรงถ่านเป็นระยะๆ (โดยทั่วไปจะตรวจสอบทุกครั้ง 500 ถึง 2,000 ชั่วโมง สำหรับมอเตอร์พัดลมที่ทำงานต่อเนื่อง) และเปลี่ยนใหม่เมื่อสวมใส่ตามข้อกำหนดความยาวขั้นต่ำ ต้องทำความสะอาดวงแหวนสับเปลี่ยนเพื่อกำจัดฝุ่นคาร์บอนที่สะสมอยู่ และเปิดเครื่องกลึงเป็นครั้งคราวเพื่อให้พื้นผิวเรียบและมีศูนย์กลางหลังจากแปรงสึกหรอนานหลายปี มอเตอร์ที่ทำงานในสภาพแวดล้อมที่ชื้นหรือมีการปนเปื้อนจำเป็นต้องได้รับการบำรุงรักษาบ่อยขึ้น การเปลี่ยนแปรงทั้งหมดบวกค่าบำรุงรักษาเครื่องสับเปลี่ยนตลอดอายุการใช้งาน 10 ปีอาจเท่ากับหรือสูงกว่าราคาซื้อมอเตอร์เดิมสำหรับพัดลมที่ทำงานต่อเนื่อง
- อีซีมอเตอร์ maintenance: การบำรุงรักษาตามปกติเพียงอย่างเดียวที่จำเป็นสำหรับมอเตอร์พัดลม EC คือการตรวจสอบและการหล่อลื่นเป็นระยะ (หรือการเปลี่ยน) ของแบริ่งเพลา ซึ่งเหมือนกับกำหนดการบำรุงรักษาของมอเตอร์ประเภทอื่นๆ อุปกรณ์อิเล็กทรอนิกส์ไม่มีส่วนประกอบที่ผู้ใช้ซ่อมแซมเองได้ และได้รับการออกแบบมาเพื่อให้มอเตอร์มีอายุการใช้งานเต็มรูปแบบ MTBF (Mean Time Between Failures) ที่เผยแพร่สำหรับมอเตอร์ EC จากผู้ผลิตชั้นนำมีตั้งแต่ 40,000 ถึงมากกว่า 100,000 ชั่วโมง เทียบเท่ากับ 4.5 ถึง 11 ปี ของการดำเนินงานอย่างต่อเนื่อง เมื่อเปรียบเทียบกับระยะเวลาการให้บริการที่มีประสิทธิภาพของ 1,000 ถึง 5,000 ชั่วโมง ระหว่างเหตุการณ์บริการแปรงสำหรับมอเตอร์กระแสตรง
| พารามิเตอร์ | มอเตอร์กระแสตรงธรรมดา (แปรง) | มอเตอร์ EC (สับเปลี่ยนทางอิเล็กทรอนิกส์) |
|---|---|---|
| วิธีการเปลี่ยน | เครื่องกล (แปรงและสับเปลี่ยน) | อิเล็กทรอนิกส์ (สวิตช์ MOSFET/IGBT) |
| การก่อสร้างโรเตอร์ | ขดลวดทองแดงบนโรเตอร์ | แม่เหล็กถาวรบนโรเตอร์ |
| ประสิทธิภาพโดยทั่วไป (โหลดเต็ม) | 70 ถึง 82% | 87 ถึง 95% |
| ประสิทธิภาพการโหลดชิ้นส่วน | ลดลงต่ำกว่าโหลดเต็มอย่างมาก | ยังคงสูงตลอดช่วงความเร็ว |
| การบำรุงรักษาแปรงถ่าน | ต้องการทุกๆ 1,000 ถึง 5,000 ชม | ไม่สามารถใช้ได้ (ไม่มีแปรง) |
| MTBF | 5,000 ถึง 15,000 ชั่วโมง | 40,000 ถึง 100,000 ชั่วโมง |
| อินพุตควบคุมความเร็ว | แรงดันไฟฟ้ากระแสตรงแบบแปรผัน (จำเป็นต้องมีการควบคุมภายนอก) | 0 ถึง 10V, 4 ถึง 20mA, PWM, Modbus (ในตัว) |
| จำเป็นต้องใช้แหล่งจ่ายไฟ | แหล่งจ่ายไฟ DC (ต้องใช้วงจรเรียงกระแสภายนอกสำหรับ AC) | แหล่งจ่ายไฟหลัก AC โดยตรง (วงจรเรียงกระแสในตัว) |
| การสร้างฝุ่นคาร์บอน | ใช่ (จากการสึกหรอของแปรง) | ไม่มี |
| ระดับประสิทธิภาพของ IE (IEC 60034) | IE1 ถึง IE2 (ทั่วไป) | IE4 ถึง IE5 (ทั่วไป) |
| เสียงรบกวน | สูงกว่า (สัญญาณรบกวนการเปลี่ยนแปรง) | ต่ำกว่า (ไม่มีการเปลี่ยนทางกล) |
| ต้นทุนเริ่มต้น | ล่าง | สูงกว่า (โดยทั่วไปคือมอเตอร์กระแสตรง 1.5 ถึง 3 ×) |
| ต้นทุนการเป็นเจ้าของทั้งหมด (TCO) | สูงกว่า (พลังงานและการบำรุงรักษา) | ล่าง (energy savings dominate) |
ลักษณะสมรรถนะของมอเตอร์ EC: แรงบิด ช่วงความเร็ว และอินเทอร์เฟซการควบคุม
ความเข้าใจ EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
ลักษณะความเร็วแรงบิดของมอเตอร์ EC
อ EC motor's torque-speed characteristic is determined by its permanent magnet design, winding parameters, and control algorithm. Key features of the EC motor torque-speed curve:
- แรงบิดคงที่ต่ำกว่าความเร็วพื้นฐาน: จนถึงความเร็วพื้นฐาน (ความเร็วที่ back-EMF ของมอเตอร์เท่ากับแรงดันบัส DC ที่มีอยู่ที่รอบการทำงานสูงสุด) มอเตอร์ EC สามารถส่งแรงบิดพิกัดที่ความเร็วใดก็ได้ บริเวณแรงบิดคงที่นี้เป็นจุดที่การทำงานของพัดลมแบบปรับความเร็วได้เป็นหลัก
- สนามอ่อนลงเหนือความเร็วพื้นฐาน: เหนือความเร็วพื้นฐาน ตัวขับเคลื่อนมอเตอร์ EC บางตัวใช้การลดสนามแม่เหล็ก (เทคนิคการเลื่อนเฟสล่วงหน้าในจังหวะเวลาสับเปลี่ยน) เพื่อขยายช่วงความเร็วให้เกินกว่าค่าสูงสุดตามธรรมชาติในขณะที่ยอมรับแรงบิดที่ลดลง ซึ่งช่วยให้มอเตอร์สามารถบรรลุช่วงความเร็วได้สูงสุดถึง 3:1 ถึง 5:1 สูงกว่าความเร็วพื้นฐานพร้อมแรงบิดลดลง
- ช่วงความเร็ว (อัตราการเปิดเครื่อง): มอเตอร์พัดลม EC ส่วนใหญ่มีช่วงความเร็วใช้งานได้ตั้งแต่ประมาณ 10 ถึง 15% ของความเร็วสูงสุด มากถึง 100% โดยให้อัตราการเทิร์นดาวน์อยู่ที่ 6:1 ถึง 10:1 . การออกแบบขั้นสูงบางรุ่นสามารถหมุนเทิร์นดาวน์ได้ 20:1 หรือสูงกว่า พร้อมการกระเพื่อมของแรงบิดที่ยอมรับได้ และการควบคุมเสถียรภาพตลอดช่วง
โรเตอร์ภายนอกกับมอเตอร์ EC ของโรเตอร์ภายใน
อีซีมอเตอร์s used in fan applications come in two main physical configurations that determine their suitability for different fan types:
- โรเตอร์ภายนอก (เอาท์รันเนอร์) มอเตอร์ EC: โรเตอร์เป็นกระบอกสูบด้านนอกที่ล้อมรอบและหมุนรอบสเตเตอร์ที่อยู่นิ่งด้านใน ใบพัดพัดลมติดตั้งโดยตรงกับเปลือกโรเตอร์ด้านนอก ช่วยลดการซีลเพลาและเพลาโดยสิ้นเชิง การกำหนดค่านี้เหมาะอย่างยิ่งสำหรับพัดลมตามแนวแกนและพัดลมแบบแรงเหวี่ยงซึ่งสามารถเชื่อมต่อใบพัดเข้ากับขอบโรเตอร์ด้านนอกได้โดยตรง ทำให้มีขนาดกะทัดรัด โครงต่ำพร้อมการกระจายความร้อนได้ดีเยี่ยม (โครงด้านนอกที่หมุนได้ทำหน้าที่เป็นครีบระบายความร้อน) มอเตอร์ EC โรเตอร์ภายนอกครองตลาดคอยล์พัดลม HVAC พัดลมคอนเดนเซอร์ทำความเย็น และพัดลมคอยล์เย็น ช่วงขนาดโดยทั่วไปคือ 15 วัตต์ ถึง 2,000 วัตต์ และความเร็วของ 200 ถึง 1,500 รอบต่อนาที สำหรับพัดลมแบบขับตรง
- โรเตอร์ภายใน (อินรันเนอร์) มอเตอร์ EC: รูปแบบทั่วไปที่โรเตอร์เป็นกระบอกสูบด้านในที่หมุนภายในสเตเตอร์ด้านนอก เพลาเอาท์พุตยื่นจากปลายด้านหนึ่งหรือทั้งสองด้านของมอเตอร์เพื่อเชื่อมต่อกับใบพัดพัดลม ล้อโบลเวอร์ หรือมู่เล่ย์ขับเคลื่อนสายพาน มอเตอร์ EC ของโรเตอร์ภายในใช้ในโบลเวอร์แบบแรงเหวี่ยง หน่วยจัดการอากาศแบบขับเคลื่อนด้วยสายพาน และการใช้งานที่มอเตอร์ต้องแยกออกจากพัดลมด้วยข้อต่อหรือระบบส่งกำลัง โดยทั่วไปแล้วจะมีความเร็วที่สูงกว่าการออกแบบโรเตอร์ภายนอก 1,500 ถึง 10,000 รอบต่อนาที และมีจำหน่ายในระดับกำลังที่สูงกว่าถึง 30 กิโลวัตต์ และสูงกว่า
อินเทอร์เฟซการควบคุมมาตรฐานสำหรับมอเตอร์พัดลม EC
ข้อมูลจำเพาะเชิงปฏิบัติที่สำคัญที่สุดสำหรับมอเตอร์ EC ในการใช้งานการควบคุมอาคารหรือกระบวนการคืออินเทอร์เฟซการควบคุม มอเตอร์ EC รับสัญญาณควบคุมที่แตกต่างกันหลายสัญญาณ และอินเทอร์เฟซที่เลือกจะต้องตรงกับเอาต์พุตของระบบบริหารจัดการอาคาร (BMS) ตัวควบคุมความเย็น หรือระบบควบคุมกระบวนการ:
- อนาล็อก 0 ถึง 10V: อินเทอร์เฟซการควบคุมที่ใช้กันทั่วไปสำหรับมอเตอร์พัดลม HVAC EC เชิงพาณิชย์ สัญญาณ 0V สั่งความเร็วต่ำสุด (หรือการหยุดมอเตอร์ ขึ้นอยู่กับการกำหนดค่าของมอเตอร์) และ 10V สั่งความเร็วสูงสุด ความเร็วจะแปรผันเป็นเส้นตรงระหว่างจุดเหล่านี้ อินเทอร์เฟซนี้ทำงานร่วมกับตัวควบคุม HVAC และเอาต์พุต BMS ที่ทันสมัยเกือบทั้งหมด
- กระแสลูป 4 ถึง 20 mA: เป็นที่ต้องการในการใช้งานทางอุตสาหกรรมและกระบวนการที่เกี่ยวข้องกับการเดินสายเคเบิลยาว สัญญาณลูปกระแสจะต้านทานต่อแรงดันไฟฟ้าตกตลอดสายเคเบิล และมีการตรวจจับการขาดของสายไฟในตัว (0 mA หมายถึงสายสัญญาณขาด แตกต่างจากคำสั่งขั้นต่ำ 4 mA) อินเทอร์เฟซ 4 ถึง 20 mA เป็นมาตรฐานสำหรับมอเตอร์ EC ที่ใช้ในเครื่องทำความเย็นอุตสาหกรรม การระบายอากาศในกระบวนการ และหน่วยจัดการอากาศขนาดใหญ่
- อินพุตสัญญาณ PWM: สัญญาณคลื่นสี่เหลี่ยม (โดยทั่วไปคือแอมพลิจูด 0 ถึง 5V หรือ 0 ถึง 10V) ที่ความถี่ 100 เฮิรตซ์ ถึง 1,000 เฮิรตซ์ โดยที่รอบการทำงาน (เปอร์เซ็นต์ตรงเวลา) ควบคุมความเร็ว อินเทอร์เฟซนี้ใช้ในการใช้งานพัดลม EC ในรถยนต์และเชิงพาณิชย์ และในพัดลมระบายความร้อนแบบอิเล็กทรอนิกส์ ซึ่งตัวควบคุมจะส่งสัญญาณควบคุมพัดลมแบบ PWM
- Modbus RTU บน RS-485: โปรโตคอลการสื่อสารแบบอนุกรมดิจิทัลที่ใช้กันอย่างแพร่หลายในระบบอัตโนมัติของอาคารและการควบคุมกระบวนการทางอุตสาหกรรม มอเตอร์ EC ที่รองรับ Modbus สามารถรับคำสั่งความเร็ว รายงานความเร็วจริง รายงานอุณหภูมิมอเตอร์ รายงานรหัสข้อผิดพลาด และยอมรับการเปลี่ยนแปลงการกำหนดค่าผ่านเครือข่าย RS-485 แบบ 2 สายมาตรฐาน ช่วยให้ตัวควบคุม BMS ตัวเดียวจัดการพัดลมจำนวนมากบนสายเคเบิลสื่อสารเส้นเดียว
- อินพุตโพเทนชิออมิเตอร์: มอเตอร์ EC บางตัวยอมรับตัวต้านทานผันแปรแบบธรรมดา (โพเทนชิออมิเตอร์) ที่เชื่อมต่อกับขั้วต่อควบคุมเพื่อการปรับความเร็วแบบแมนนวลโดยไม่ต้องใช้ตัวควบคุมอิเล็กทรอนิกส์ ซึ่งใช้ในการใช้งานพัดลมดูดอากาศทั่วไป การเปลี่ยนอุปกรณ์เพิ่มเติม และอุปกรณ์ห้องปฏิบัติการที่มีความเร็วที่ควบคุมด้วยลูกบิดเพียงพอ
การใช้งานมอเตอร์ EC การประหยัดพลังงาน และผลตอบแทนจากการลงทุน
อีซีมอเตอร์s are deployed across an exceptionally wide range of applications wherever fan or blower efficiency, variable speed control, and low maintenance are required. The energy savings and return on investment from switching to EC motors are well-documented and typically compelling.
พื้นที่การใช้งานหลักสำหรับมอเตอร์พัดลม EC
- หน่วยคอยล์พัดลม HVAC: อีซีมอเตอร์s are now standard in virtually all new commercial fan coil units for hotel rooms, office buildings, and hospitals. A typical 4-pipe fan coil unit with an EC motor consumes 15 ถึง 35 วัตต์ ที่ความเร็วต่ำสุดเมื่อเทียบกับ 45 ถึง 80W สำหรับคอยล์พัดลมมอเตอร์ AC ความเร็วคงที่เทียบเท่า โดยผู้โดยสารใช้เวลาส่วนใหญ่อยู่ในห้องที่พัดลมทำงานด้วยความเร็วต่ำเพื่อความสะดวกสบาย ตลอดระยะเวลาหนึ่งปีของการดำเนินงานห้องพักในโรงแรมหรือสำนักงาน ความแตกต่างนี้แสดงให้เห็น $15 ถึง $40 ต่อหน่วยต่อปี ในการประหยัดไฟฟ้าตามอัตราค่าไฟฟ้าเชิงพาณิชย์ทั่วไป
- พัดลมคอนเดนเซอร์และพัดลมคอยล์เย็นเชิงพาณิชย์: พัดลมคอยล์เย็นสำหรับตู้โชว์ในซุปเปอร์มาร์เก็ต พัดลมคอนเดนเซอร์ห้องเย็น และพัดลมตู้เย็นและตู้แช่แข็งเชิงพาณิชย์ เป็นหนึ่งในตลาดที่ใหญ่ที่สุดสำหรับมอเตอร์ EC ซุปเปอร์มาร์เก็ตขนาดกลางอาจมี 200 ถึง 400 พัดลมคอยล์เย็น EC ขนาดเล็กในกล่องแสดงสินค้าในตู้เย็น ซึ่งช่วยประหยัดแต่ละครั้ง 15 ถึง 30 วัตต์ เมื่อเปรียบเทียบกับมอเตอร์ AC แบบเสาสีเทาที่พวกเขาเปลี่ยน ทั่วทั้งซุปเปอร์มาร์เก็ต สิ่งนี้แสดงถึงการประหยัดทั้งหมด 3 ถึง 12 กิโลวัตต์ อย่างต่อเนื่องหรือประมาณนั้น $3,000 ถึง $10,000 ต่อปี ในราคาไฟฟ้าเชิงพาณิชย์
- หน่วยจัดการอากาศ (AHU): ชุดประกอบมอเตอร์พัดลมแบบแรงเหวี่ยง EC ใน AHU ที่มีปริมาตรอากาศแปรผันทำให้ได้ประสิทธิภาพของระบบที่มอเตอร์ AC ที่มี VFD ภายนอกหรือมอเตอร์เปลี่ยนขั้วแบบหลายความเร็วแบบเดิมไม่สามารถเข้าถึงได้ ชุดประกอบพัดลมมอเตอร์ EC ในตัวสำหรับการใช้งาน AHU มีจำหน่ายในช่วงกำลังตั้งแต่ 200W ถึง 30 กิโลวัตต์ ครอบคลุมทุกอย่างตั้งแต่โบลเวอร์ยูนิตคอยล์พัดลมขนาดเล็กไปจนถึงยูนิตจัดการอากาศส่วนกลางหลัก
- HVAC ที่อยู่อาศัย (ระบบแยกและปั๊มความร้อน): พัดลมยูนิตภายในและภายนอกในเครื่องปรับอากาศแบบแยกระบบและปั๊มความร้อนใช้มอเตอร์ EC เพื่อให้บรรลุพิกัดประสิทธิภาพตามฤดูกาลในระดับสูง (SEER และ HSPF) ที่กำหนดโดยมาตรฐานพลังงานในอเมริกาเหนือ ยุโรป และเอเชีย พัดลมภายในอาคารแบบปรับความเร็วได้ EC ยังช่วยให้มีการไหลเวียนของอากาศแบบมอดูเลตเพื่อควบคุมความชื้นและความสบายในสภาวะการทำความเย็นของชิ้นส่วน
- ห้องเซิร์ฟเวอร์และศูนย์ข้อมูลระบายความร้อน: พัดลมที่ใช้มอเตอร์ EC ในชั้นวางเซิร์ฟเวอร์ เครื่องทำความเย็นในแถว และยูนิต CRAC (เครื่องปรับอากาศในห้องคอมพิวเตอร์) บนพื้นยก ให้การไหลเวียนของอากาศที่แม่นยำและแปรผัน ซึ่งจำเป็นต่อการตอบสนองต่อการเปลี่ยนแปลงโหลดไอทีแบบไดนามิก ในขณะที่ยังคงรักษาประสิทธิภาพสูงสุดที่เป็นไปได้ตลอดเวลา ตัวชี้วัด PUE (ประสิทธิภาพการใช้พลังงาน) ของศูนย์ข้อมูลได้รับการปรับปรุงอย่างมีนัยสำคัญโดยการนำมอเตอร์ EC มาใช้ในระบบทำความเย็น
การคำนวณผลตอบแทนจากการลงทุนสำหรับการเปลี่ยนมอเตอร์ EC
การคำนวณ ROI ที่เรียบง่ายแต่มีประสิทธิภาพในการเปลี่ยนมอเตอร์แบบเดิมด้วยมอเตอร์ EC ต้องใช้ค่าอินพุตสี่ค่า:
- อnual running hours: สำหรับพัดลมทำความเย็นเชิงพาณิชย์ที่ทำงานอย่างต่อเนื่อง โดยทั่วไปจะเป็นเช่นนี้ 8,760 ชั่วโมงต่อปี (24 ชั่วโมง × 365 วัน) สำหรับพัดลม HVAC ที่ทำงานเฉพาะในช่วงเวลาที่มีการใช้งานเท่านั้น อาจเป็นได้ 2,500 ถึง 4,000 ชั่วโมงต่อปี .
- ประหยัดพลังงานต่อหน่วย: ความแตกต่างในการใช้พลังงานระหว่างมอเตอร์เก่ากับมอเตอร์ EC ในสภาวะการทำงานทั่วไป ตัวอย่างเช่น การเปลี่ยนมอเตอร์เสาสีเทา 75W เป็นมอเตอร์ EC 25W จะช่วยประหยัดได้ 50W ต่อหน่วย .
- ค่าไฟฟ้า: ค่าไฟฟ้ารวมต่อ kWh รวมถึงค่าพลังงาน ค่าอุปสงค์ และภาษี ค่าไฟฟ้าเชิงพาณิชย์ในหลายประเทศมีตั้งแต่ 0.10 ถึง 0.30 เหรียญสหรัฐต่อกิโลวัตต์ชั่วโมง .
- อีซีมอเตอร์ premium cost: ต้นทุนเพิ่มเติมของมอเตอร์ EC เมื่อเปรียบเทียบกับมอเตอร์ทั่วไป รวมถึงส่วนต่างค่าแรงในการติดตั้ง
ตัวอย่างการคำนวณการเปลี่ยนพัดลมคอยล์เย็นในซุปเปอร์มาร์เก็ต:
- การใช้พลังงานของมอเตอร์เก่า: 75W (มอเตอร์ AC ขั้วสีเทา)
- อีซีมอเตอร์ power consumption: 22W
- ประหยัดพลังงาน: 53W ต่อพัดลม
- อnual energy saving: 53W × 8,760 hours = 464 kWh ต่อพัดลมต่อปี
- อnual cost saving at $0.18 per kWh: $83.50 ต่อแฟนต่อปี
- อีซีมอเตอร์ plus installation premium over conventional motor: แฟนตัวละ 120 เหรียญ
- ระยะเวลาคืนทุนปกติ: $120 ÷ $83.50 = 1.44 ปี (ประมาณ 17 เดือน)
การคำนวณนี้ไม่รวมถึงมูลค่าของค่าแรงในการเปลี่ยนแปรงและต้นทุนชิ้นส่วนที่ตัดออก โหลดการทำความเย็นที่ลดลงในระบบทำความเย็นจากการปฏิเสธความร้อนของมอเตอร์ที่ต่ำกว่า (การประหยัดพลังงานขั้นที่สอง) หรือการคืนเงินค่าสาธารณูปโภคใดๆ สำหรับการติดตั้งมอเตอร์ที่มีประสิทธิภาพสูง รวมปัจจัยเหล่านี้มักจะลดระยะเวลาคืนทุนที่มีประสิทธิภาพลงไปอีก 12 ถึง 18 เดือน สำหรับการใช้งานทำความเย็นต่อเนื่อง
คำถามที่พบบ่อยเกี่ยวกับอีซีมอเตอร์
1. มอเตอร์ EC คืออะไร และ EC ย่อมาจากอะไร
อันคืออะไร EC motor ? EC ย่อมาจาก Electronically Commutated มอเตอร์ EC คือมอเตอร์แม่เหล็กถาวรไร้แปรงถ่านที่มีการสลับสับเปลี่ยน (การสลับกระแสผ่านขดลวดเพื่อรักษาการหมุนอย่างต่อเนื่อง) ซึ่งดำเนินการโดยระบบอิเล็กทรอนิกส์เซมิคอนดักเตอร์ในตัว แทนที่จะใช้แปรงคาร์บอนทางกายภาพและกลไกการสับเปลี่ยนที่ใช้ในมอเตอร์กระแสตรงทั่วไป มอเตอร์ EC ยอมรับกำลังไฟหลัก AC มาตรฐานและมีวงจรเรียงกระแสและอินเวอร์เตอร์ในตัวซึ่งจะแปลงสิ่งนี้เป็นพัลส์กระแส DC ที่ควบคุมซึ่งจำเป็นต่อการขับเคลื่อนโรเตอร์แม่เหล็กถาวร พวกเขาบรรลุประสิทธิภาพของ 85 ถึง 95% เทียบเท่ากับระดับประสิทธิภาพ IE4 หรือ IE5 ซึ่งเหนือกว่ามอเตอร์ DC แบบมีแปรงถ่านหรือมอเตอร์เหนี่ยวนำ AC ทั่วไปอย่างมาก
2. มอเตอร์ EC ทำงานอย่างไรในระดับพื้นฐาน?
มอเตอร์ EC ทำงานอย่างไร ในแง่ง่ายๆ? ไฟ AC เข้าสู่มอเตอร์และแปลงเป็น DC ด้วยวงจรเรียงกระแสและตัวเก็บประจุปรับเรียบในตัว จากนั้นกำลังบัส DC จะถูกสับด้วยสวิตช์อิเล็กทรอนิกส์ (MOSFET) หกตัวในลำดับการสลับเฉพาะที่สร้างสนามแม่เหล็กหมุนในขดลวดสเตเตอร์ โรเตอร์แม่เหล็กถาวรเคลื่อนที่ไปตามสนามหมุนนี้ ทำให้เกิดการหมุนเชิงกล เซ็นเซอร์ฮอลล์เอฟเฟกต์ที่ติดตั้งอยู่ในสเตเตอร์จะตรวจจับตำแหน่งเชิงมุมของโรเตอร์ทุกขณะ และแจ้งให้ไมโครคอนโทรลเลอร์ควบคุมทราบว่าสวิตช์คู่ใดควรเปิดอยู่ เพื่อให้มั่นใจว่ากระแสไฟฟ้าอยู่ในขดลวดที่ถูกต้องเสมอเพื่อสร้างแรงบิดสูงสุดในทิศทางที่ต้องการ ความเร็วถูกควบคุมโดยการเปลี่ยนแปลงรอบการทำงานของ PWM ของสวิตช์
3. มอเตอร์พัดลม DC และ EC แตกต่างกันอย่างไร?
แกนกลาง ความแตกต่างระหว่างมอเตอร์พัดลม DC และ EC เป็นวิธีสับเปลี่ยนและการสร้างโรเตอร์ มอเตอร์กระแสตรงทั่วไปมีขดลวดทองแดงบนโรเตอร์ และใช้แปรงคาร์บอนทางกายภาพเลื่อนบนวงแหวนสับเปลี่ยนเพื่อเปลี่ยนกระแสเป็นคอยล์โรเตอร์ที่ถูกต้องในขณะที่มอเตอร์หมุน มอเตอร์ EC มีแม่เหล็กถาวรบนโรเตอร์ (ไม่มีขดลวดของโรเตอร์) และใช้สวิตช์อิเล็กทรอนิกส์เพื่อสับเปลี่ยนกระแสในขดลวดสเตเตอร์ที่อยู่นิ่ง การออกแบบแบบไร้แปรงถ่านของมอเตอร์ EC ช่วยลดการสึกหรอของแปรง (ไม่ต้องบำรุงรักษา) การสูญเสียความต้านทานต่อการสัมผัสของแปรง (ประสิทธิภาพสูงกว่า 87 ถึง 95% เทียบกับ 70 ถึง 82%) การสร้างฝุ่นคาร์บอน และอาร์คสลับ มอเตอร์ EC ยังมีการควบคุมความเร็วในตัวที่รับสัญญาณควบคุมมาตรฐาน 0 ถึง 10V หรือ 4 ถึง 20 mA ในขณะที่มอเตอร์ DC แบบมีแปรงถ่านต้องใช้ฮาร์ดแวร์ควบคุมความเร็วภายนอกแยกต่างหาก
4. มอเตอร์ EC เหมือนกับมอเตอร์ BLDC หรือไม่
ใช่. มอเตอร์ EC และมอเตอร์ BLDC (Brushless DC) เป็นเทคโนโลยีเดียวกันที่อธิบายโดยใช้คำศัพท์ที่แตกต่างกัน ทั้งสองรุ่นเป็นมอเตอร์แม่เหล็กถาวรที่มีการสับเปลี่ยนทางอิเล็กทรอนิกส์และไม่มีแปรง BLDC เป็นคำที่ใช้กันทั่วไปในบริบททางอิเล็กทรอนิกส์และวิศวกรรมยานยนต์ของอเมริกาเหนือ ในขณะที่มอเตอร์ EC เป็นคำที่ต้องการในการใช้งาน HVAC ของยุโรปและการใช้งานพัดลมทำความเย็นเชิงพาณิชย์ โดยเฉพาะอย่างยิ่งที่ใช้โดยผู้ผลิตรายใหญ่ในยุโรป ความแตกต่างในทางปฏิบัติที่สำคัญในผลิตภัณฑ์ที่จำหน่ายภายใต้ชื่อเหล่านี้ก็คือ มอเตอร์ EC ที่ขายสำหรับ HVAC เชิงพาณิชย์โดยทั่วไปจะมีการแก้ไขอินพุตหลัก AC ในอุปกรณ์อิเล็กทรอนิกส์ในตัว และรับสัญญาณควบคุม 0 ถึง 10V หรือ 4 ถึง 20 mA ในขณะที่มอเตอร์ BLDC ในบางบริบทหมายถึงมอเตอร์ที่ต้องใช้แหล่งจ่ายไฟ DC แยกต่างหาก
5. มอเตอร์ EC มีประสิทธิภาพในระดับใดเมื่อเทียบกับมอเตอร์ AC มาตรฐาน
อีซีมอเตอร์s typically achieve motor-only efficiencies of 87 ถึง 95% ตลอดช่วงความเร็วที่กำหนด ซึ่งสอดคล้องกับคลาสประสิทธิภาพ IE4 (Super Premium) หรือ IE5 (Ultra Premium) ภายใต้การจัดประเภท IEC 60034 มอเตอร์เหนี่ยวนำไฟฟ้ากระแสสลับเฟสเดียวมาตรฐาน (ขั้วสีเทา, ตัวเก็บประจุทำงาน) บรรลุประสิทธิภาพของ 25 ถึง 65% ในช่วงกำลังต่ำทั่วไปสำหรับการใช้งานพัดลม แม้แต่มอเตอร์เหนี่ยวนำไฟฟ้ากระแสสลับสามเฟสในคลาส IE2 หรือ IE3 ก็มักจะทำได้เพียงเท่านั้น 75 ถึง 90% เมื่อโหลดเต็มประสิทธิภาพจะลดลงอย่างมากที่ความเร็วโหลดชิ้นส่วน ข้อได้เปรียบด้านประสิทธิภาพของมอเตอร์ EC นั้นยิ่งใหญ่ที่สุดในการทำงานแบบโหลดชิ้นส่วน ซึ่งเป็นจุดที่พัดลมส่วนใหญ่ทำงานเกือบตลอดชั่วโมงการทำงาน
6. ความเร็วของมอเตอร์ EC มีการควบคุมอย่างไร?
อ EC motor's speed is controlled by changing the PWM duty cycle of the internal inverter switches, which varies the average voltage applied to the motor windings. This duty cycle is set by the motor's internal microcontroller in response to the external control signal. EC fan motors typically accept: a สัญญาณแรงดันอนาล็อก 0 ถึง 10V (พบมากที่สุดสำหรับ HVAC) สัญญาณลูปกระแส 4 ถึง 20 mA (สำหรับงานอุตสาหกรรมและการเดินสายเคเบิลยาว) สัญญาณวัฏจักรหน้าที่ของ PWM (สำหรับการใช้งานด้านยานยนต์และอิเล็กทรอนิกส์) หรือ สัญญาณการสื่อสารแบบดิจิตอล Modbus (สำหรับระบบรวม BMS) ไม่จำเป็นต้องมีไดรฟ์ความถี่แปรผันหรือตัวควบคุมมอเตอร์แยกต่างหาก เนื่องจากระบบอิเล็กทรอนิกส์ควบคุมความเร็วได้รับการรวมเข้าไว้ในตัวเรือนมอเตอร์โดยสมบูรณ์
7. มอเตอร์ EC มีอายุการใช้งานนานเท่าใดเมื่อเทียบกับมอเตอร์กระแสตรงทั่วไป
อีซีมอเตอร์s have published MTBF values of 40,000 ถึงมากกว่า 100,000 ชั่วโมง จากผู้ผลิตชั้นนำ คิดเป็น 4.5 ถึง 11 ปีของการดำเนินงานอย่างต่อเนื่อง มอเตอร์พัดลม DC แบบมีแปรงถ่านแบบธรรมดาจำเป็นต้องเปลี่ยนแปรงทุกครั้ง 1,000 ถึง 5,000 ชั่วโมง และการบริการสับเปลี่ยนเป็นระยะๆ โดยอายุการใช้งานโดยรวมจะถูกจำกัดด้วยการสึกหรอสะสมของส่วนประกอบเหล่านี้ ในการใช้งานต่อเนื่อง เช่น เครื่องทำความเย็นเชิงพาณิชย์ มอเตอร์ EC อาจทำงาน 10 ปีขึ้นไป โดยไม่ต้องบำรุงรักษาใดๆ นอกเหนือจากการหล่อลื่นแบริ่ง ในขณะที่มอเตอร์ DC แบบมีแปรงถ่านที่เทียบเท่ากันจะต้องเปลี่ยนแปรง 8 ถึง 20 ครั้ง ในช่วงเวลาเดียวกัน
8. มอเตอร์ EC จำเป็นต้องมีไดรฟ์ความถี่แปรผัน (VFD) แยกต่างหากหรือไม่
ไม่ มอเตอร์ EC เป็นมอเตอร์แบบปรับความเร็วได้ในตัวพร้อมระบบอิเล็กทรอนิกส์ขับเคลื่อนทั้งหมดรวมอยู่ในโครงมอเตอร์ โดยเชื่อมต่อโดยตรงกับแหล่งจ่ายไฟหลัก AC (เฟสเดียว 230V หรือสามเฟส 380 ถึง 480V ขึ้นอยู่กับรุ่น) และเชื่อมต่อกับแหล่งสัญญาณควบคุม (BMS, เทอร์โมสแตท, ตัวควบคุม) ไม่จำเป็นต้องมี VFD ภายนอก มอเตอร์สตาร์ท หรือตัวควบคุมความเร็ว การบูรณาการนี้เป็นหนึ่งในข้อได้เปรียบเชิงปฏิบัติเบื้องต้นของมอเตอร์ EC เหนือมอเตอร์เหนี่ยวนำกระแสสลับ ซึ่งจำเป็นต้องมีตู้ขับเคลื่อนความถี่แปรผันแยกต่างหาก (และมักจะมีราคาแพง) สำหรับการทำงานที่ความเร็วแปรผัน การบูรณาการของมอเตอร์ EC ช่วยลดความยุ่งยากในการออกแบบแผงไฟฟ้า ลดต้นทุนการติดตั้ง และขจัดจุดความล้มเหลวที่อาจเกิดขึ้นจากระบบ
9. การใช้งานหลักๆ ของมอเตอร์ EC คืออะไร?
พื้นที่การใช้งานหลักสำหรับมอเตอร์ EC ได้แก่: ชุดคอยล์พัดลม HVAC เชิงพาณิชย์ หน่วยจัดการอากาศตามปริมาตรอากาศแปรผัน และพัดลมเครื่องปรับอากาศแบบแยกระบบ ซูเปอร์มาร์เก็ตและเครื่องทำความเย็นเชิงพาณิชย์และพัดลมคอนเดนเซอร์ พัดลมระบายความร้อนของศูนย์ข้อมูลและห้องเซิร์ฟเวอร์ ปั๊มความร้อนที่อยู่อาศัยและพัดลมระบบ HVAC; พัดลมระบายอากาศและพัดลมดูดอากาศในกระบวนการอุตสาหกรรม เครื่องดูดควันและพัดลมระบายอากาศสำหรับที่พักอาศัย พัดลมระบายความร้อนอุปกรณ์การแพทย์ และพัดลมระบายความร้อนเสริมในรถยนต์ ในการใช้งานทั้งหมดเหล่านี้ การผสมผสานประสิทธิภาพสูงของมอเตอร์ EC ที่ความเร็วหลายระดับ การบำรุงรักษาต่ำ การผสานรวมที่กะทัดรัด และอินเทอร์เฟซการควบคุมมาตรฐาน ทำให้มอเตอร์ EC เป็นเทคโนโลยีที่ต้องการมากกว่ามอเตอร์ DC แบบมีแปรงถ่านทั่วไปและมอเตอร์เหนี่ยวนำ AC แบบมาตรฐาน
10. มอเตอร์ EC มีข้อจำกัดอะไรบ้าง?
อีซีมอเตอร์s have three main limitations compared to conventional alternatives. First, ต้นทุนการซื้อเริ่มต้นที่สูงขึ้น : โดยทั่วไปแล้วมอเตอร์ EC จะมีค่าใช้จ่าย เพิ่มขึ้น 1.5 ถึง 3 เท่า กว่ามอเตอร์ AC หรือ DC ทั่วไปที่เทียบเท่า ณ จุดที่ซื้อ แม้ว่าจะได้รับการกู้คืนโดยการประหยัดพลังงานและลดการบำรุงรักษาตลอดอายุการใช้งานของมอเตอร์ ประการที่สอง ความไวทางอิเล็กทรอนิกส์ : ระบบอิเล็กทรอนิกส์ของไดรฟ์ในตัวนั้นไวต่อการรบกวนของแหล่งจ่ายไฟ รวมถึงแรงดันไฟกระชาก แหล่งจ่ายไฟที่มีฮาร์โมนิคสูง และเหตุการณ์แรงดันไฟฟ้าเกิน การป้องกันไฟกระชากที่เหมาะสมและคุณภาพการจ่ายไฟที่เสถียรเป็นสิ่งสำคัญสำหรับอายุการใช้งานที่ยาวนานของมอเตอร์ EC ประการที่สาม ซ่อมแซมความซับซ้อน : แตกต่างจากมอเตอร์ทั่วไปที่ช่างเทคนิคสามารถเปลี่ยนแปรงและแบริ่งในภาคสนามได้ บอร์ดขับเคลื่อนมอเตอร์ EC ที่ล้มเหลวต้องใช้ความรู้ด้านอิเล็กทรอนิกส์จากผู้เชี่ยวชาญหรือการส่งคืนโรงงานเพื่อทำการซ่อมแซม ในทางปฏิบัติ มอเตอร์ EC ที่เสียส่วนใหญ่จะถูกเปลี่ยนเป็นชุดสมบูรณ์แทนที่จะซ่อมแซม
 พร้อมปรับแต่ง
ผลิตภัณฑ์มอเตอร์ของคุณ?
เราเป็นผู้ผลิตมอเตอร์มืออาชีพที่ให้กำลังที่ทรงพลัง มีเสถียรภาพ และมีประสิทธิภาพ แกนหลักสำหรับทุกอุตสาหกรรมผ่านงานฝีมือที่มีความแม่นยำและนวัตกรรม
ติดต่อเรา
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 วอทส์แอพ:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 ที่อยู่บริษัท
ลิขสิทธิ์ © by Shengzhou Jiangxin Motor Technology Co., Ltd. สงวนลิขสิทธิ์.
ขายส่งผู้ผลิตมอเตอร์พัดลมอุตสาหกรรม